伺服电机选型步骤详解:从负载转矩到惯量匹配的完整计算方法(含实例)
伺服选型的本质是一道计算题,不是选择题。跳过计算凭经验"差不多就行"的选型,90% 会在调试阶段暴露问题:要么响应慢、要么振荡、要么一加速就过载报警。本文给出一套可以直接照着算的 7 步流程。
图:伺服电机选型——结合负载参数、传动机构与计算文档完成转矩与惯量校核
先建立整体框架:伺服选型要同时满足 4 个约束
选伺服不是只看"功率够不够",而是要同时通过四道校验:
转矩约束 — 峰值转矩(含加速)≤ 电机最大转矩
转速约束 — 最高运行转速 ≤ 电机额定转速
惯量约束 — 负载惯量比 ≤ 允许值(通常 5:1)
热约束 — 有效(均方根)转矩 ≤ 电机额定转矩
很多工程师只做第 1 条,结果电机在连续工况下发烫;也有人只做第 1、2 条,结果调不出稳定的增益。四条全过,才算选完。
第 1 步:确定机械参数
先把机械侧的数据清单列全。缺任何一项,后面的计算都是空中楼阁。
参数 | 符号 | 说明 | 常见单位 |
|---|---|---|---|
负载质量 | m | 工作台 + 工件 + 夹具 | kg |
传动方式 | — | 滚珠丝杠 / 同步带 / 齿条齿轮 / 直驱 | — |
丝杠导程 | PB | 丝杆的螺距 | mm/rev |
皮带轮直径 / 齿轮分度圆直径 | D | 旋转→直线转换半径 | mm |
摩擦系数 | μ | 导轨摩擦,滚动导轨常取 0.003~0.01 | — |
机械效率 | η | 丝杠 0.9~0.95,同步带 0.9 左右 | — |
行程 | L | 单次移动距离 | mm |
定位时间 | t | 允许的整段移动时间 | s |
加减速时间 | ta | 通常取定位时间的 1/3 左右 | s |
有无垂直轴 | — | 垂直轴需额外克服重力 | — |
第 2 步:计算负载转矩
负载转矩由三部分组成:
TL = T摩擦 + T重力 + T外力
2.1 滚珠丝杠场合
摩擦力矩(折算到电机轴):
Tf = (μ · m · g · PB) / (2π · η)
重力力矩(垂直轴):
Tg = (m · g · PB) / (2π · η)
外力力矩(如切削力、推力):
Te = (Fext · PB) / (2π · η)
其中 g = 9.8 m/s²,PB 单位换算为 m。
2.2 同步带 / 齿条场合
把丝杠导程 PB 换成 2πr(r 为皮带轮半径,单位 m):
Tf = (μ · m · g · r) / η
2.3 一个完整算例(滚珠丝杠)
已知条件:水平丝杠,负载质量 m = 30 kg,丝杠导程 PB = 10 mm,直径 20 mm,摩擦系数 μ = 0.005,效率 η = 0.9,行程 300 mm,定位时间 0.6 s,加减速时间各 0.2 s。
① 摩擦力矩
Tf = (0.005 × 30 × 9.8 × 0.01) / (2π × 0.9) = 0.0147 / 5.655 ≈ 0.0026 N·m
非常小——这就是为什么水平滚珠丝杠机构的摩擦项经常被忽略,真正的大头在加速转矩。
② 加速转矩
最大速度 v = 300 mm / 0.4 s(匀速段)= 750 mm/s
加速度 a = v / ta = 0.75 m/s / 0.2 s = 3.75 m/s²
所需加速力 Fa = m · a = 30 × 3.75 = 112.5 N
折算到电机轴的加速转矩(仅考虑负载质量):
Ta_负载 = (Fa · PB) / (2π · η) = (112.5 × 0.01) / (2π × 0.9) = 1.125 / 5.655 ≈ 0.199 N·m
③ 电机所需最高转速
n = v / PB × 60 = (750 mm/s ÷ 10 mm/rev) × 60 = 75 × 60 = 4500 rpm
转速是这里的硬约束——普通伺服额定转速 3000 rpm,需要选高速型号或加大丝杠导程。
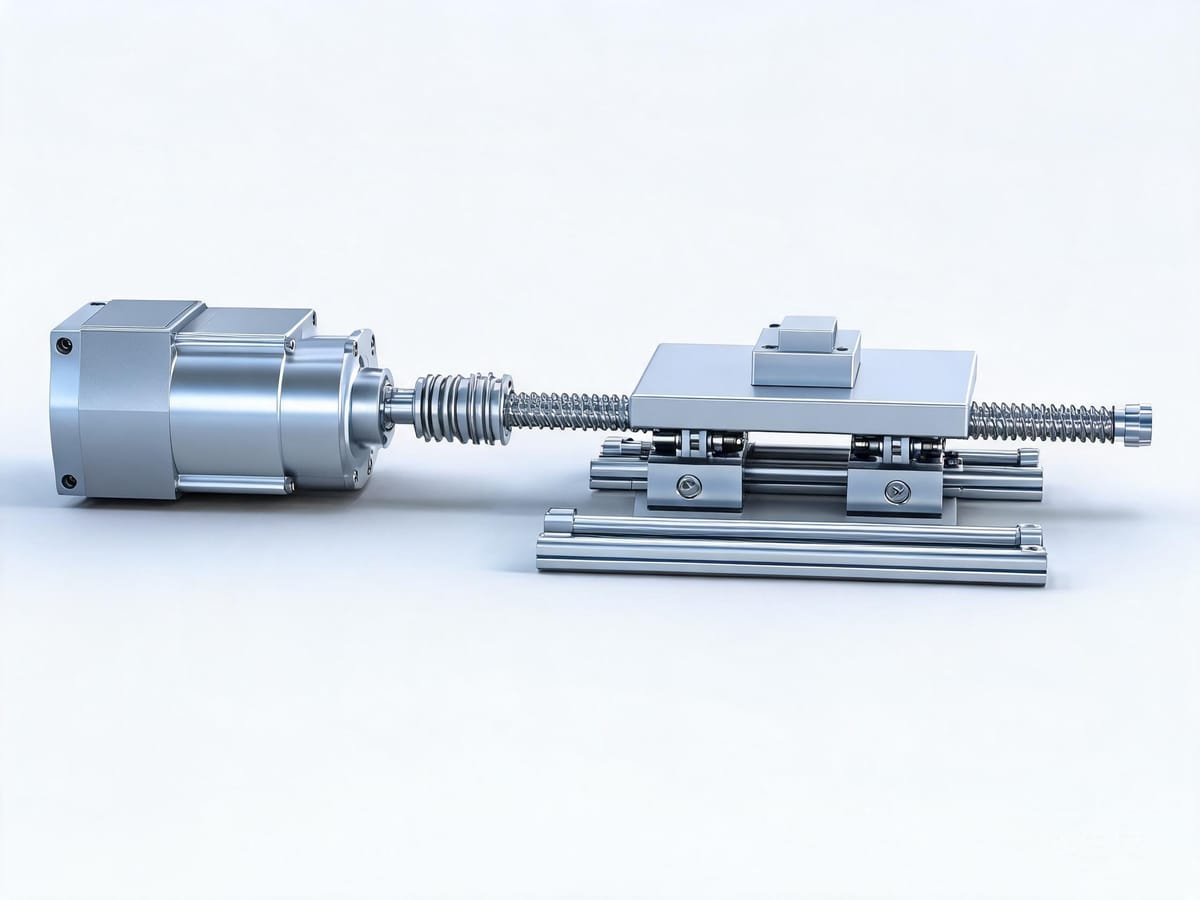
图:滚珠丝杠伺服传动机构——负载转矩由摩擦、重力与外力三部分构成
2.4 关键提醒:别忘折算丝杠和联轴器自身的惯量
上面的加速转矩只算了平移的负载质量。实际系统还要加上丝杠本体、联轴器、皮带轮的转动惯量。丝杠惯量:
J丝杠 = (π · ρ · Ls · d⁴) / 32
钢的密度 ρ ≈ 7850 kg/m³。对于直径 20 mm、长 400 mm 的丝杠:
J丝杠 = (π × 7850 × 0.4 × 0.02⁴) / 32 ≈ 4.93 × 10⁻⁵ kg·m²
这个数值看起来很小,但和小型伺服电机转子惯量(10⁻⁵ 量级)相比并不小,必须计入。
第 3 步:折算负载惯量到电机轴
平移质量折算到电机轴的惯量:
J负载 = m · (PB / 2π)² (丝杠)
J负载 = m · r² (同步带 / 齿条)
接上例:
J平移负载 = 30 × (0.01 / 2π)² = 30 × 2.533 × 10⁻⁶ ≈ 7.6 × 10⁻⁵ kg·m²
总负载惯量:
JL = J平移负载 + J丝杠 + J联轴器 ≈ 7.6 × 10⁻⁵ + 4.93 × 10⁻⁵ + 0.2 × 10⁻⁵ ≈ 1.27 × 10⁻⁴ kg·m²
第 4 步:校验惯量比
惯量比 = JL / JM(JM 为电机转子惯量)
行业通用判据:
惯量比 | 评价 | 应对 |
|---|---|---|
< 1:1 | 优秀 | 高动态响应场合的理想值 |
1:1 ~ 3:1 | 良好 | 绝大多数通用设备 |
3:1 ~ 5:1 | 可接受 | 需仔细整定增益,响应偏慢 |
5:1 ~ 10:1 | 偏大 | 调试困难,容易振荡 |
> 10:1 | 过大 | 必须加大电机或加减速机 |
接上例,若候选电机转子惯量 JM = 0.67 × 10⁻⁴ kg·m²(60 机座 200W 级典型值):
惯量比 = 1.27 × 10⁻⁴ / 0.67 × 10⁻⁴ ≈ 1.9 : 1 ✅ 落在良好区间。
降低惯量比最有效的手段是加行星减速机。 减速比为 i 时,负载惯量按 i² 衰减:
J折算 = JL / i²
加一台 i = 5 的减速机,惯量比直接降到 1/25,从"勉强可用"变成"非常轻松"。这也是行星减速机在伺服系统里被广泛使用的根本原因——它不只是增扭矩,更是惯量匹配器。
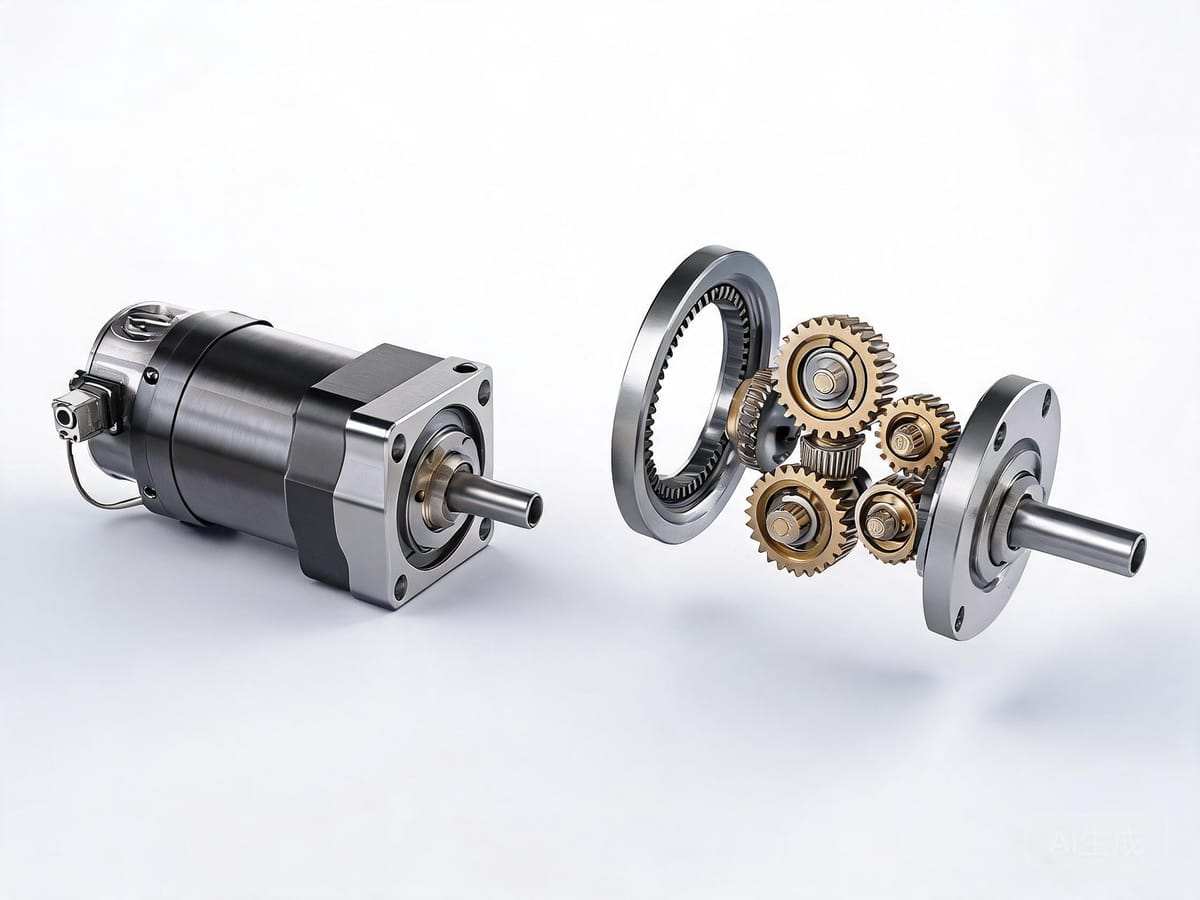
图:行星减速机——负载惯量按减速比 i² 衰减,是伺服系统最有效的惯量匹配手段
第 5 步:匹配转速
确认最高运行转速 ≤ 电机额定转速,并留出 10%~20% 余量。
上例要求 4500 rpm,若选用额定 3000 rpm 的伺服,就必须:
加大丝杠导程(如 10 mm → 20 mm,转速需求降到 2250 rpm),或
选用 5000 rpm 以上额定转速的高速伺服,或
减速(延长定位时间)
注意:超过额定转速后电机进入恒功率弱磁区,可用转矩会随转速升高而下降,这一点必须对照矩频曲线核验。
第 6 步:校验峰值转矩与有效转矩
峰值转矩
T峰值 = T加速 + T负载
其中加速转矩要把电机自身惯量也算进去:
T加速 = (JM + JL) · β ,β = 角加速度 = (2π · n) / (60 · ta)
接上例:
β = (2π × 4500) / (60 × 0.2) = 28274 / 12 ≈ 2356 rad/s²
T加速 = (0.67 + 1.27) × 10⁻⁴ × 2356 ≈ 0.457 N·m
T峰值 = 0.457 + 0.0026 ≈ 0.46 N·m
若候选电机额定转矩 0.637 N·m(如立迈胜 PMM60 系列 200W/3000rpm 参数),最大转矩按 3 倍计为 1.9 N·m —— 峰值校验通过,且余量充足。
有效转矩(热校验)——最容易被跳过的一步
对于频繁启停的循环工况,要计算一个周期内的均方根转矩:
Trms = √[ (T₁²t₁ + T₂²t₂ + … + Tₙ²tₙ) / (t₁ + t₂ + … + tₙ) ]
判据:Trms ≤ 电机额定转矩。
如果 Trms 超标,电机不会立刻报警,但会在连续运行几小时后因过热保护停机——这是现场最难排查的故障之一,因为"空载试机一切正常"。
第 7 步:核对编码器、总线与结构形式
计算通过后,最后确认这几项工程细节:
编码器类型怎么选
类型 | 断电后位置 | 上电是否需回零 | 适用场景 |
|---|---|---|---|
增量式 | 丢失 | 需要 | 输送线、普通调速、成本敏感 |
单圈绝对值 | 单圈内保持 | 断电被动转动不超一圈则免回零 | 分度盘、短行程机构 |
多圈绝对值 | 完整保持(圈数+角度) | 完全免回零 | 机器人关节、长行程龙门、垂直轴 |
强烈建议:只要设备有垂直轴、长行程或不允许停机回零的工序,就上多圈绝对值编码器。机械多圈方案(齿轮组计数)免电池免维护,已逐渐成为新一代伺服的标配。
总线形式怎么选
总线 | 同步精度 | 单帧周期 | 适合 |
|---|---|---|---|
EtherCAT | < 1 μs | 100 μs 级 | 多轴同步、飞剪、机器人 |
CANopen | — | 1 ms 级 | 中低速多轴、成本敏感 |
Modbus RTU (RS485) | — | 10 ms 级 | 简单启停/速度给定,抗干扰强、距离远 |
脉冲方向 | — | 取决于控制器 | 单轴、老旧 PLC 改造 |
一体化还是分体式
分体式(电机 + 驱动器):功率段宽、散热好、可集中安装,适合传统电柜方案;
一体化(驱控一体):省驱动器、省编码器线、省柜内空间,接线从十余根减到 2~3 根,特别适合多轴、移动设备(AGV/AMR)和空间受限场合。
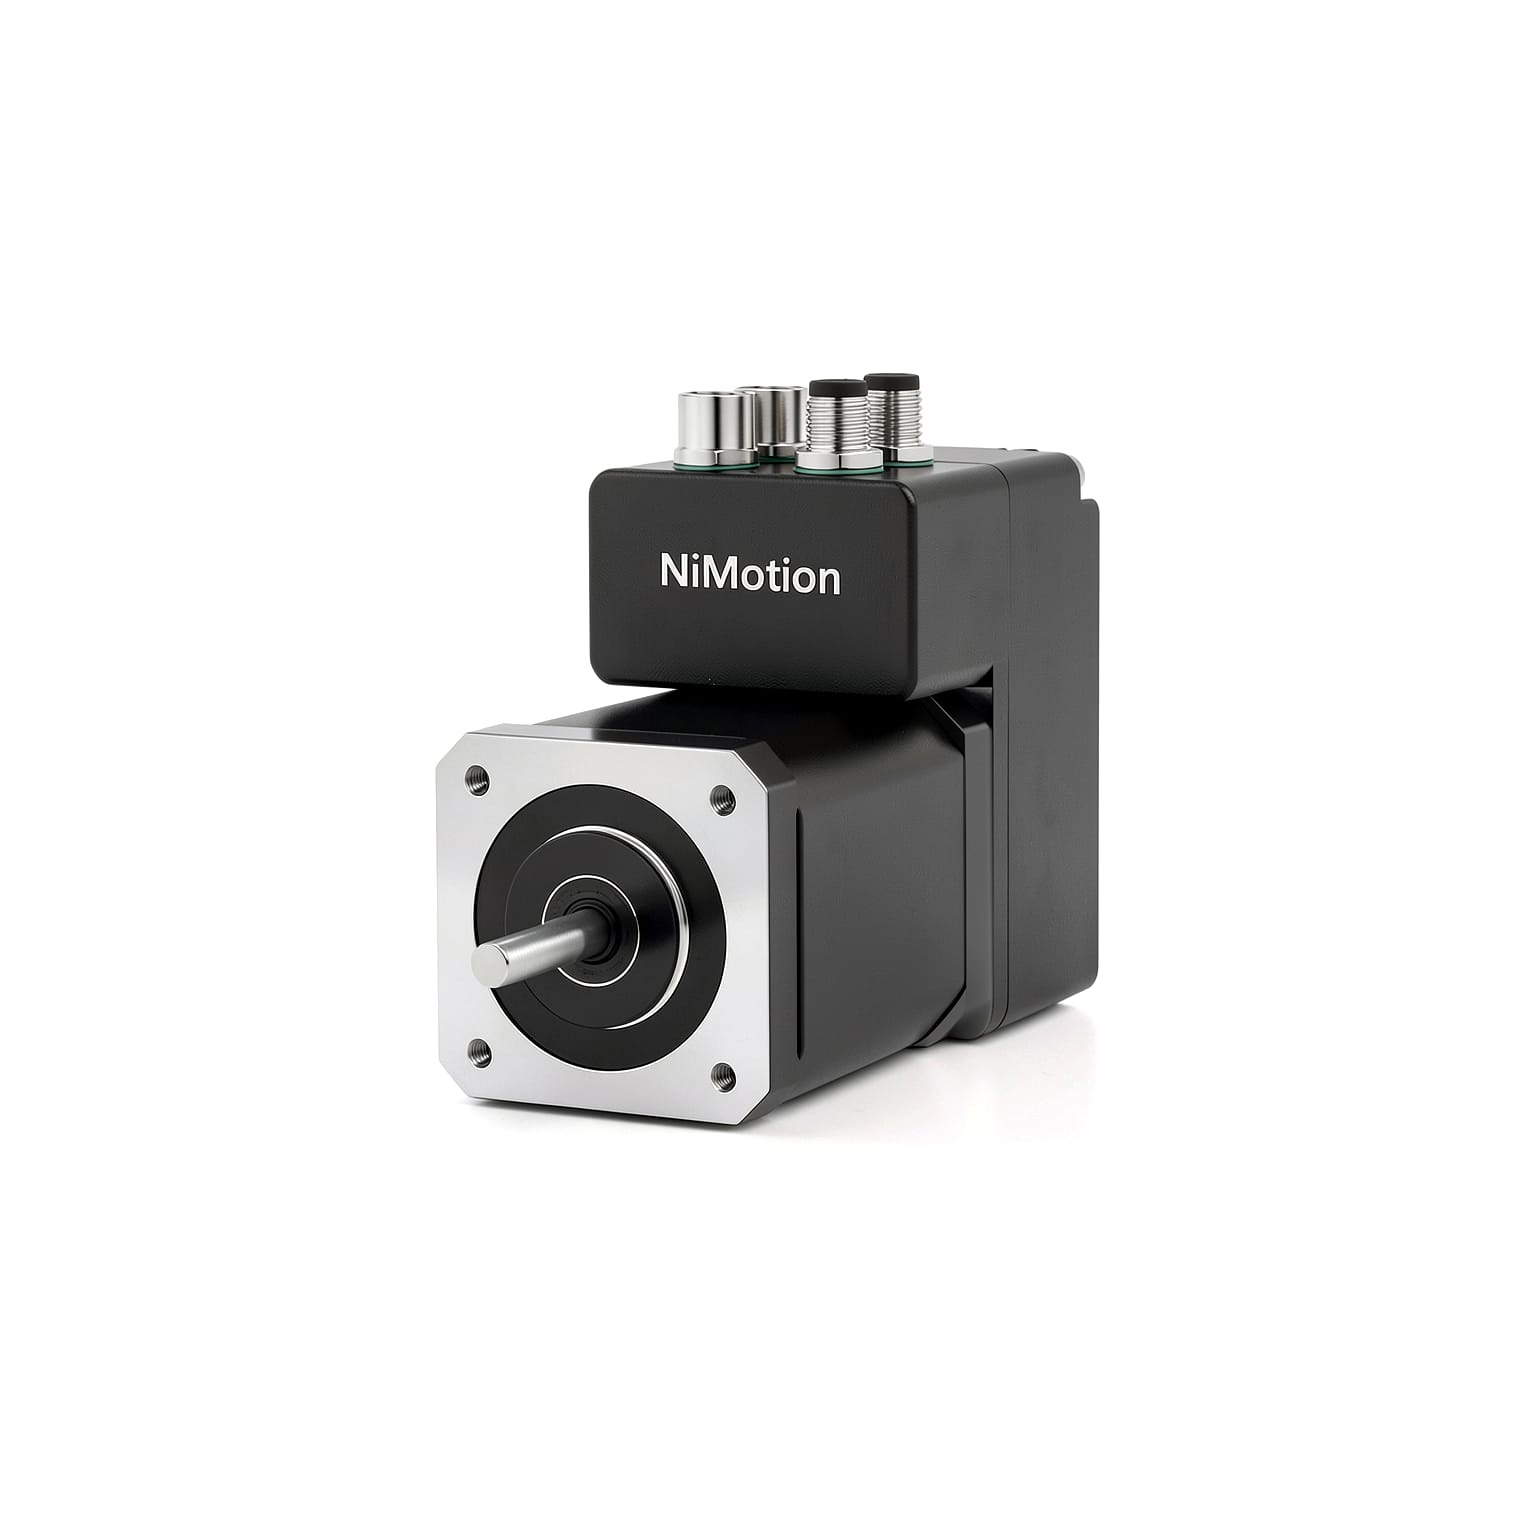
立迈胜 NiMotion 的 PMM/PSM 一体化伺服电机即采用这一形态:48V 供电,200W 额定功率,3000 rpm 额定转速,0.637 N·m 额定转矩,内置 25W/35W 制动电阻,采用 FOC 磁场定向控制 + SVPWM,集成 2500 线编码器,防护等级 IP65,可选 CANopen / RS485 / EtherCAT(COE) 通信。
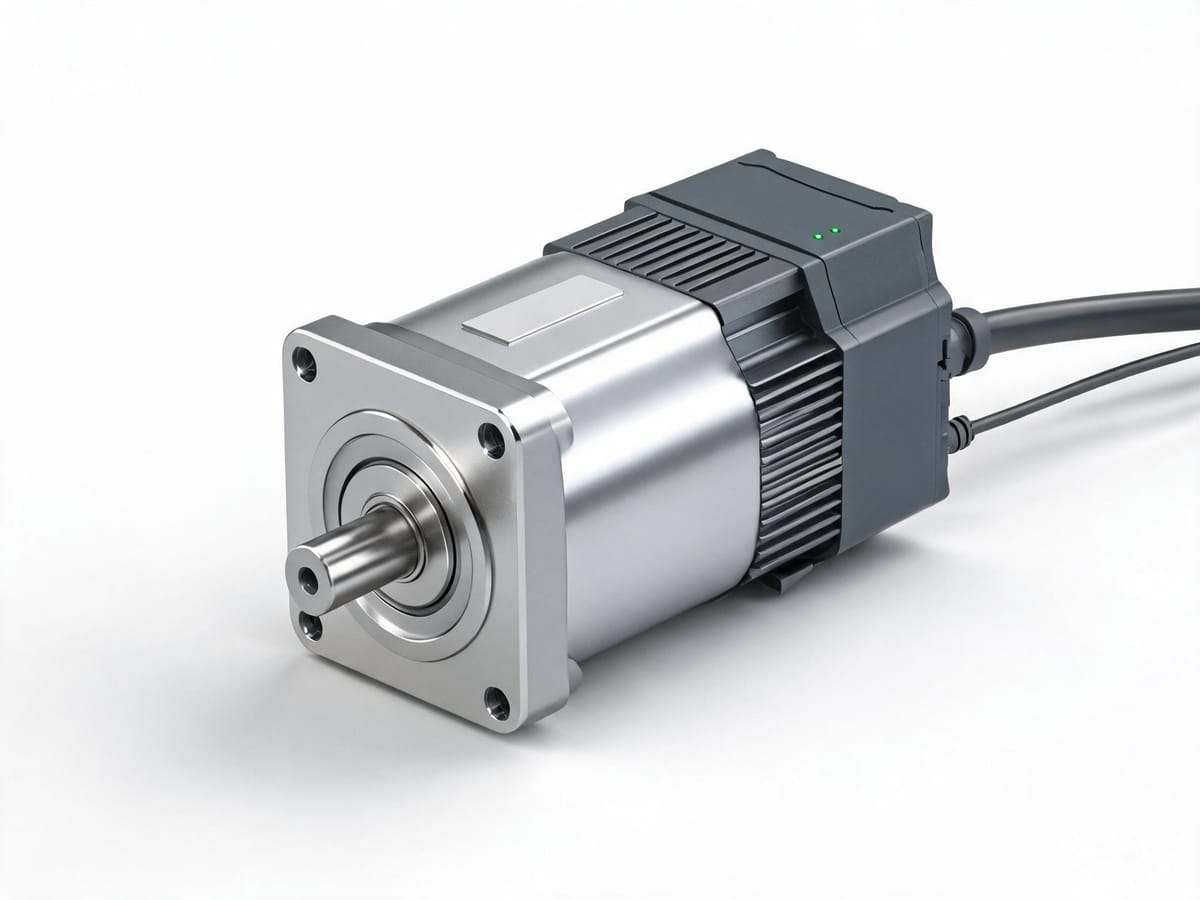
图:一体化(驱控一体)伺服电机——驱动器、编码器与通信集成于电机本体,接线仅需 2~3 根
伺服选型速查表
① 列全机械参数(质量、导程、行程、时间、摩擦、是否垂直轴)
② 算负载转矩 T_L = T摩擦 + T重力 + T外力
③ 算负载惯量 J_L(平移质量 + 丝杠 + 联轴器,全部折算到电机轴)
④ 校惯量比 J_L / J_M  ≤ 5(理想 ≤ 3)
⑤ 校最高转速 n_max ≤ 额定转速 × 0.9
⑥ 校峰值转矩 ≤ 最大转矩;校 T_rms ≤ 额定转矩(热校验!)
⑦ 定编码器(增量/单圈/多圈绝对值)+ 总线 + 结构形态