型号规格
| 规格参数 | STM8665-CAN-0HS | STM8665-CANopen-0HS | STM8665-485-0HS | STM8680-CAN-0HS | STM8680-CANopen-0HS | STM8680-485-0HS | STM86B8-CAN-0HS | STM86B8-CANopen-0HS | STM86B8-485-0HS | STM86F6-CAN-0HS | STM86F6-CANopen-0HS | STM86F6-485-0HS |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 法兰尺寸 | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm | 86mm |
| 保持力矩 | 2.6 N·m | 2.6 N·m | 2.6 N·m | 3.7 N·m | 3.7 N·m | 3.7 N·m | 8.0 N·m | 8.0 N·m | 8.0 N·m | 12.0 N·m | 12.0 N·m | 12.0 N·m |
| 制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 | 无制动器 |
| 开环/闭环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 | 开环 |
| 编码器类型 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 | 无编码器 |
| 额定电压 | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC | 48 VDC |
| 电压范围 | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC | 10-60VDC |
| 额定电流 | 6.0 A | 6.0 A | 6.0 A | 5.5 A | 5.5 A | 5.5 A | 6.0 A | 6.0 A | 6.0 A | 6.2 A | 6.2 A | 6.2 A |
| 惯量 | 0.94×10^-4 kg·m² | 0.94×10^-4 kg·m² | 0.94×10^-4 kg·m² | 1.40×10^-4 kg·m² | 1.40×10^-4 kg·m² | 1.40×10^-4 kg·m² | 2.50×10^-4 kg·m² | 2.50×10^-4 kg·m² | 2.50×10^-4 kg·m² | 3.10×10^-4 kg·m² | 3.10×10^-4 kg·m² | 3.10×10^-4 kg·m² |
| 机身长度 | 85 mm | 85 mm | 85 mm | 100 mm | 100 mm | 100 mm | 138 mm | 138 mm | 138 mm | 176 mm | 176 mm | 176 mm |
| 重量 | 1.70 kg | 1.70 kg | 1.70 kg | 2.40 kg | 2.40 kg | 2.40 kg | 3.80 kg | 3.80 kg | 3.80 kg | 5.30 kg | 5.30 kg | 5.30 kg |
* 表格内容较多时,可在表格区域内上下滚动鼠标进行横向查看
规格参数
| 轴径 | Φ14 |
| 相数 | 2 |
| 步距角 | 1.8° |
| 编码器 | 无编码器 |
| 细分 | 1,2,4,8,16 |
| 控制方式 | 总线控制-CANopen,总线控制-Modbus-RS485,总线控制-CAN,输入电平控制-多段位置控制,输入电平控制-多段速度控制 |
| 外部控制接口 | DI-非隔离NPN输入,DI-非隔离开关输入,DO-隔离光耦输出,DO-非隔离MOS管输出 |
| 控制模式 | CiA402模式,厂家模式,位置模式,速度模式,原点回归模式 |
| CiA402 模式 | PP、VM、PV、VM、IP、HM、CSP、CSV(CANopen通信) |
| DI (数字输入) | 数量:3;非隔离;高电平:3~3.3V;低电平:0~0.5V;通道类型:电平输入、无源触点输入 |
| DO (数字输出) | 无 |
| DX (数字输入/输出) | 数量:2;无隔离;可通过参数配置为数字输入或数字输出;数字输出负载最大电流:8mA;高电平:3-3.3V;低电平:0-0.5V。 |
| AI (模拟输入) | 无 |
| 工作温度 | 0℃-40℃ |
| 海拔高度 | <1000米 |
| 故障报警 | 过电压、欠电压、过热、堵转 |
矩频特性曲线
STM8665(A)- CANopen/CAN/485-XXX
STM8680(A)- CANopen/CAN/485-XXX
STM86B8(A)- CANopen/CAN/485-XXX
STM86F6(A)- CANopen/CAN/485-XXX
产品详情
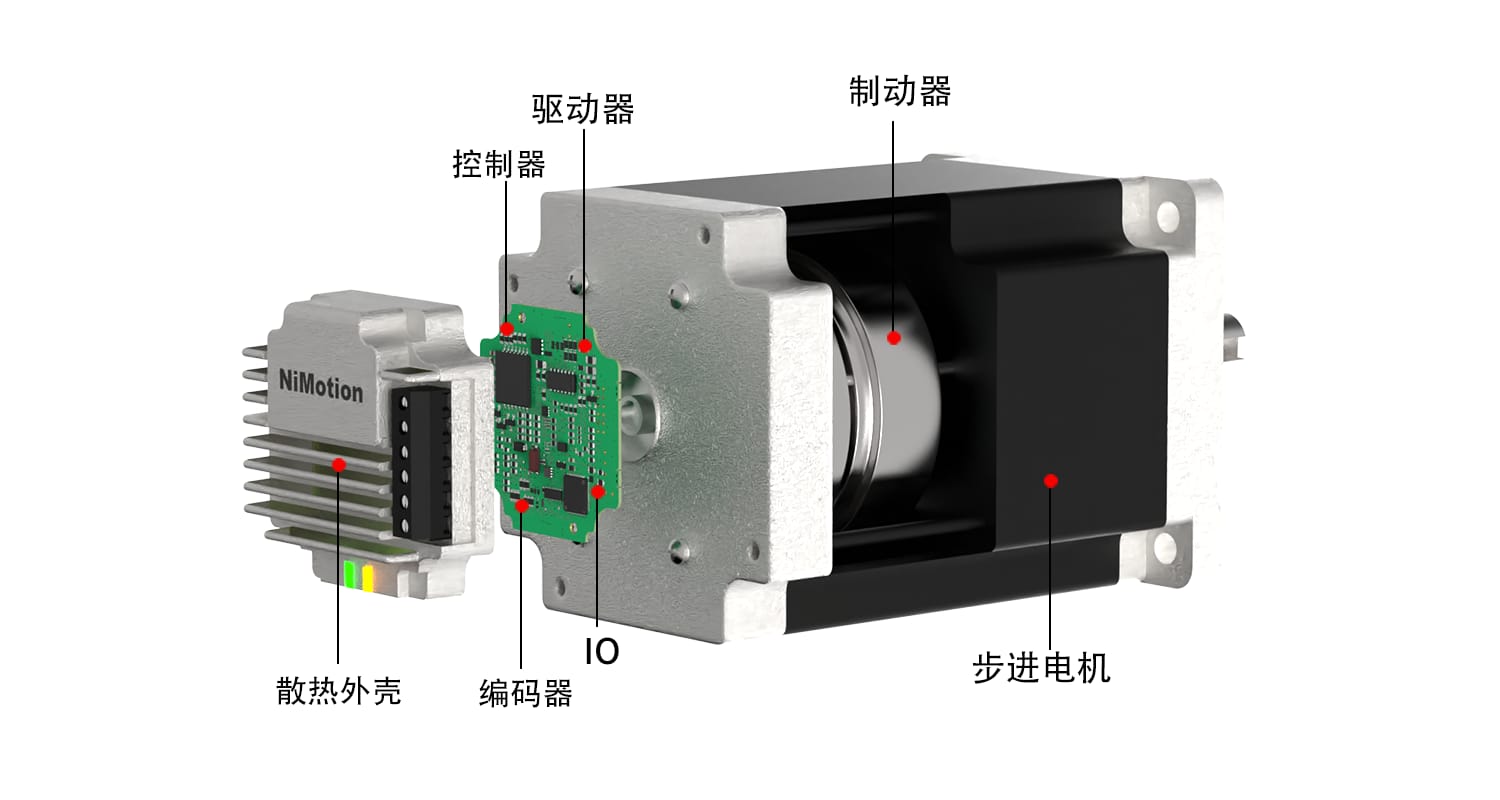
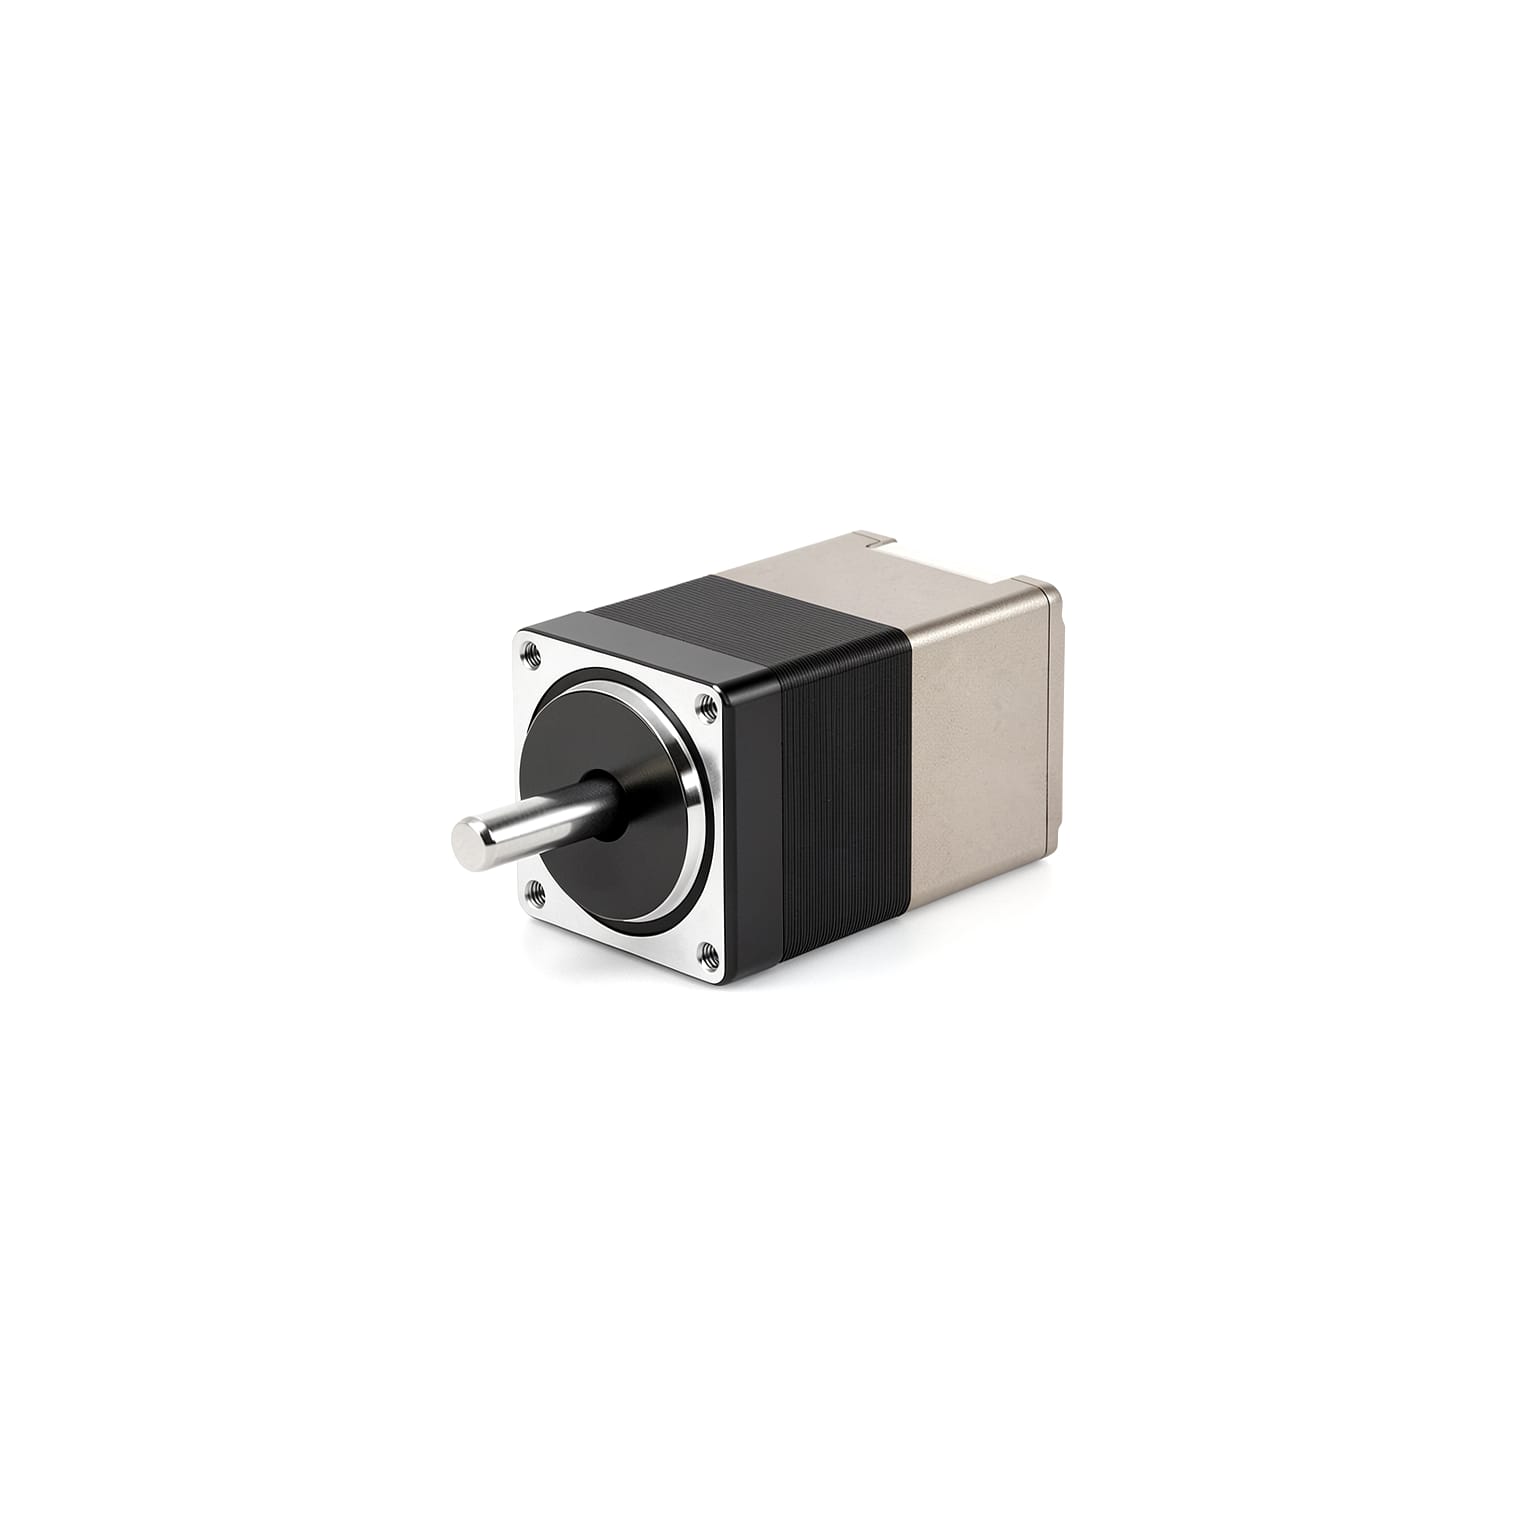
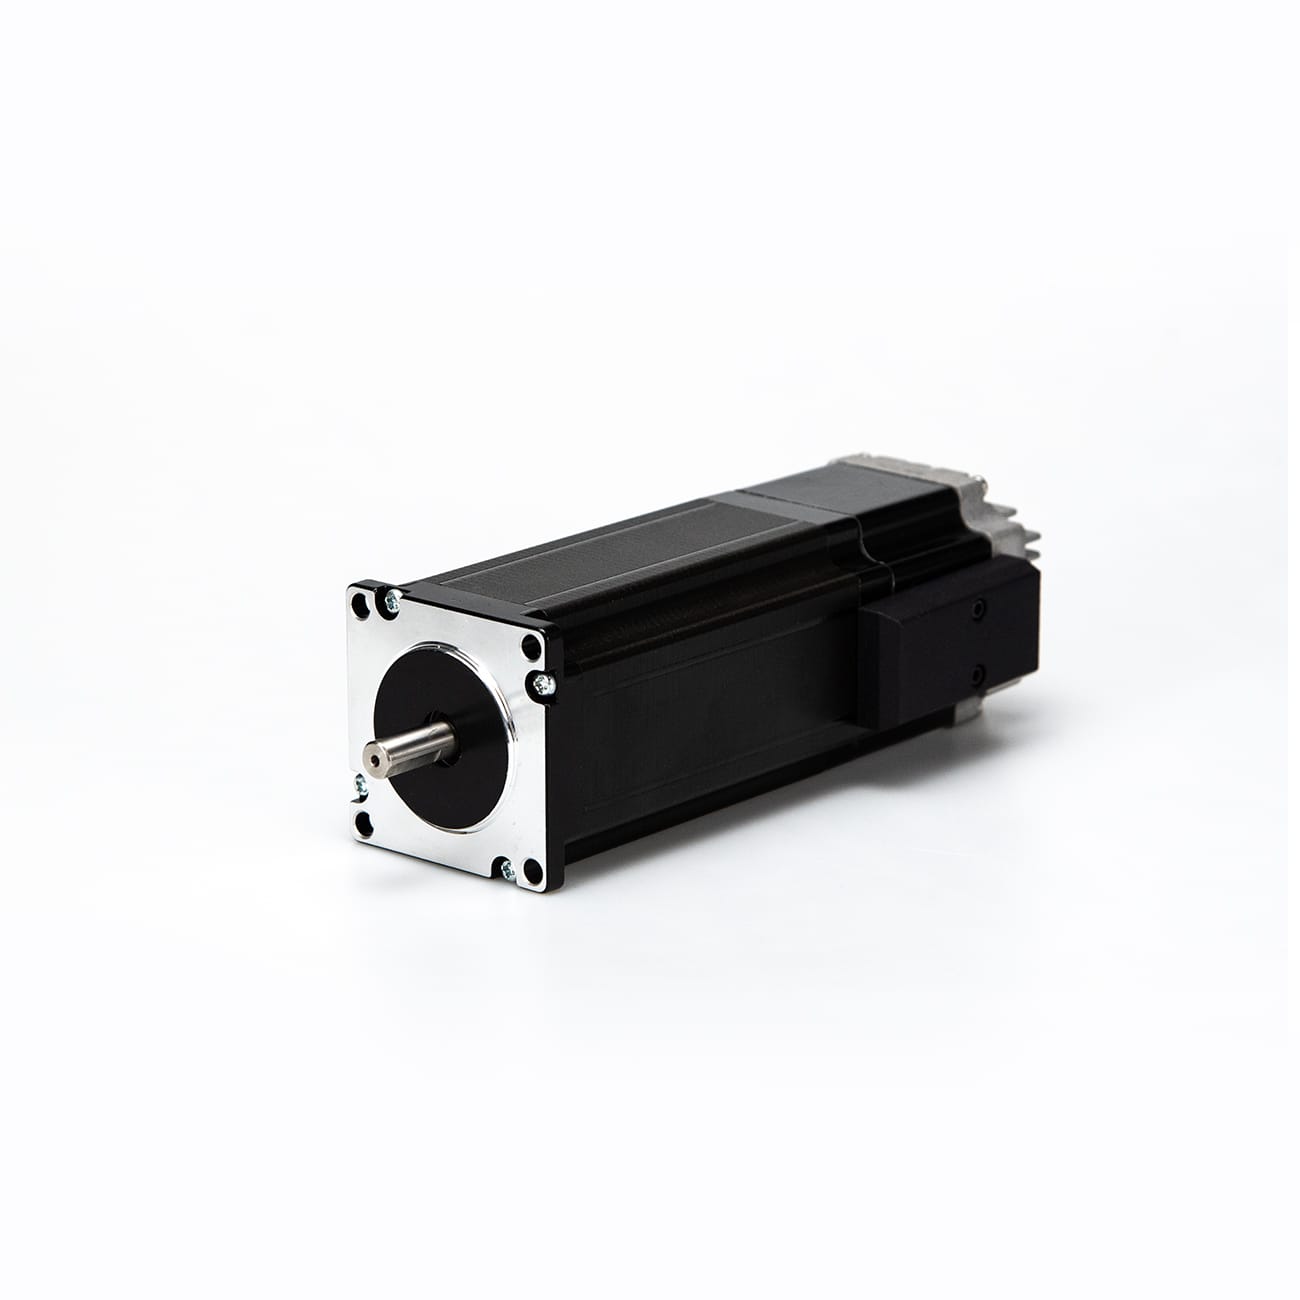
STM86系列一体化步进电机,是我司自主研发的高性能、低功耗步进产品。该产品基于卓越的闭环控制系统与一体化设计理念,将步进电机、编码器、驱动器及数字I/O集成于一体,支持通信总线控制,具有结构紧凑、接线简便的特点。
法兰尺寸: 86mm (轴径: Φ14,额定电压:48VDC)
产品特点
高度集成一体化设计
将步进电机、编码器、驱动器及数字I/O集成于一体,无需外接驱动器即可使用,相较传统分体方案大幅节省设备安装空间,接线更少、调试与维护更便捷
高精度编码器反馈
内置14位高分辨率绝对值编码器(闭环支持),实时反馈位置与速度,闭环控制更精准,运行更平稳、定位更准确
多总线通信支持
支持CANopen等总线通信,可快速接入主流PLC、运动控制器与上位机系统,组网灵活、扩展方便
标准 CiA402 运动模式
支持CiA402标准运动模式(PP、PV、HM、CSP、CSV等),并支持位置模式、速度模式,兼容主流总线运动控制架构,替换与调试更方便
宽压输入
输入电压范围10-60VDC,适配多种供电环境,系统集成与旧机改造更灵活
细分可设置
1、2、4、8、16细分可设置,可有效降低低速振动与噪声,提升定位分辨率与运行平稳性
外形尺寸
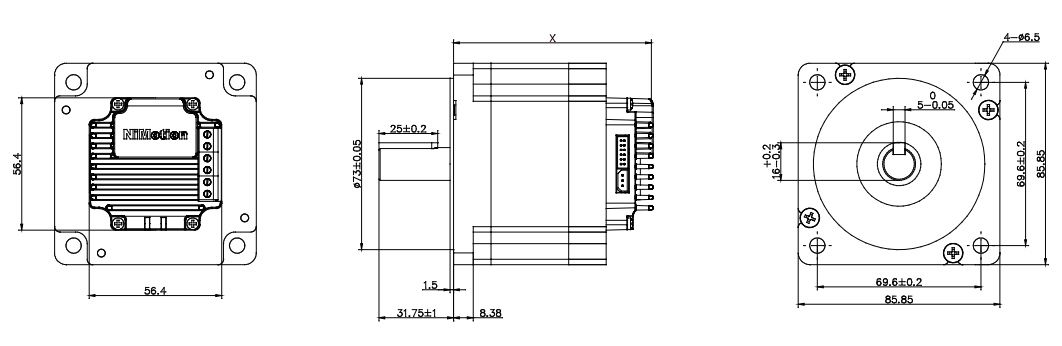
标准款
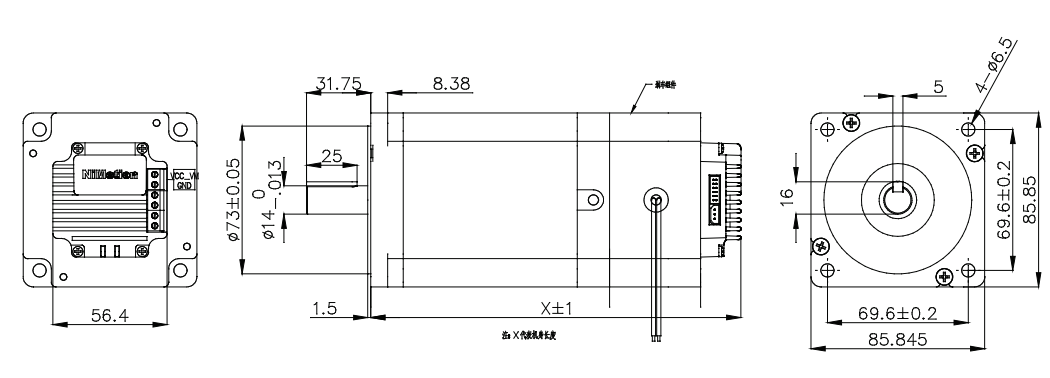
制动器款
基座宽度: 86mm, X 代表机身长度,详细图纸请点击下方“相关下载”区域查看。
配套产品



常见问题
是。伺服控制器可以检测外部负载变化,并且当遇到设定的阻力时,可以执行诸如停止,返回或保持一定推力之类的动作。这是闭环伺服控制的一个关键优势。
使用增量式编码器驱动程序时,断电后不会保留实际位置值; 每次启动时需要归位例程。单圈绝对编码器在没有电池的情况下保持位置 (但如果轴在断电后旋转超过半圈,则位置丢失)。多圈绝对编码器在没有电池的情况下保持位置 (但如果轴在断电后旋转超过2048圈,则位置丢失)。
应用方案
了解该产品在各类工业自动化场景中的实际应用。
相关产品
使用相关产品构建完整可靠的解决方案。