NGM20
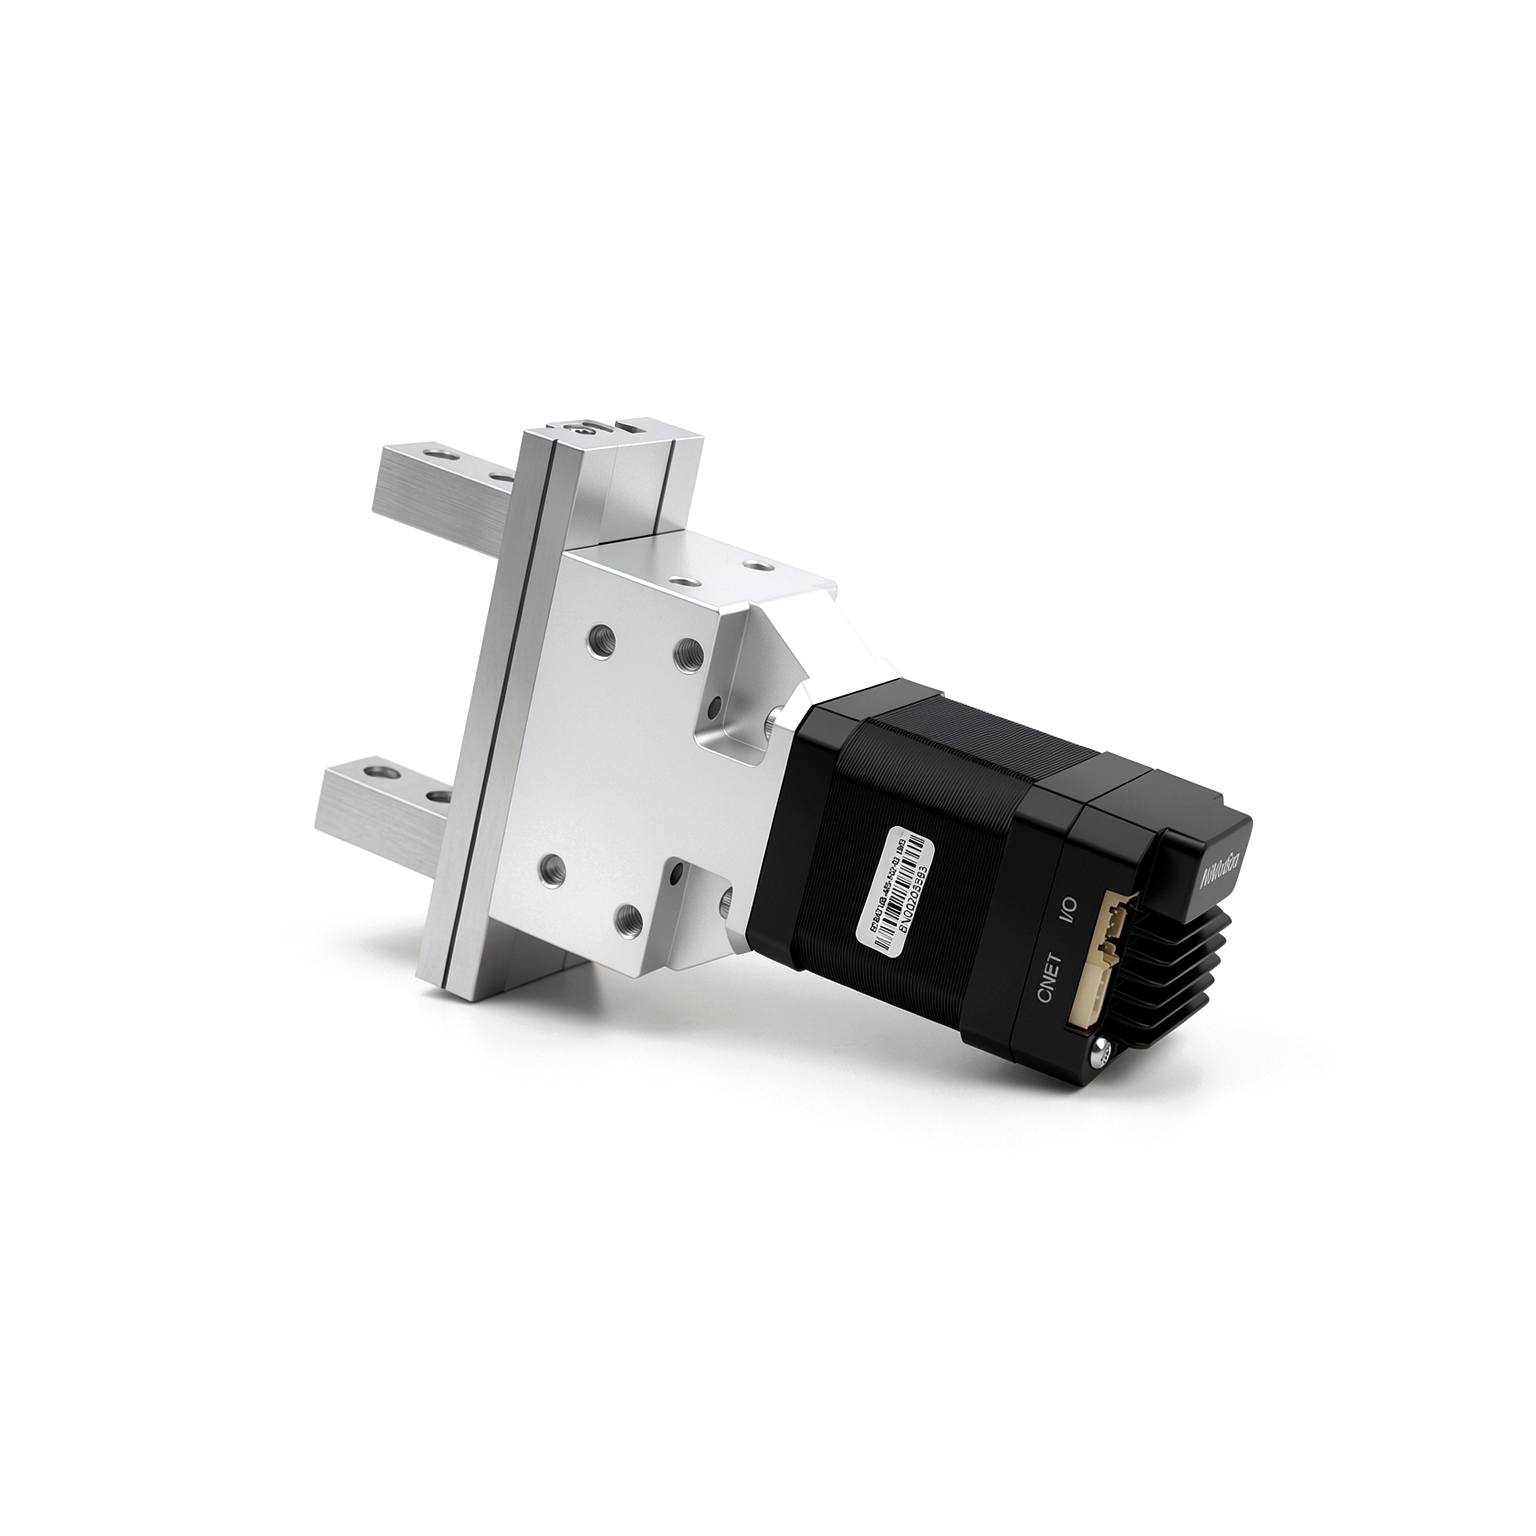
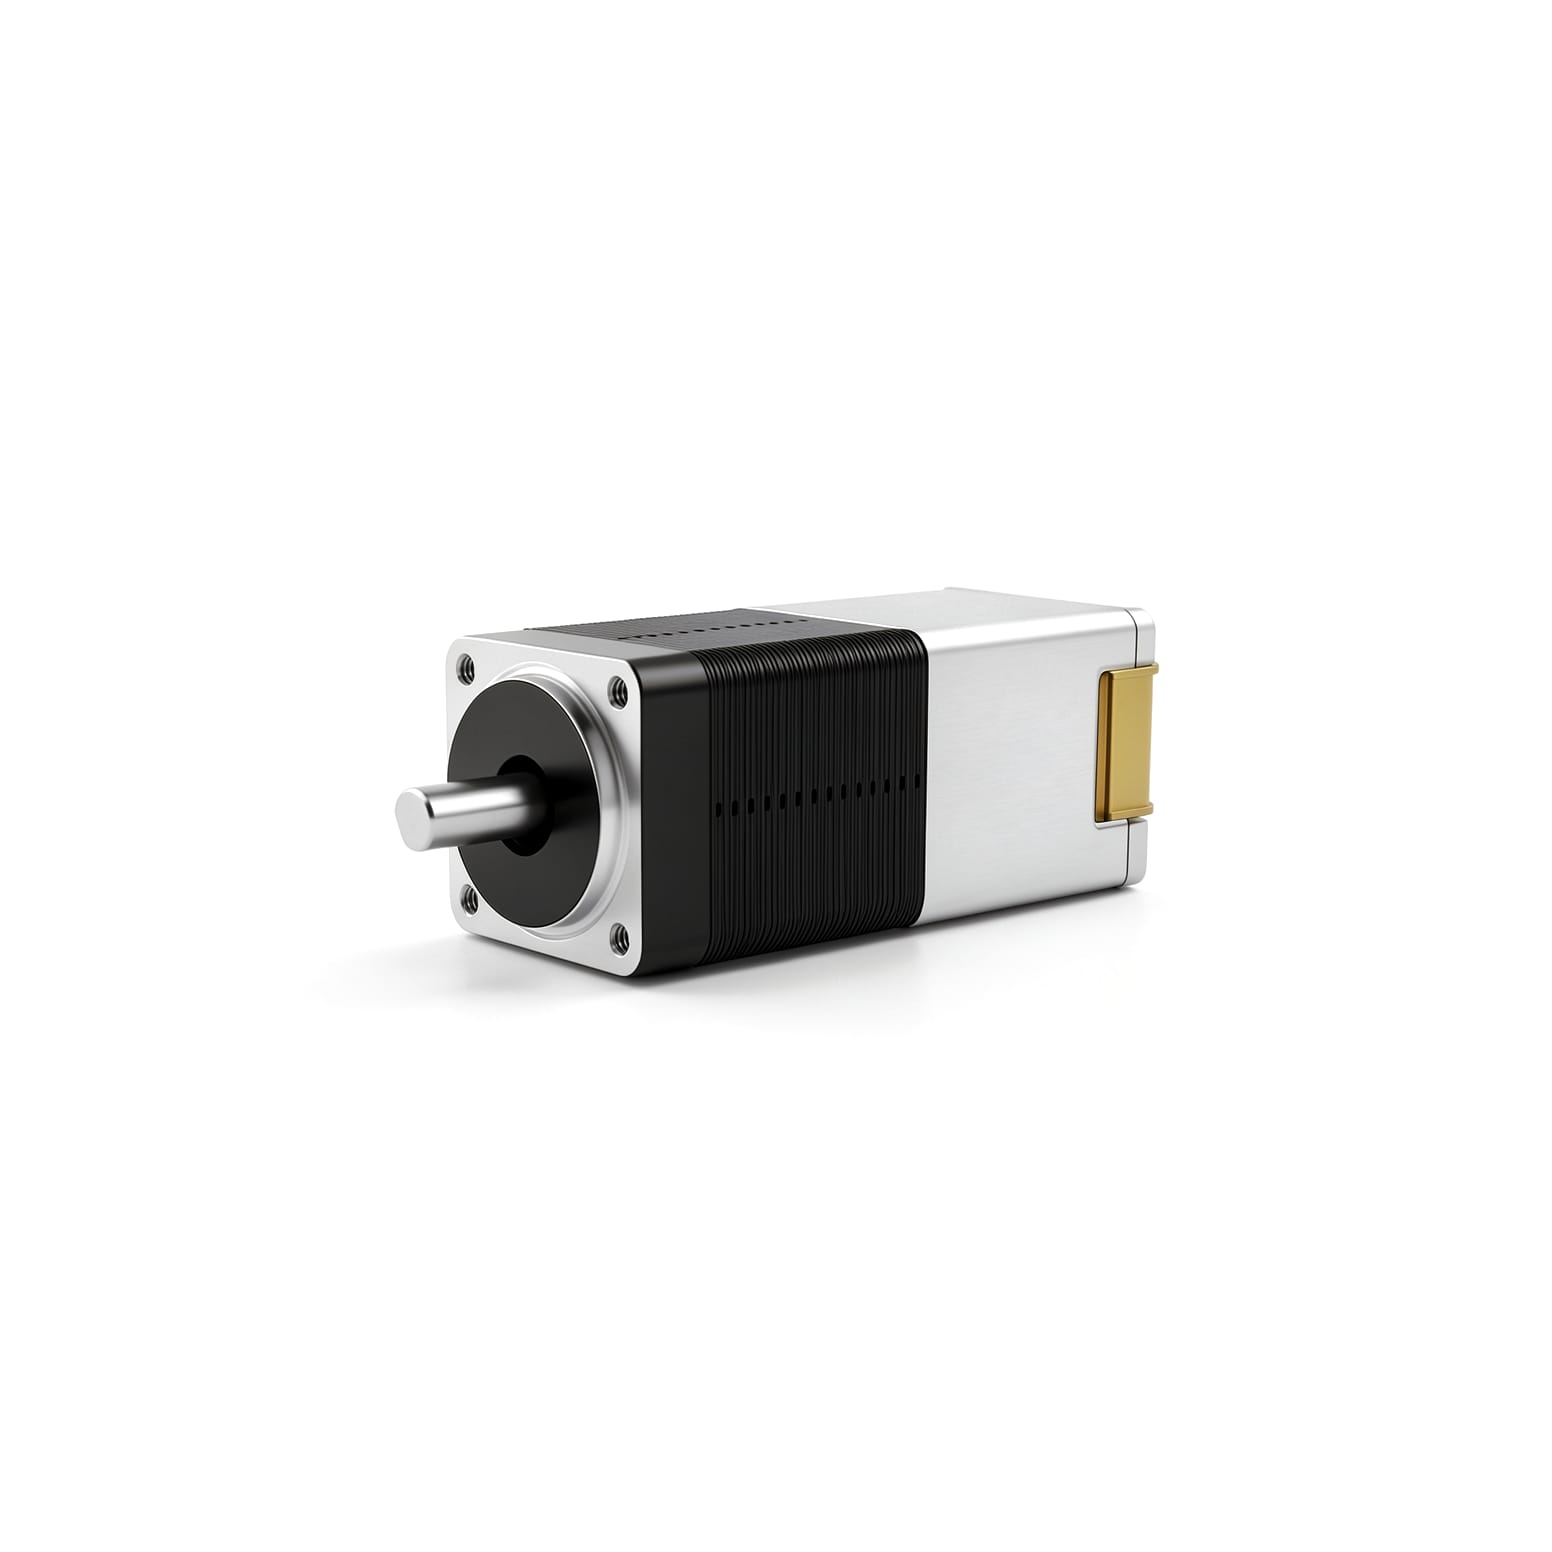
NGM20系列一体化大夹持力电动夹爪
紧凑型电动夹爪,配备STM42M步进伺服电机,支持MODBUS RTU或CANopen协议。
产品特性
- 占用空间小
- 高夹紧力 (150N)
- 丝杠传动
- 总线控制
型号规格
规格参数为行 · 型号为列
| 规格参数 | NGM20F0 |
|---|---|
| 通信方式 | CANopen、RS485 |
| 总行程 | 20mm |
| 额定夹持力 | 150N |
| 额定电压 | 24V |
| 额定电流 | 1A |
| 机身长度 | 160×97.4×42.3mm |
* 表格内容较多时,可在表格区域内上下滚动鼠标进行横向查看
规格参数
| 单向行程时间 | 0.5s |
| 重复定位精度 | - |
| 背隙 | - |
| 传动方式 | 丝杆+夹爪爪头 |
| 夹爪允许负载力矩 | MX:6N.m,MY:3N.m,MZ:3N.m |
| 输入电源电压范围 | 16-30V |
| 工作温度 | 0℃~40℃ |
| 海拔高度 | <1000m |
| 特色功能 | 故障诊断、故障复位、软限位、参数识别、可设参数、增益切换、共振抑制、低频 抑制、参数保存恢复、在线升级 |
| 数字输入(DI) | 数量:3个 ;NPN 型输入 逻辑信号1即输入5~24VDC,这逻辑信号0即输入0~2VDC ;可配置功能: 作为控制运动信号使用 |
| 数字输出(DO) | 数量:1个,输出方式:开漏输出,最大电流100mA,最大电压30VDC 可配置功能:1.普通DO口,2.电机运行停止,3.目标到达,4.报警输出 |
产品详情
相关下载
配套产品
常见问题
步进电机的位置精度约为步进角的3 ‑ 5%,并且不会累积误差。
更高的分辨率不等于更高的绝对精度;它提升的是指令控制的细腻度(理论最小步距),而实际定位精度主要取决于电机制造公差、驱动器电流控制能力及机械传动误差 。
这是由于电机的速率-最大脉冲频率,它可以从静止状态开始而不会丢失步数。如果脉冲频率超过此速率,则电动机无法正确启动,并且可能会失步或停转。解决方案是使用加速斜坡: 从低频开始,逐渐增加到目标高频。一体式步进电机允许您自由设置加速和减速参数。
当电机旋转时,每相绕组中的电感产生反电动势。频率越高,反电动势越大,这减小了相电流并因此降低了转矩。
过高的温度会使磁性材料消磁,从而降低扭矩并导致阶跃损失。退磁点通常高于130 °C,一些高达200 °C。因此,对于步进电机,80-90 °C的表面温度是完全正常的。最常见的绝缘等级是B级,额定工作温度达130 °C。
应用方案
了解该产品在各类工业自动化场景中的实际应用。
相关产品
使用相关产品构建完整可靠的解决方案。
技术资源
技术指南、应用笔记等内容助您更好地使用产品。