
编码器升级后,电机速度突然不对了——一体式步进伺服电机在自动焊接设备中的应用
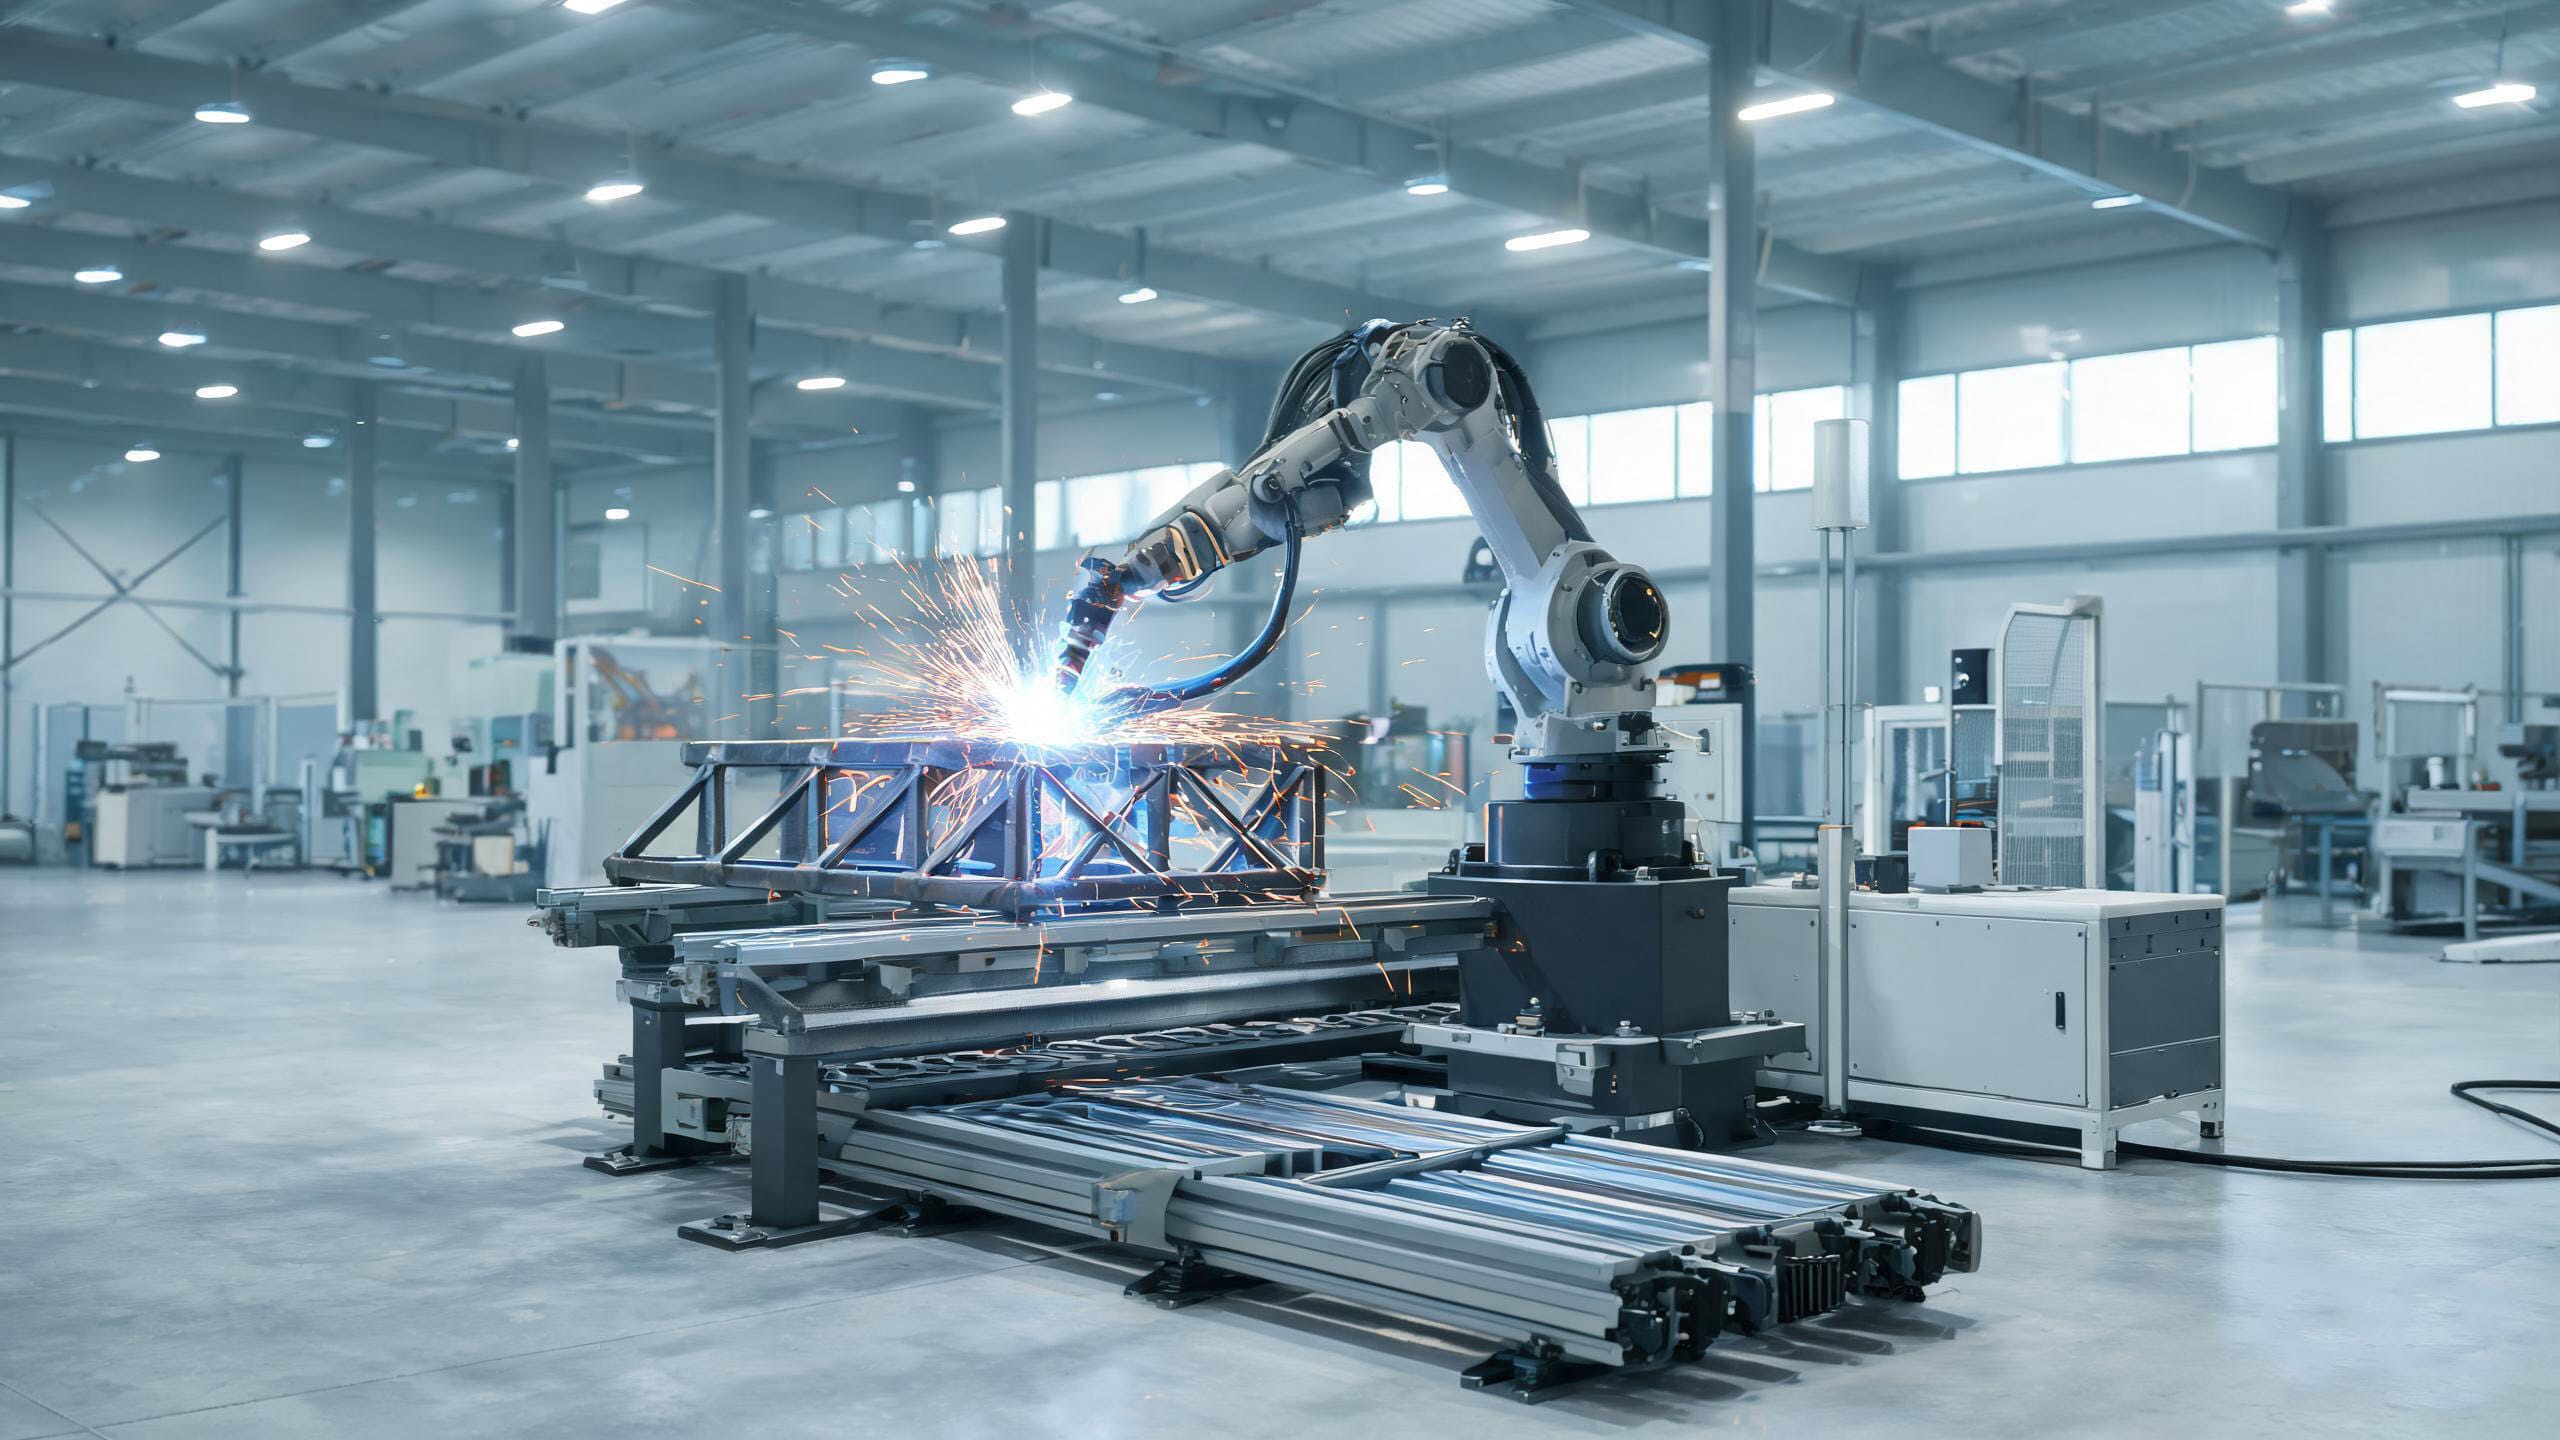
自动焊接设备的焊枪沿丝杆轨迹匀速推进,速度就是它的生命线
客户在电话里说了一句话,我们印象很深。
「电机在转,但速度不对。」
反馈来自某超声技术有限公司。他们的自动焊接设备上装着我们一台 STM2851B一体式步进伺服电机,上位机下发指令,电机带动焊枪走轨迹。设备不报警,不掉线,动作也流畅,唯独速度和设定值对不上。
焊接这行,速度差一点,焊缝就差一片。
摘要 · 应用背景
该超声技术有限公司做的是超声技术相关的装备,这次落地的是一台自动焊接设备,单设备用量 1 台电机。
机械结构是经典组合。电机加减速机,通过联轴器带动丝杆,把电机的旋转运动变成焊枪的直线运动。上位机做总控,电机侧工作在 HM 模式(回零模式)和 PP 模式(位置模式)。每次上电先回零找参考点,再按轨迹走位施焊。
联调阶段,电机的速度出了偏差。我们在远程支持里接过了这个问题。
设备简介 · 自动焊接设备
自动焊接设备,是把焊工的手艺翻译成机器动作的设备。人拿焊枪,靠眼睛盯熔池、靠手感控速度;机器拿焊枪,靠电机走轨迹、靠程序定参数。
它的运动单元有固定套路。伺服电机输出转矩,减速机放大扭矩、降低转速,联轴器把动力传给滚珠丝杆,丝杆再带动焊枪做直线进给。公开的焊接专机方案里,这一套结构出现的频率极高,配合多轴运动控制平台,焊枪就能走出复杂焊缝。
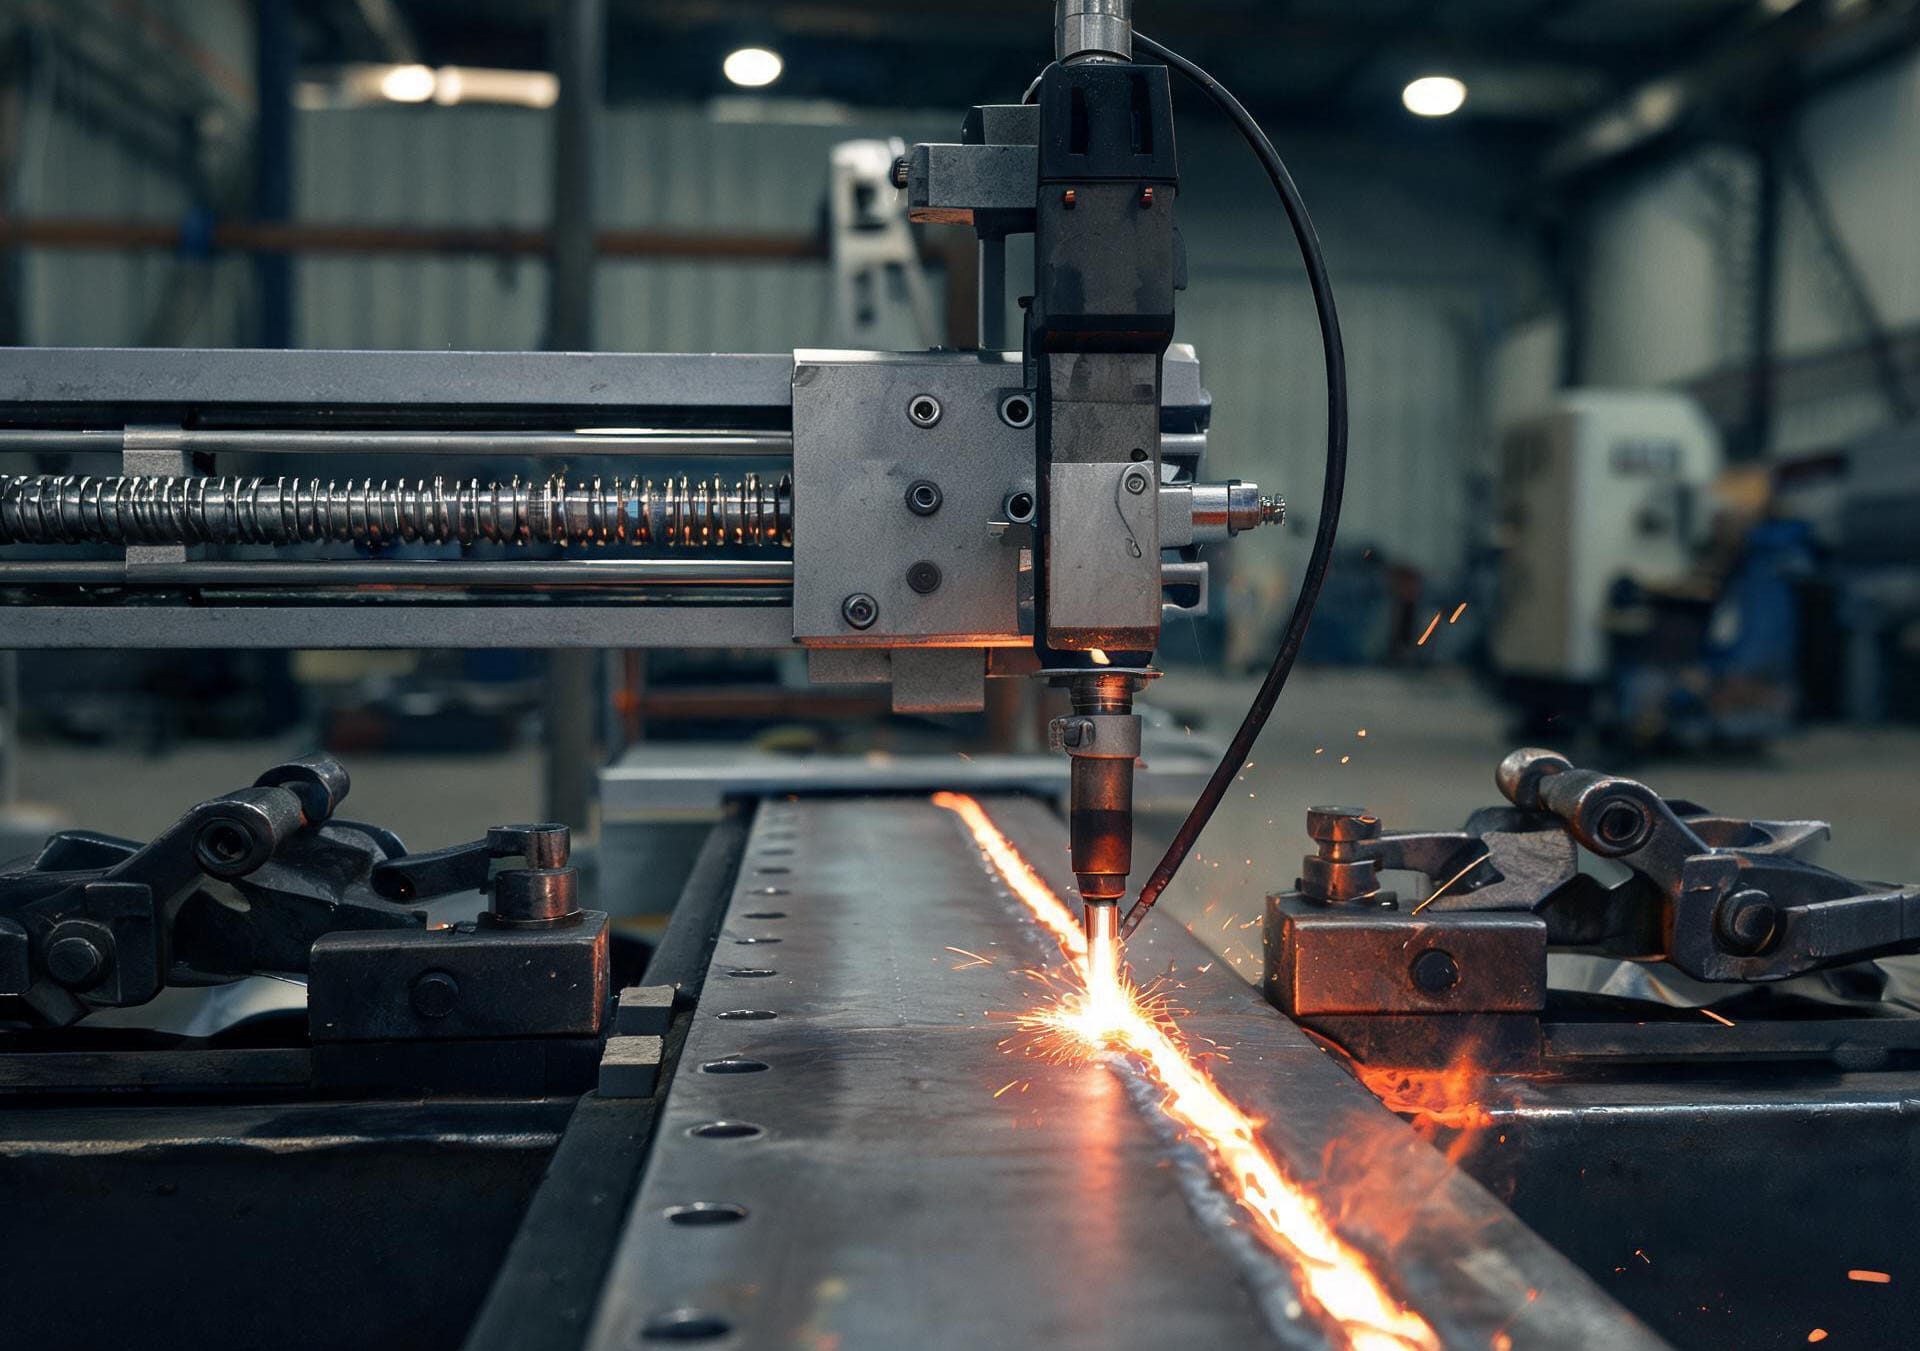
焊接专机的运动平台,电机经联轴器直连滚珠丝杆,驱动焊枪走直线轨迹
还有一种是超声波焊接。它不靠电弧,靠 20 kHz 到 40 kHz 的高频机械振动,在接触面摩擦生热,把材料熔合在一起。整个过程毫秒级完成,不需要胶水和焊料,是汽车、医疗、电子、包装行业的常客。
路线不同,对运动控制的要求是一样的。进给要稳,速度要准。焊接速度直接决定热输入,热输入决定焊缝质量。速度偏差 10%,焊缝的成形和强度就可能整体偏移。
所以客户报来「速度不对」的时候,我们知道这不是小毛病。
应用方案
方案层面没有特殊定制,走的是我们和这类专机客户的成熟配合。
电机选型 STM2851B-CANopen-M-0FS,CANopen 总线通信,上位机通过总线收发数据。机械链路上,电机轴经减速机和联轴器接滚珠丝杆,把旋转变成直线进给。
控制流程分两段:上电后电机进 HM 回零模式,撞限位或找原点信号,确立机械坐标系的零点;回零完成后切 PP 位置模式,上位机按焊缝规划下发目标位置,电机逐段走完轨迹。
速度在这个链路里不是独立量。上位机给的是位置指令,速度由指令的发送节奏、电子齿轮比、电机内部的换算系数共同决定。链条上任何一环的参数和实际硬件不匹配,最终的转速都会跑偏。
应用产品
产品型号 | STM2851B-CANopen-M-0FS |
应用厂商 | 超声技术有限公司 |
应用设备 | 自动焊接设备 |
机械结构 | 电机+减速机,经联轴器带动丝杆 |
工作模式 | HM 回零模式、PP 位置模式 |
单设备用量 | 1 台 |
遇到的问题、挑战及解决
现象很清晰,电机转速和上位机给的速度对不上——偏快或偏慢,但系统不报任何故障。
不报警,反而是最麻烦的一种。说明通信是通的,总线是好的,电机本身也在正常执行指令。偏差藏在参数和硬件的对应关系里。
我们先确认了机械和电气。减速比核对无误,丝杆导程正确,PP 模式下的目标位置也能正常走完。问题不在这些看得见的地方。
接着查速度链路的换算参数。在 CANopen 的对象字典里,0x608F 是齿轮因子(Gear factor),它决定速度和位置指令按什么比例换算到编码器的计数上。我们读了客户电机的当前值。
根因。这台电机的编码器做过升级,齿轮因子的值没有跟着改回来。
0x608F 的子索引 01 当前是 131072,而按客户这套机械和上位机的换算,正确值应该是 10000。速度指令经过这个错误系数一换算,落到电机上的实际转速就整体跑偏了。
这类问题有个共性。设备改造或备件更换后,硬件变了,参数没跟着变,两边一错位,速度就飘了。排查时盯电机、盯接线,往往都查不出东西,因为它出在字典里的一个数字上。
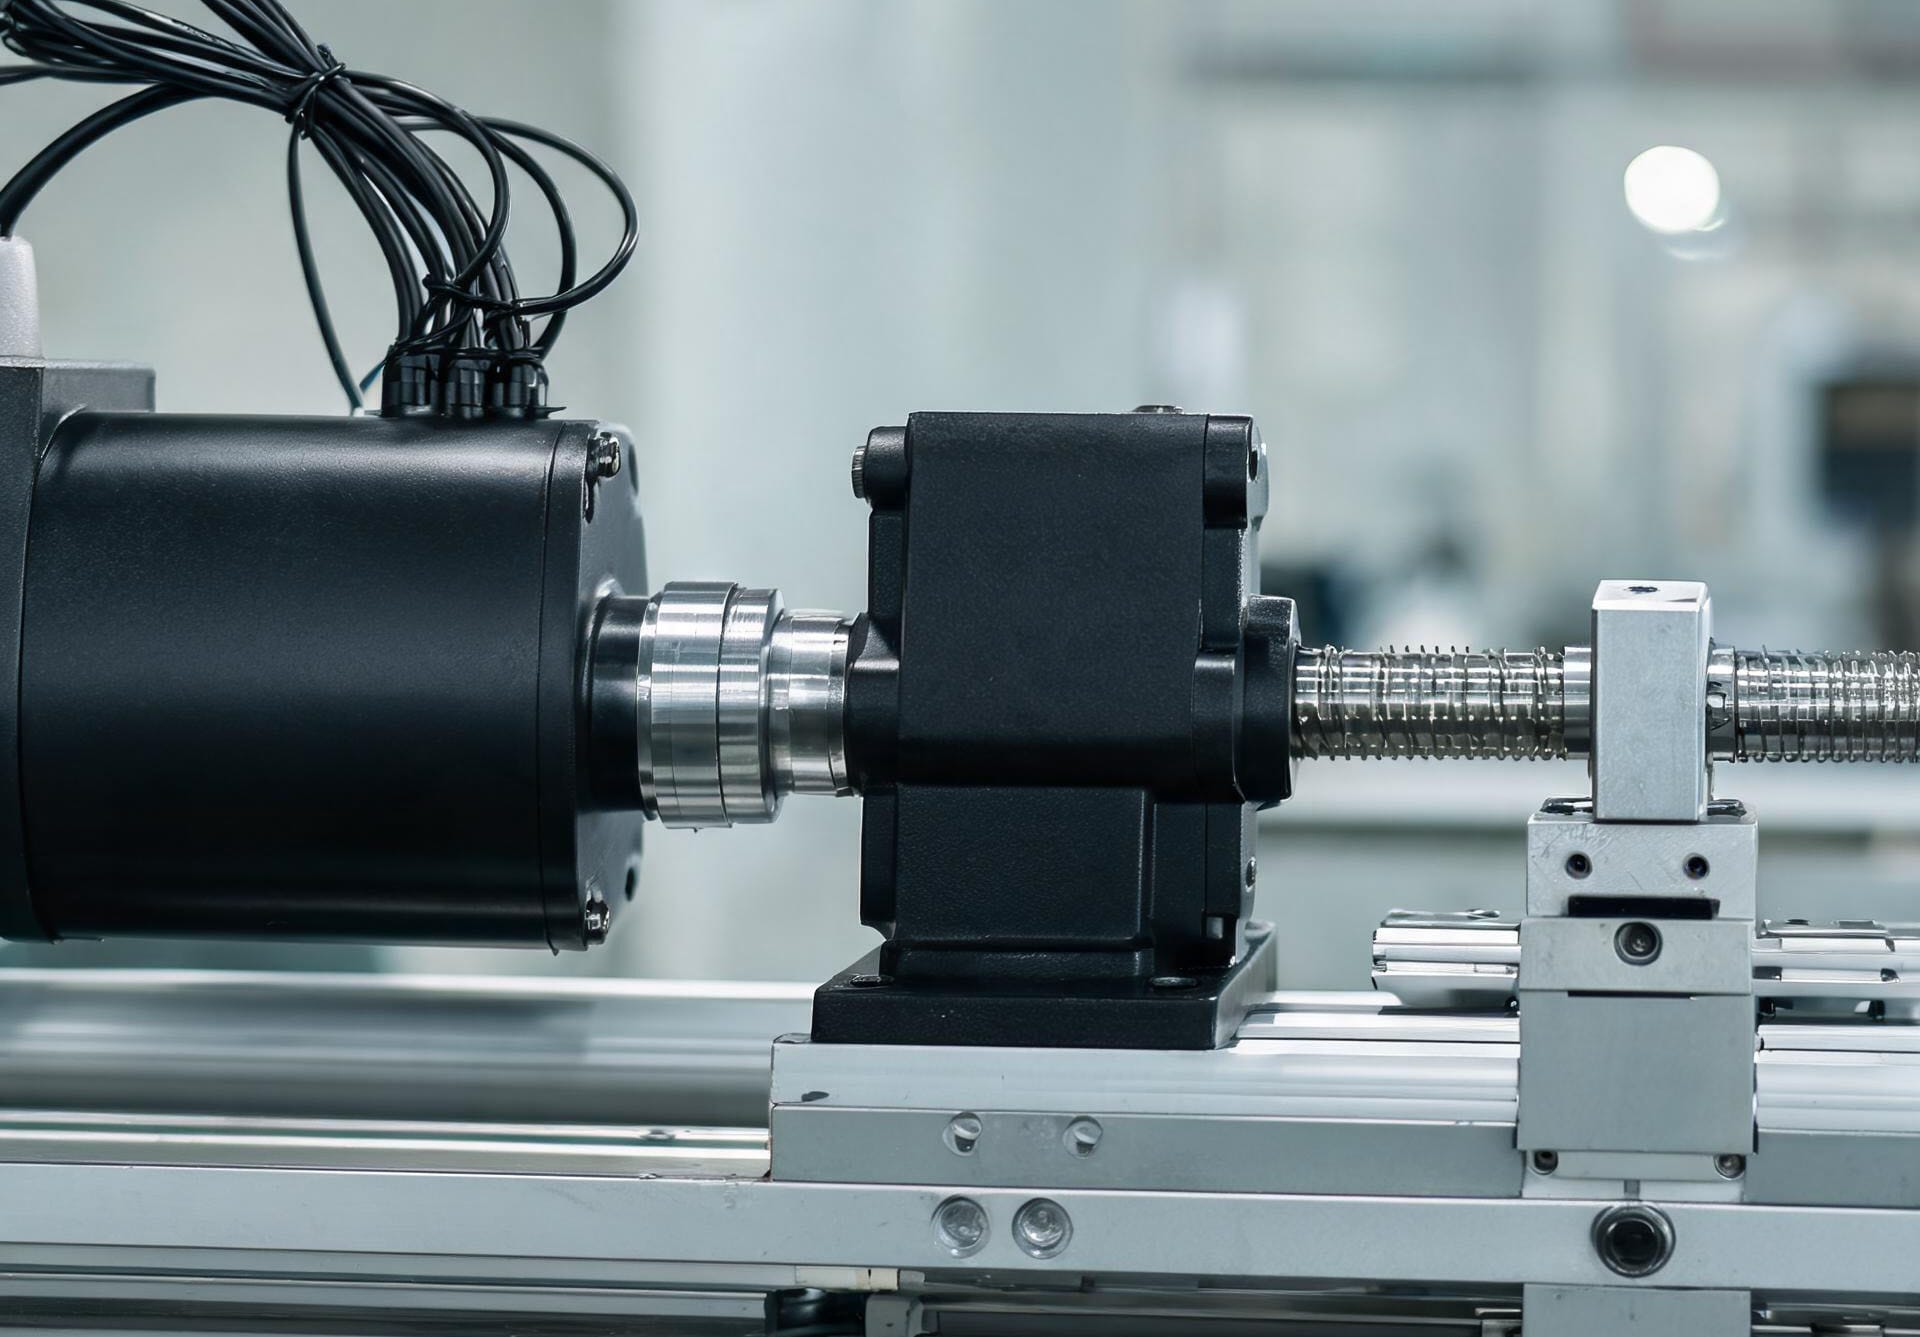
电机加减速机经联轴器带动丝杆,参数与硬件匹配,焊枪进给才能稳
解决。在调试软件里把 0x608F 的子索引 01 从 131072 改回 10000,写入、掉电重启、重新回零。
电机速度恢复正常,与上位机的设定值对上了。HM 回零和 PP 走轨迹整段联调通过,客户继续往下做整机的焊接验证。
一次远程支持,改了一个参数。
总结概要
这个案例值得记的点有两个。
第一,电机「转得不对劲但不报警」,先查参数与硬件的匹配。编码器、减速机、丝杆导程,每一个物理量都在对象字典里有一个对应的系数。硬件动过,系数就要复核一遍。
第二,0x608F 这类换算参数是隐蔽的。它不像接线错了那样立竿见影,也不像固件故障那样抛异常,它只是安静地把速度算错。对付它没有捷径,就是逐个读、逐个对。
焊接设备的一天,是从回零开始的。电机找到原点,焊枪落下第一道焊缝,速度分毫不差。
把参数和硬件对齐,这台机器就能这样一直焊下去。