力矩电机和伺服电机的区别:直驱力矩电机的原理、优势与选型边界
一句话讲清根本差异:「伺服」强调控制——能精确控制位置、速度和转矩;「力矩」强调能力——能在低速甚至零速下持续输出大转矩。 二者不是非此即彼的替代关系,现代无框力矩电机配上高精度编码器后,本身就是一台伺服电机。
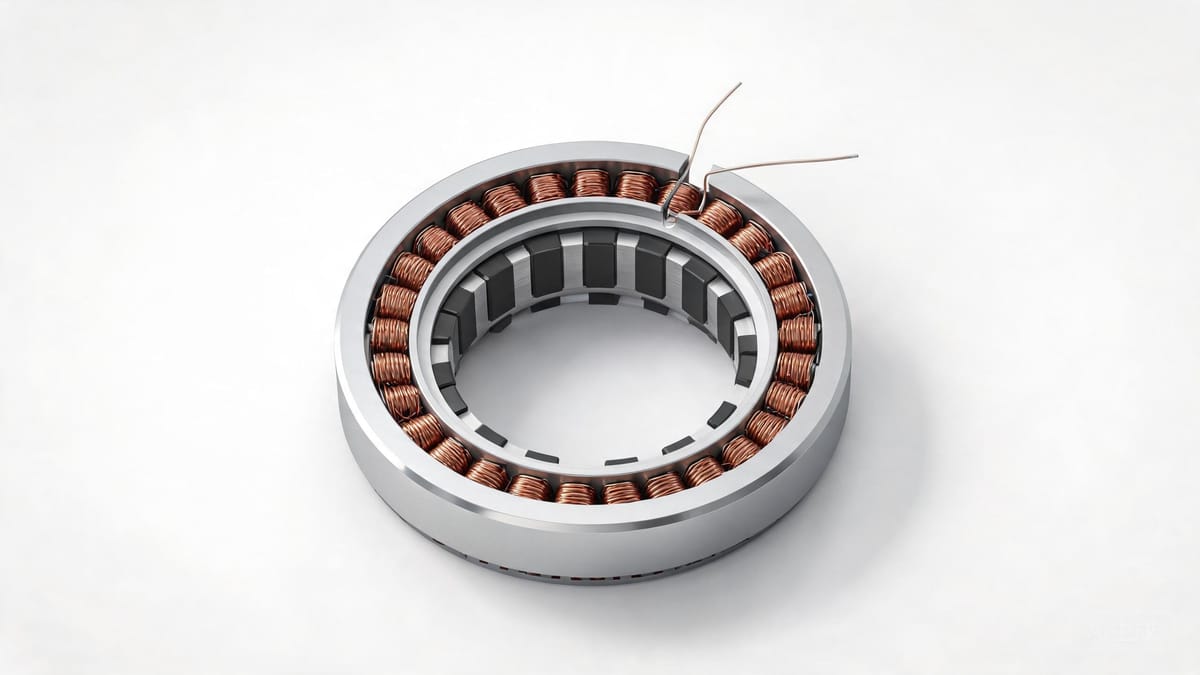
图:无框直驱力矩电机——多极对数定子与转子环,为低速大转矩而生
一、先厘清:这是两个不同维度的概念
这是理解二者的第一步,也是很多资料讲不清楚的地方。
概念 | 强调的维度 | 回答的问题 |
|---|---|---|
伺服电机 | 控制方式 | 能不能精确控制位置/速度/转矩? |
力矩电机 | 输出特性 | 能不能在低速(甚至堵转)下持续输出大转矩? |
所以:
力矩电机 ≠ 不能做伺服控制。恰恰相反,现代无框力矩电机配高精度编码器后,伺服性能非常出色;
伺服电机 ≠ 不能出力矩。它只是设计目标不同。
"力矩电机"这个称呼想表达的是它的核心设计哲学:为转矩而生。
二、为什么力矩电机能在低速下输出这么大的转矩
一个直观的对比:
一台典型的 400W 伺服电机,额定转矩约 1.3 N·m,堵转转矩约 3 N·m;
一台同样外径的无框力矩电机,连续堵转转矩可以做到 十几甚至几十 N·m。
差别来自三个方面:
原因 1:极对数极多
电机类型 | 典型极对数 |
|---|---|
普通伺服电机 | 3 对极、4 对极,最多 8 对极 |
无框力矩电机 | 14 极、20 极、30 极,甚至更多 |
极对数越多,同样电流下产生的转矩越大。就像涡轮增压与自然吸气的区别——同样排量,增压机功率更大。
附带好处:极对数多以后,每个磁极产生的齿槽效应被平均掉,转矩波动更小,低速平稳性显著提升。
原因 2:气隙磁通密度更高
无框力矩电机通常用高性能钕铁硼磁钢,且磁钢相对厚度更大(磁化方向长度更大),提高了气隙磁密,进而提高转矩密度。
普通伺服电机为了控制成本,常使用磁能积低一些的磁钢,或把磁钢做得很薄。
原因 3:散热路径更短
普通伺服电机:封闭在铁壳里,热量只能通过外壳表面自然对流散出;
无框力矩电机:直接贴在设备的结构件上,定子背铁通过导热胶与金属壳体耦合,散热路径短、效率高。
散热好 → 能通更大电流 → 能出更大转矩。就像同样发动机的风冷与水冷之别。
三、结构:什么是"无框"与"直驱"
无框(Frameless)
力矩电机通常是无框电机——没有外壳、轴承或测量系统。这些部件由机器制造商根据性能要求自行选配,或成套购买。
这带来两个结果:
优点:可深度集成进机械本体,系统体积小、惯量低;
代价:对机械设计与装配精度要求高,用户的工程能力门槛上升。
直驱(Direct Drive)
力矩电机属于直驱电机——负载直接连接转子,不需要任何传动件。
但要注意,"直驱"在行业里有两种完全不同的技术路线:
路线 | 说明 | 特点 |
|---|---|---|
联轴器直驱 | 普通伺服电机 + 中空套筒结构,把电机轴与被驱动轴耦合 | 没有减速机,但仍有联轴器和轴承,存在柔性 |
真正直驱 | 无框电机转子直接装在设备旋转部件上,定子固定在静止结构上 | 电机本身就是旋转关节的组成部分,无背隙 |
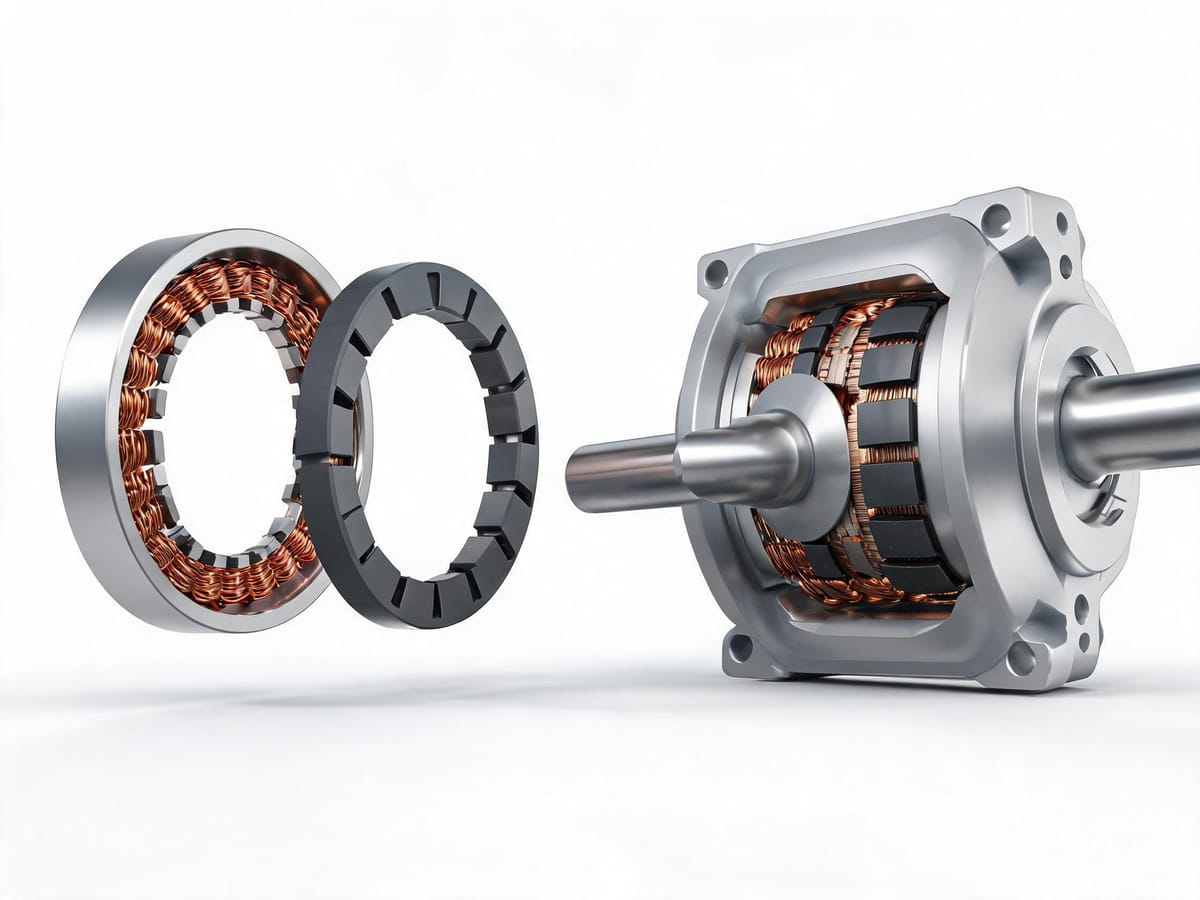
图:无框力矩电机——定子与转子环分离,直接集成进设备旋转部件,无背隙
一个常见误解:认为"只要电机和被驱动件之间没有齿轮箱就叫直驱"。严格意义上,只有后者才算。
一个形象的类比
力矩电机可以被看成:
卷成圆形的直线电机;
或极对数极多的传统伺服电机。
四、核心差异对比表
维度 | 力矩电机(无框直驱) | 传统伺服电机 |
|---|---|---|
设计目标 | 低速/零速大转矩 | 宽速度范围 + 高动态 |
扭矩密度 | 高 | 中 |
转子惯量 | 低(无框,无附加转动件) | 中(含自身转子惯量) |
传动方式 | 直接驱动,无需传动件 | 通常需联轴器 + 减速机 |
背隙 | 零(无传动链) | 有(减速机背隙,高精度型 < 3 弧分) |
整定时间 | 短(刚性好,无柔性环节) | 较长(受联轴器/皮带柔性影响) |
精度 | 极高(无传动误差累积) | 高(受传动误差影响) |
速度范围 | 低~中速 | 宽(可达 3000 rpm 以上) |
结构形态 | 无框裸机,需用户集成 | 完整成品,即装即用 |
机械设计门槛 | 高(需自行设计轴承、外壳、编码器安装) | 低 |
调试难度 | 中~高 | 中(多数可自动调谐) |
成本(单件) | 中~高 | 中 |
系统成本 | 可能更低(省减速机、联轴器、法兰) | 需叠加传动件成本 |
典型应用 | 机器人关节、转台、医疗外骨骼、半导体分度 | 机床进给、自动化产线、高速取放 |
五、什么时候选力矩电机,什么时候选伺服 + 减速机
✅ 选力矩电机(直驱)的场合
工况 | 原因 |
|---|---|
要求零背隙 | 无传动链,从根本上消除回程间隙 |
低速大转矩、可堵转 | 力矩电机的核心能力 |
要求极高定位精度与重复精度 | 无传动误差累积,无柔性变形 |
要求低噪声、免维护 | 无齿轮箱,无润滑需求 |
空间呈扁平状(大直径、短轴向) | 力矩电机天然是扁平构型 |
需要中空走线 | 大型空心轴便于线缆、气管穿过 |
典型设备:机器人关节、直驱转台(DDR)、半导体分度盘、医疗外骨骼、光电吊舱、精密转台、雷达天线。
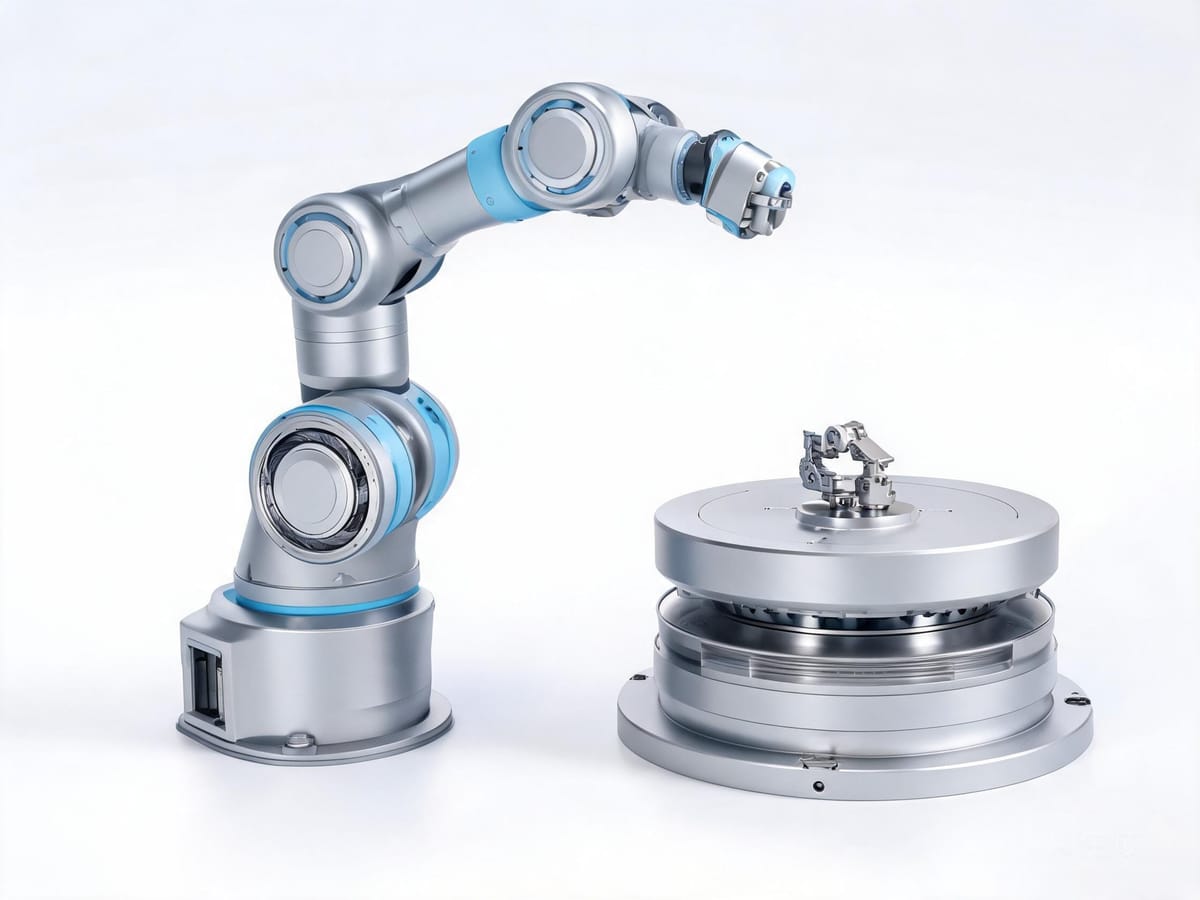
图:直驱力矩电机应用——机器人关节、直驱转台(DDR)等零背隙、高精度定位场合
✅ 选伺服 + 行星减速机的场合
工况 | 原因 |
|---|---|
需要高速(> 1000 rpm) | 力矩电机速度范围有限 |
负载惯量比大 | 减速机把负载惯量按 i² 衰减,是最经济的惯量匹配手段 |
成本敏感 | 中小功率场合,伺服 + 减速机总成本通常更低 |
机械设计能力有限 | 伺服是成品,即装即用;无框电机需要较强的集成能力 |
需要标准化、易维护 | 伺服 + 减速机是可替换的标准件 |
已有成熟方案 | 沿用成熟设计可显著降低风险 |
典型设备:CNC 进给轴、包装机械、物流分拣、AGV 行走轮、电动缸。
一张决策表
你的需求 | 推荐 |
|---|---|
转速 > 1500 rpm | 伺服 + 减速机 |
要求背隙 = 0 | 直驱力矩电机 |
惯量比 > 10:1 | 伺服 + 减速机(先解决惯量匹配) |
需要中空轴走线 | 直驱力矩电机 |
预算有限、轴数多 | 伺服 + 减速机 |
空间扁平、径向受限 | 直驱力矩电机 |
需要堵转持续出力 | 力矩电机 |
标准化、快交付优先 | 伺服 + 减速机 |
六、成本对比:不能只比单价
一个常见的误判是"力矩电机贵"。正确的比较应该看系统成本:
成本项 | 直驱力矩电机 | 伺服 + 行星减速机 |
|---|---|---|
电机本体 | 中~高 | 中 |
减速机 | 无 | 需采购(高精度型不菲) |
联轴器 | 无 | 需采购 |
法兰/安装座 | 需设计 | 需采购 |
轴承 | 需由用户集成 | 减速机内含 |
编码器 | 需选配 | 电机内置 |
机械设计工时 | 高(无框需自行集成) | 低 |
装配精度要求 | 高 | 中 |
维护成本 | 低(无润滑、无磨损件) | 需定期换润滑脂 |
精度保持性 | 好(无磨损,精度不衰减) | 随背隙增大而衰减 |
结论:
中低精度、成本敏感、轴数多 → 伺服 + 减速机总成本更优;
高精度、免维护、长寿命要求 → 直驱的全生命周期成本(TCO)往往更低,因为省掉了减速机的维护、更换和精度衰减成本。
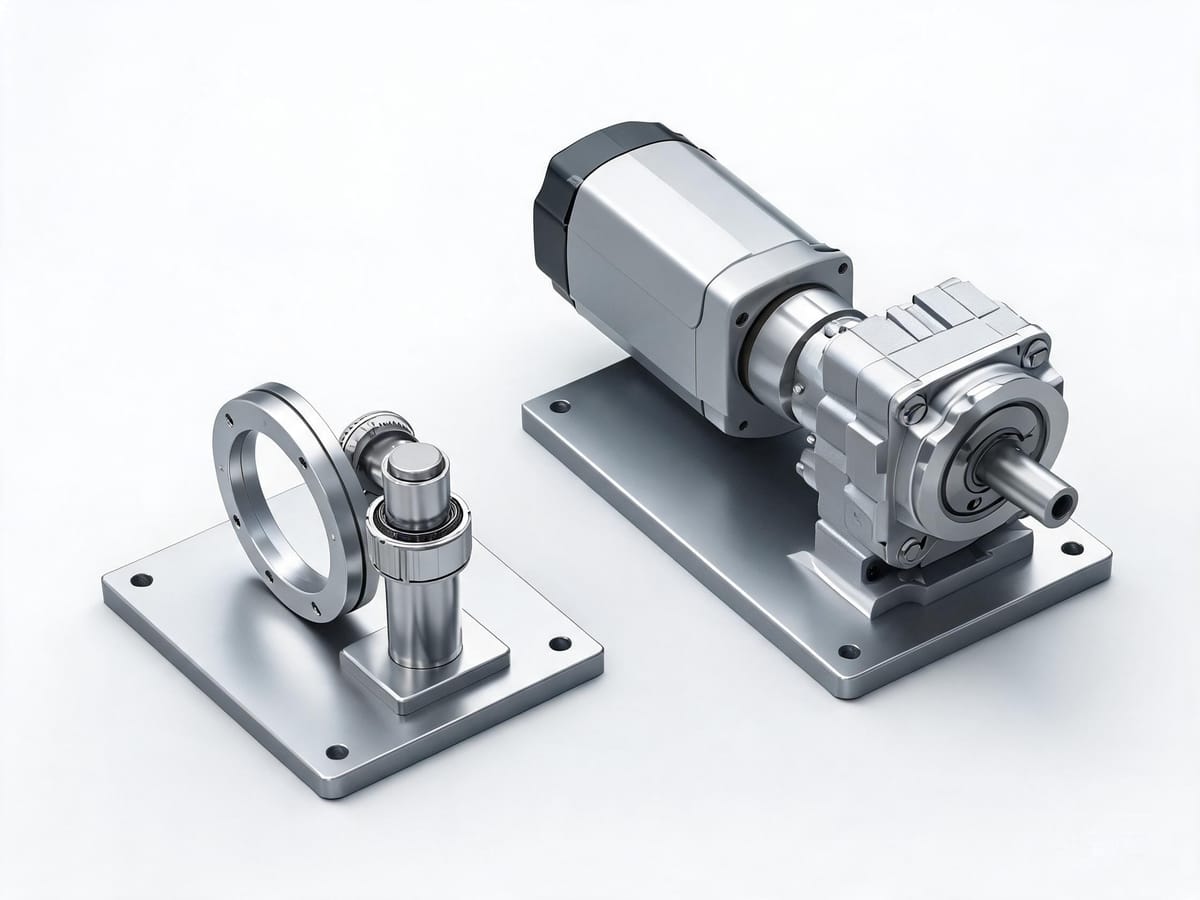
图:直驱力矩电机(左)与伺服 + 行星减速机(右)——传动链与系统成本的差异
七、力矩电机选型的三个要点
1. 按转矩选型,不按功率
这是力矩电机与传统电机最不同的地方:
力矩电机的规格和选型主要取决于扭矩,而不是功率。
需要区分两个值:
参数 | 含义 | 作用 |
|---|---|---|
峰值转矩(Peak Torque) | 电机实际可产生的最大转矩 | 决定加速能力与过载余量 |
连续转矩(Continuous Torque) | 电机能持续提供的转矩 | 决定热平衡与长期工作能力 |
应用的负荷周期决定对峰值转矩还是连续转矩的依赖程度:
短时大负载、间歇工作 → 看峰值转矩;
持续堵转(如卷绕张力控制)→ 看连续转矩,且必须校核散热。
2. 必须校核散热条件
连续转矩直接取决于散热。力矩电机靠设备结构件散热,因此:
需明确安装面的材质、面积、散热条件;
高温环境或密闭空间必须降额;
必要时加强制风冷或水冷。
3. 编码器决定最终精度
无框电机本身不含反馈装置,编码器由用户选配。编码器的分辨率直接决定系统精度上限:
一般自动化:17 位(131072 位置/圈);
高精度转台/机器人关节:20~23 位;
需要掉电保持位置:选多圈绝对值。
八、立迈胜 NiMotion 的对应方案
对于不需要无框集成、但希望获得直驱式紧凑体验的场合,立迈胜 NiMotion 的一体化电机提供了一条折中路径:
需求 | NiMotion 方案 |
|---|---|
空间紧凑、要求免维护 | 一体化(驱控一体)电机:驱动器 + 编码器 + 通信集成在电机本体,只留电源与总线两根线 |
需要大转矩、中低速 | 一体化伺服 + 行星减速机:PMM/PSM 系列 + 减速机,兼顾扭矩与惯量匹配 |
低压、移动设备 | 低压一体化伺服(DC 24/48V):适用于 AGV、协作机器人、便携设备 |
中低速、免丢步、低发热 | 一体化闭环步进(STM 系列):内置 14 位绝对值编码器 |
中空走线/扁平安装 | 可依据工况定制法兰与出线方式 |
核心区别:一体化电机仍是有框成品(含轴承、外壳、编码器),即装即用,机械集成门槛远低于无框力矩电机;同时在集成度、布线和可诊断性上优于传统"伺服 + 驱动器"分体方案。