伺服电机和步进电机的区别:7个维度深度对比与选型决策指南
一句话结论:步进电机是"开环、低成本、低速大扭矩"的位置执行器;伺服电机是"闭环、高动态、高速高精度"的运动控制执行器。二者真正的分水岭不是"谁更准",而是你的负载在运行时会不会超出电机的能力边界——如果会,步进会丢步且无人知晓,伺服会报警并自我修正。
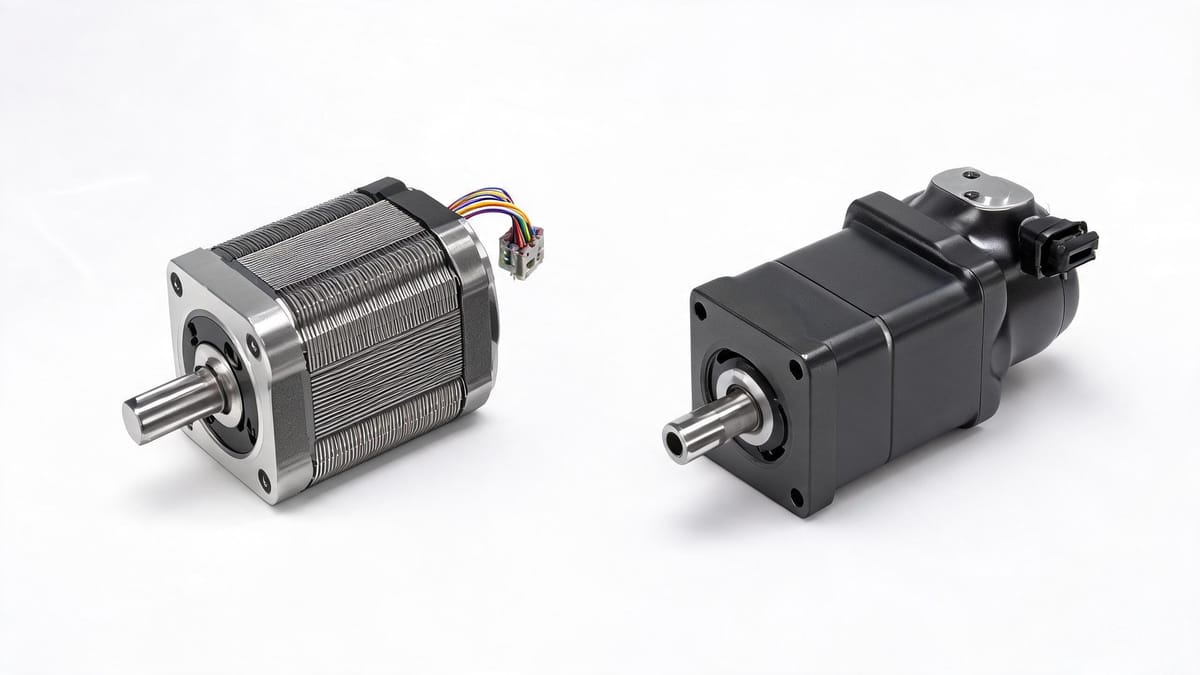
图:伺服电机(右)与步进电机(左)——外观、结构与安装方式对比
为什么这个问题值得认真回答
在自动化设备的电机选型里,"选步进还是选伺服"几乎是每个机械工程师都会遇到的第一道选择题。选错的成本很现实:
选大了:BOM 成本、体积、线束成本全线上升,设备失去价格竞争力;
选小了:量产阶段出现丢步、异响、定位漂移,售后成本远超省下的电机钱。
本文不堆砌参数,而是从7 个真正影响决策的维度做对比,最后给出一张可以直接照着选的决策表。
一、先看本质:控制方式不同,决定了后面所有差异
步进电机:数脉冲工作的开环系统
步进电机是一种将电脉冲信号转换成角位移的执行机构。驱动器每接收一个脉冲,电机就转过一个固定的步距角。常见的两相混合式步进电机步距角为 1.8°,即 200 个脉冲转一圈(360° ÷ 1.8° = 200)。
关键点在于:系统默认相信电机确实转了那么多。驱动器只管发脉冲,不检查转子有没有跟上。这就是"开环"。
一旦负载突变、加速度过大或共振区停留,转子就会跟不上磁场而"失步"(丢步),并且控制器毫不知情——这是步进方案最核心的风险。
伺服电机:三环闭环,随时纠偏
伺服电机不是"一个电机",而是电机 + 驱动器 + 编码器构成的闭环系统。电机尾部的编码器实时回传位置,驱动器把指令值与反馈值比较后立刻修正电流输出。
伺服驱动器内部是三层嵌套的闭环(串级 PID),从内到外依次为:
环路 | 控制对象 | 反馈来源 | 典型响应周期 | 作用 |
|---|---|---|---|---|
电流环(最内层) | 绕组电流 = 输出转矩 | 驱动器内部霍尔/采样电阻 | 50~100 μs | 决定"使多大劲",同时做过流保护 |
速度环(中间层) | 电机转速 | 编码器位置差分 | 200~500 μs | 决定"跑多快",抑制振荡与超调 |
位置环(最外层) | 最终定位 | 编码器位置 | 500 μs~1 ms | 决定"去哪里",保证稳态精度 |
工程经验:内环带宽必须显著高于外环,通常是 电流环 > 5×速度环 > 5×位置环。若违反这个层级关系,系统会振荡。
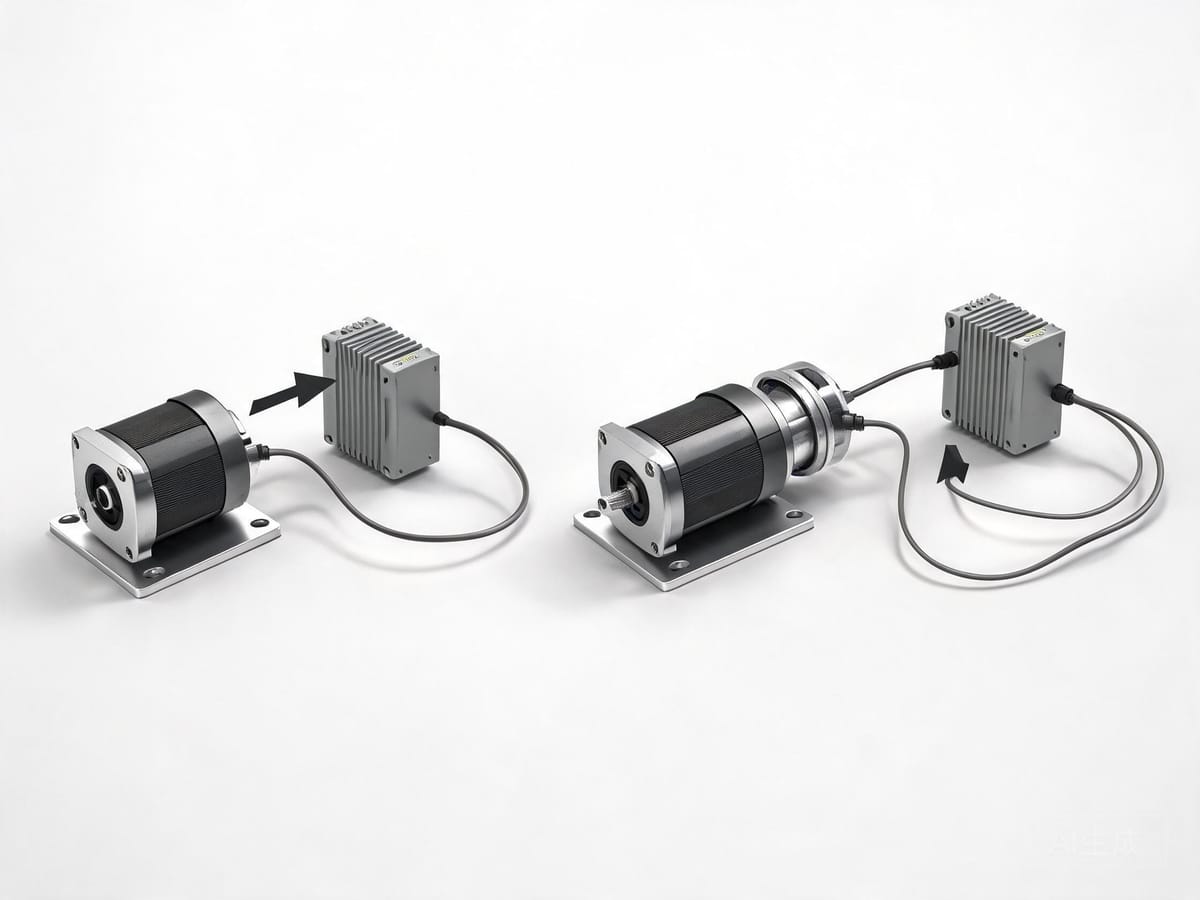
图:步进"开环数脉冲"与伺服"三环闭环纠偏"的控制逻辑差异
二、7 个维度深度对比
维度 1:控制方式与丢步风险
步进电机 | 伺服电机 | |
|---|---|---|
反馈 | 无(开环) | 编码器(闭环) |
过载/堵转 | 直接丢步,系统无感知 | 报过载/堵转报警并停机 |
恢复方式 | 通常需要回原点重来 | 排除故障后继续运行 |
这是最本质的差异。任何对"设备不能出错"有要求的场合(医疗设备、半导体、长时间无人值守产线),伺服几乎是唯一选择。
折中方案:闭环步进电机。在步进电机尾部加装编码器,驱动器检测到位置偏差超过阈值时报警或补脉冲。它保留了步进的成本优势,解决了"丢步无人知"的问题,但低速平滑性和高速扭矩仍不及伺服。
维度 2:转矩-转速特性(最容易被忽略的一条)
步进电机最大的物理短板是:转矩随转速升高而快速衰减。
原因很直接——电机转动时各相绕组的电感会产生反向电动势,频率越高反向电动势越大,导致相电流减小,力矩随之下降。实际表现是:一台 24V 供电的步进电机可能在 600 rpm 后扭矩就掉到保持力矩的三分之一。
伺服电机在额定转速以内是恒转矩输出,只有在超过额定转速后才进入恒功率弱磁区。因此:
低速(< 600 rpm)、中轻载 → 步进的性价比极高;
需要高速 + 高速下仍要有力 → 必须上伺服。
提升步进高速性能的一个实用技巧:提高母线电压。24V 驱动的步进电机在 1000 rpm 左右就会明显掉扭矩,同样的绕组改用 48V 驱动,往往能撑到 1500~3000 rpm 才崩塌,因为更高的电压能更快克服绕组的 L/R 时间常数。
图:步进电机转矩随转速快速衰减,伺服在额定转速内保持恒转矩
维度 3:过载能力
伺服电机一般具备 2~3 倍额定转矩的短时过载能力(有的可达 3 倍以上),用于克服启动惯性、机械冲击和瞬时切削力。
步进电机没有过载能力。选型时必须按最恶劣工况的峰值转矩去匹配电机,并留 1.5~2 倍安全系数——这也是步进电机"看起来参数够,实际用起来发烫"的常见原因。
维度 4:精度与分辨率
步进电机 | 伺服电机 | |
|---|---|---|
分辨率来源 | 步距角 × 细分 | 编码器位数 |
典型值 | 1.8°/步,1/16 细分 → 0.1125° | 17 位 → 每转 131072 个位置;20 位以上已很常见 |
精度性质 | 开环下的理论分辨率,丢步后误差会累积 | 闭环保证的实际精度 |
注意一个常见误区:细分(microstepping)提高的是分辨率和平滑度,不等于提高精度。细分后的步距角精度受电流控制精度、摩擦、齿槽效应影响,通常只有整步的 5%~15% 精度。
维度 5:低速平稳性、振动与噪声
步进电机以离散的步距角运行,天然存在步进感、低频振动和噪声。尤其在 100~200 rpm 区间容易落入机械共振区,出现明显异响甚至堵转。
伺服电机由于是连续闭环控制,低速极其平稳,配合陷波滤波器(Notch Filter)还可主动抑制机械共振。
如果设备对噪声敏感(医疗仪器、实验分析设备、办公环境设备),这一条往往是决定性因素。
维度 6:系统成本与集成复杂度
这是步进的主场。一套传统伺服系统需要:伺服电机 + 伺服驱动器 + 编码器线 + 动力线 + 控制柜空间 + 柜内布线与散热设计。
步进方案通常只需:电机 + 一个小体积驱动器,或更进一步的一体化(驱控一体)电机——把驱动器直接集成进电机后端盖,只留电源线和通信线两根。
以立迈胜 NiMotion 的一体化步进/伺服电机为例,电机本体集成 14 位绝对值编码器(步进系列)或 2500 线编码器(伺服系列),CANopen / RS485 / EtherCAT 直接挂在总线上,省掉驱动器、编码器线和 80% 的柜内接线。对多轴设备(AGV、协作机器人、多工位检测设备)来说,这个节省是数量级的。
维度 7:惯量匹配与动态响应
伺服选型必算负载惯量比:
负载惯量比 = 负载折算到电机轴的惯量 ÷ 电机转子惯量
行业通用经验是控制在 5:1 以内,理想情况接近 1:1。比值过大,系统响应变慢、容易振荡,调试难度陡增。
步进电机一般不严格计算惯量比,但转动惯量仍然决定加减速所需转矩:
M = I × β(转矩 = 转动惯量 × 角加速度)
所以无论是步进还是伺服,只要涉及频繁启停,都必须先算出负载惯量和加速转矩。跳过这一步的选型,基本都要返工。
三、快速对比总表
对比维度 | 步进电机 | 伺服电机 |
|---|---|---|
控制方式 | 开环,数脉冲 | 闭环,三环 PID |
丢步/过载 | 会丢步且无反馈 | 报警并纠偏 |
转矩特性 | 随转速升高快速衰减 | 额定转速内恒转矩 |
过载能力 | 无 | 2~3 倍短时过载 |
最高实用转速 | 通常 < 1000 rpm | 常见 3000 rpm,可更高 |
低速平稳性 | 有步进感、易共振 | 极平稳 |
分辨率 | 步距角 × 细分 | 17~23 位编码器 |
系统成本 | 低 | 高(约为步进 2~4 倍) |
调试难度 | 低,基本免调试 | 需增益整定(多数可自动调谐) |
典型应用 | 3D 打印机、点胶机、小型传送、阀门 | CNC、机器人关节、飞剪追剪、精密定位平台 |
四、选型决策树:照着走就能定
第 1 步:负载转矩是否稳定可预估?
否(有冲击、切削、摩擦变化大)→ 直接选伺服。
是 → 继续第 2 步。
第 2 步:最高运行转速是否超过 800~1000 rpm,且该转速下仍需较大扭矩?
是 → 伺服。
否 → 继续第 3 步。
第 3 步:能否接受丢步导致的批量报废或停机?
不能 → 闭环步进或伺服。
能 → 继续第 4 步。
第 4 步:轴数是否 ≥ 4,或安装空间/布线成本敏感?
是 → 一体化步进电机(驱控一体,总线联网)。
否 → 开环步进电机即可。
一张工况对照表
典型设备 | 推荐方案 | 理由 |
|---|---|---|
3D 打印机、桌面 CNC | 开环步进(NEMA 17 / 42 机座) | 低速轻载、成本极度敏感 |
点胶机、小型贴片 | 开环或闭环步进 | 中低速定位,负载稳定 |
医疗分析仪、注射泵 | 闭环步进 / 一体化步进 | 不允许丢步,且要求低噪声 |
AGV / AMR 行走与转向 | 一体化伺服(低压 24/48V) | 电池供电、空间紧凑、需过载能力 |
协作机器人关节 | 一体化伺服 + 绝对值编码器 | 高动态、需掉电保持位置 |
包装机飞剪/追剪 | 伺服(EtherCAT) | 多轴同步、微秒级同步精度 |
电动夹爪、电动缸 | 一体化伺服/步进 | 集成度优先,行程短 |
图:精密定位与自动化产线中的电机应用场景
小结
选步进还是伺服,本质上是在回答三个问题:负载会不会超预期?转速高不高?出错代价大不大?
三个答案都是"温和"的 → 步进,把省下的钱花在机械精度上;
任意一个答案是"严重"的 → 伺服;
卡在中间 → 闭环步进,或者直接考虑一体化总线电机,用集成度换成本。
立迈胜 NiMotion 提供从 20mm 到 86mm 机座的一体化步进、伺服、无刷全系列,支持 CANopen、RS485、EtherCAT、Modbus、Profinet 多种总线,可根据你的负载曲线和工况给出选型计算与样机测试支持。