步进电机工作原理详解:混合式结构、步距角、细分与矩频特性
步进电机是怎么转起来的?本文从混合式步进电机的转子/定子结构讲起,解释步距角、相数、细分驱动的来龙去脉,并重点剖析"为什么力矩随转速升高而下降"这一核心特性及其工程应对。
步进电机是一种将电脉冲信号直接转换成角位移或线位移的电动机。它的全部魅力与全部短板,都源于同一个事实:它按"步"走路,而不是连续跑。
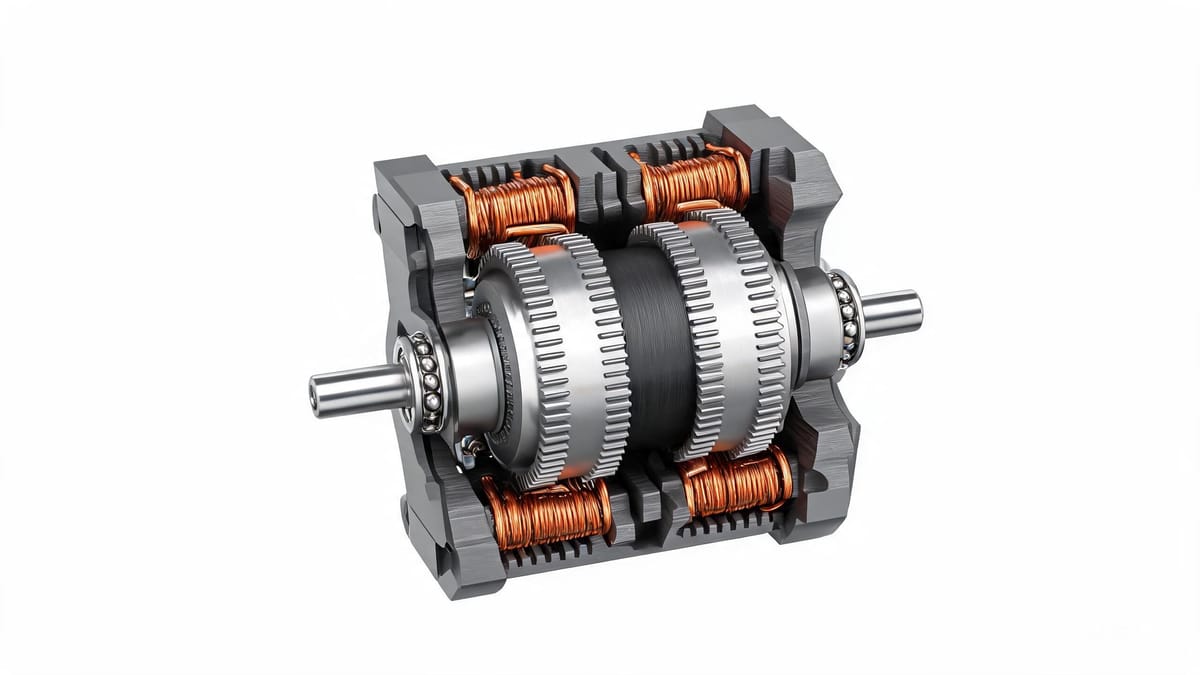
图:混合式步进电机剖视结构——转子永磁体与齿状软磁、定子绕组一览
一、基本定义与工作原理
定义
步进电机(Stepper Motor / Step Motor)是一种将电脉冲信号转换为角位移或线位移的执行机构。每输入一个脉冲,电机转过一个固定的角度——这个角度叫步距角。
因此它有一个非常诱人的特性:在不借助任何位置传感器的情况下,转过的总角度 = 脉冲数 × 步距角。这就是"开环定位"的物理基础。
工作原理:让转子不断去追磁场
步进电机的基本工作原理是:依次给定子不同相位通电,产生旋转的磁场,使转子不断与磁场对齐,从而实现转动。
具体过程是:
定子上有多相绕组(两相混合式最常见:A 相、B 相);
驱动器按固定时序给各相通电,定子产生一个"跳变式"的旋转磁场;
转子是永磁体或带齿的软磁体,为了处于磁阻最小(能量最低)的位置,会跟着磁场转动;
驱动器每切换一次通电状态,磁场就"跳"一步,转子就跟一步。
构造
一台步进电机拆开后主要包含:
部件 | 组成 |
|---|---|
转子 | 铁芯、永磁铁、转轴、滚珠轴承 |
定子 | 绕组(线圈)、定子铁芯 |
结构件 | 前端盖、后端盖、轴承 |
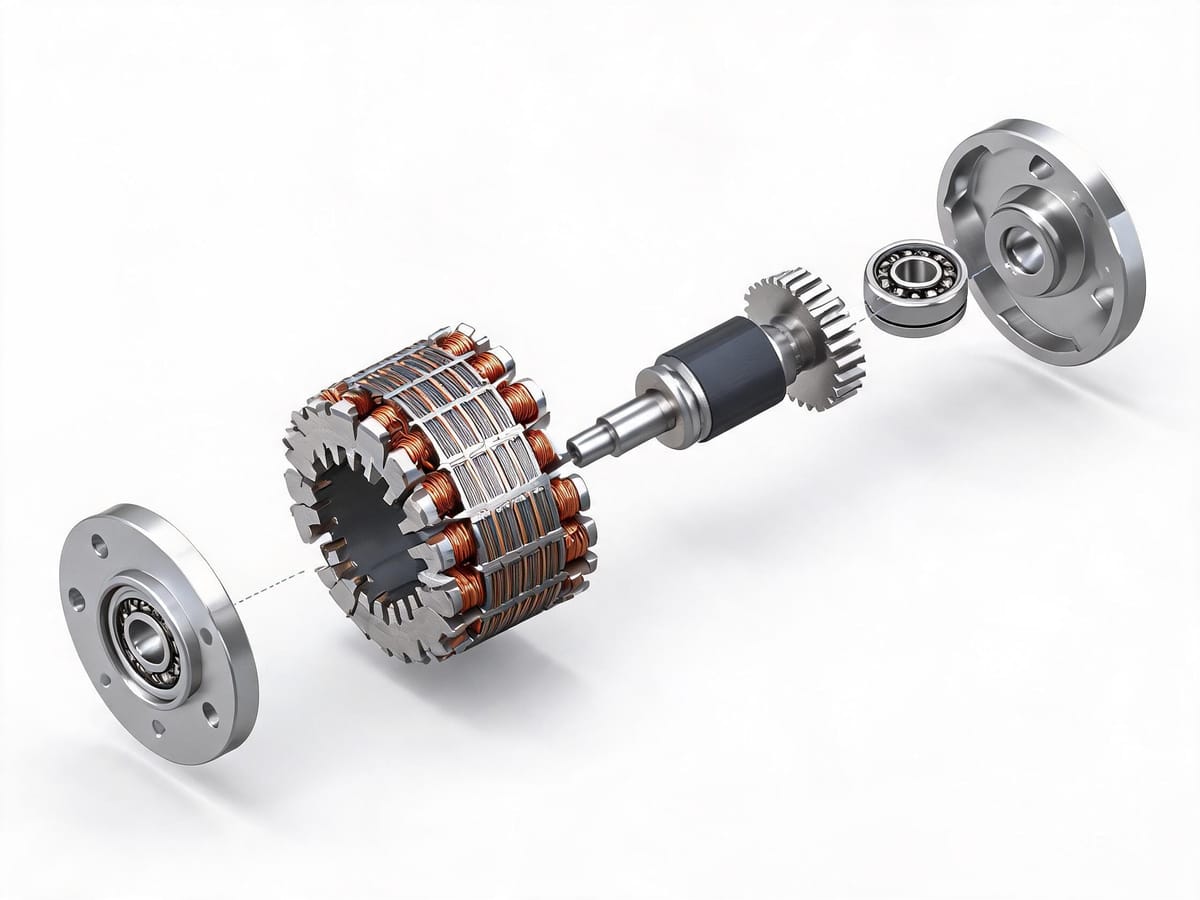
图:步进电机爆炸分解——转子、定子绕组、前后端盖与轴承的装配关系
二、三种基本类型
按转子结构,步进电机分为三类:
类型 | 英文 | 转子结构 | 步距角 | 特点 |
|---|---|---|---|---|
永磁式(PM) | Permanent Magnet | 永久磁钢,多磁极 | 较大,如 7.5°、15° | 转矩大、成本低,但步距角粗、精度低 |
反应式(VR) | Variable Reluctance | 软磁齿状转子,无永磁体 | 可做到 1.5° 甚至更小 | 结构简单、步距角小,但转矩小、无自锁力矩,已较少使用 |
混合式(HB) | Hybrid | 永磁 + 齿状软磁复合 | 1.8°、0.9° 为主流 | 综合 PM 与 VR 优点:步距角小、转矩大、精度高 |
工业上 95% 以上的应用是两相混合式步进电机(Hybrid Stepper Motor),步距角 1.8°(200 步/圈)或 0.9°(400 步/圈)。这也是英文搜索词 "what is hybrid stepper motor" 指向的核心概念。
步距角是怎么来的?
混合式步进电机的步距角由转子齿数和相数决定:
步距角 θ = 360° / (相数 × 转子齿数 × 运行拍数系数)
对于常见的两相混合式电机,转子上有 50 个齿,采用两相四拍(整步)驱动:
θ = 360° / (2 × 50 × 2) = 360° / 200 = 1.8°
这意味着:每转一圈需要 200 个脉冲。这也是为什么很多步进系统的"一圈脉冲数"默认值是 200(整步)、400(半步)、3200(1/16 细分)。
三、驱动方式:整步、半步与细分
整步(Full Step)
一次只切换一相(单相通电)或两相同时通电(双相通电),电机按完整步距角前进。
单相通电(Wave Drive):功耗低,但转矩小;
双相通电(Full Step):两相同时励磁,转矩比单相高约 40%,是工业常用方式。
半步(Half Step)
单相通电与双相通电交替进行,步距角减半(1.8° → 0.9°),运行更平滑,但低速时转矩有轻微波动。
细分(Microstepping)——现代驱动器的标配
细分的核心是:不再让绕组电流在"通"和"断"之间跳变,而是按正弦/余弦规律连续调节两相电流的大小,使合成磁场在空间上平滑旋转,而不是跳跃。
常见细分档位:1/2、1/4、1/8、1/16、1/32、1/64、1/256。
一个必须澄清的认知误区:细分提高的是分辨率和平滑度,不等于等比例提高精度。
原因有三:
电机本身的齿槽效应和磁通畸变导致实际位置与理论位置存在偏差;
摩擦力和负载的存在使得微小电流变化未必能推动转子;
驱动器电流控制精度有限,细分越细,每微步的电流增量越小,误差占比反而上升。
工程上的经验值:细分后的单步精度通常只有整步精度的 5%~15%。所以 1/16 细分理论分辨率是 0.1125°,实际定位精度大约在 ±0.02°~±0.1° 量级。
实用建议:不要迷信高细分。在大多数设备上,1/8 或 1/16 细分 + 一条调好的 S 曲线速度规划,带来的效果(更少的丢步、更低的噪声)远好于"1/256 细分 + 梯形速度曲线"。
四、核心特性:为什么力矩随转速升高而下降?
这是步进电机最重要的特性,也是选型的头号陷阱。
物理原因
当步进电机转动时,电机各相绕组的电感将形成一个反向电动势;频率越高,反向电动势越大。在它的作用下,电机随频率的增大而相电流减小,从而导致力矩下降。
可以用一个简单的等效电路理解:每相绕组是一个电阻 R 串联一个电感 L。绕组电流 i 的建立需要时间,时间常数 τ = L/R。当脉冲频率升高、每步的导通时间接近甚至短于 τ 时,电流还没升到额定值就被切换到下一步了——电流不足,转矩自然不足。
矩频特性曲线
把"转矩—转速"关系画出来,就是矩频特性曲线(Torque-Speed Curve / Pull-out Torque Curve)。典型特征是:
低速段:转矩接近保持力矩(Holding Torque),平台期;
中速段:转矩随转速升高快速下滑;
高速段:转矩衰减到很低,超过某一点后电机无法带载启动。
选型时要看两条曲线:
牵出转矩曲线(Pull-out):运行中的最大带载能力;
牵入转矩曲线(Pull-in):不经过加减速直接启动的最大带载能力,明显低于牵出曲线。
这意味着步进电机几乎必须配备加减速曲线,直接从静止跳到高速必然堵转。
三条工程应对手段
① 提高母线电压(最有效)
高电压能在更短时间内把电流"推"进绕组,直接对抗 L/R 时间常数。
24V 驱动:通常在 1000 rpm 附近扭矩就严重衰减;
48V~72V 驱动同一绕组:往往能撑到 1500~3000 rpm。
这也是为什么现代步进驱动器普遍推荐 24~48V 甚至更高电压供电。
② 选择低电感绕组
同机座号的电机,绕组规格不同,电感差异巨大。低电感(小电阻、小电感)的高速型绕组在高速段表现明显更好,代价是同电压下电流更大、发热更高。选型时可以要求厂家提供"高速型"绕组版本。
③ 串联适当的驱动器电流与减流设置
运行电流设得比额定值低,发热减少但力矩也下降;"怠机电流"(静止保持时的电流)可以设得比运行电流低,在保证不丢步的前提下降低温升。
五、优缺点总览
优点
优点 | 说明 |
|---|---|
控制简单 | 脉冲数 = 位移,脉冲频率 = 速度,无需 PID 整定 |
开环即可定位 | 不需要编码器,系统成本低 |
精度稳定 | 每步误差不累积(不丢步的前提下) |
低速大转矩 | 低速段转矩密度高于同体积伺服 |
结构简单、免维护 | 无电刷,无换向器,寿命长 |
断电自锁(部分机型) | 保持力矩可让负载停在原位 |
缺点
缺点 | 说明 | 缓解手段 |
|---|---|---|
会丢步且无反馈 | 过载/共振即失步,系统不知情 | 改用闭环步进 |
高速转矩衰减快 | 电感反向电动势导致 | 提高母线电压、选低电感绕组 |
振动与噪声大 | 离散步进 + 易落入共振区 | 细分驱动、S 曲线规划、避开共振转速区 |
无过载能力 | 必须按峰值选型并留余量 | 按最恶劣工况留 1.5~2 倍系数 |
发热较高 | 静止保持仍需额定电流 | 降低怠机电流、改用闭环方案 |
六、温度:多少度算正常?
一个高频现场问题:步进电机外壳烫手,是不是坏了?
答案是:大概率正常。
温度过高会使得电机的磁性材料退磁,从而导致力矩下降;
外壳允许的最高温度取决于磁性材料的退磁点,一般磁性材料的退磁点在 130℃ 左右;
因此电机外表温度在 80~90℃ 完全正常。
判断标准可以用"手摸法"的粗略版本:能持续按住 3 秒以上,通常不超过 70℃;一碰就缩手,一般已超 80℃。精确判断应使用测温仪或热电偶。
如果温度异常高,排查顺序:
运行电流 / 保持电流是否设置过大;
是否长时间工作在低速大电流区(散热条件差);
是否有机械卡滞导致持续堵转;
环境温度与散热条件。
七、开环 → 闭环:步进电机的进化
传统开环步进最大的痛点是"丢步无人知"。闭环步进电机的解决思路很直接:在电机尾部加装编码器,驱动器实时比较指令位置与反馈位置:
偏差在允许范围内 → 正常运行;
偏差超阈值 → 报位置超差报警(而不是默默丢步);
部分高级算法会在偏差出现时增加电流或补发脉冲进行纠偏。
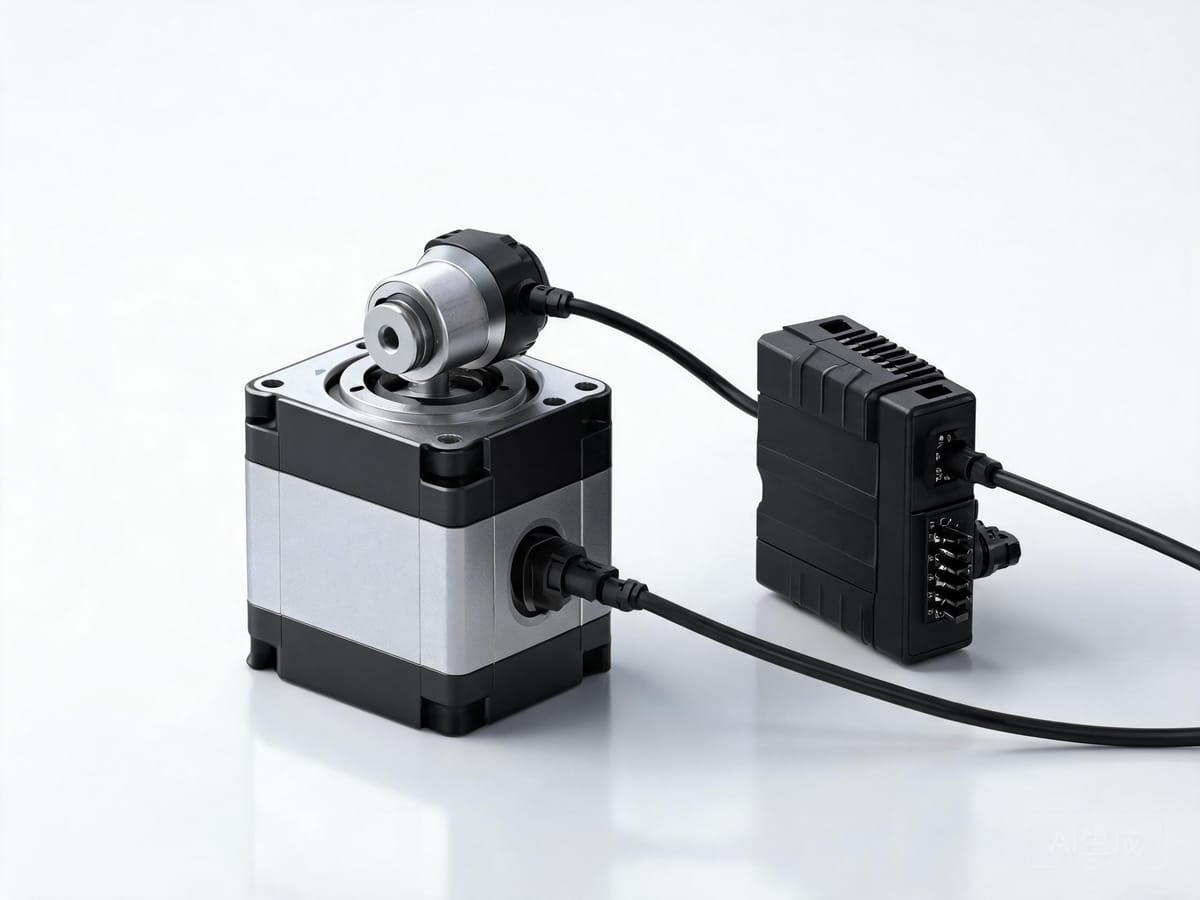
图:闭环步进电机——尾部加装编码器,驱动器实时比较指令位置与反馈位置
闭环步进保留了步进的成本优势,同时带来三个额外收益:
不会静默丢步,设备故障可感知;
发热显著降低——只在需要时输出电流,不再全程满电流;
可容忍一定的过载冲击——瞬时过载不会立刻失步。
但它不改变转矩-转速特性和过载能力这两项物理短板。需要 2000 rpm 以上持续运行或 2 倍以上过载时,仍然要用伺服电机。
立迈胜 NiMotion 的 STM 系列一体化步进伺服电机即采用这一方案:电机本体集成 14 位高分辨率绝对值编码器,支持 CANopen / RS485 通信,遵循 CiA 402 协议,可实现轮廓位置模式(PP)、轮廓速度模式(PV)、速度模式(VM)、插补模式(IP)、原点回归模式(HM)、循环同步位置模式(CSP)、循环同步速度模式(CSV)。