无刷直流电机(BLDC)工作原理详解:与有刷电机、PMSM 的区别及选型
无刷电机(BLDC)的本质,是用电子开关 + 转子位置检测,取代了有刷直流电机里那对会磨损的碳刷与换向器。电机本体没变复杂,复杂的是控制器——而正是这个"复杂",换来了寿命、效率和功率密度的数量级提升。
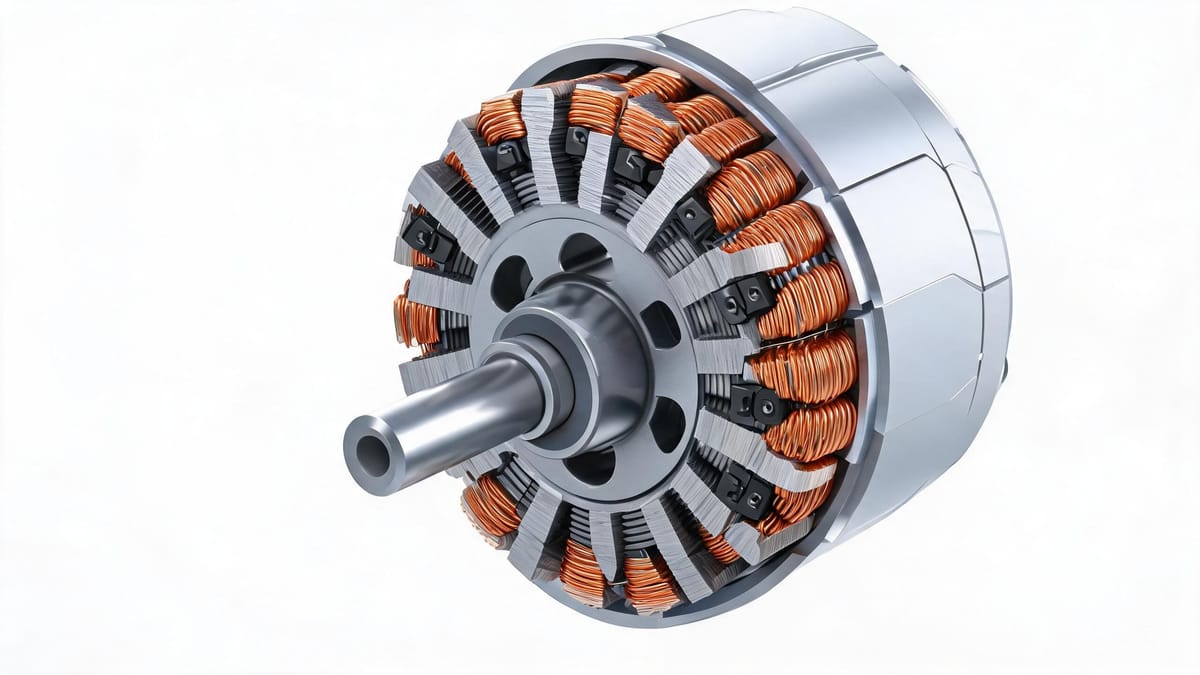
图:无刷直流电机剖视结构——转子永磁体、三相定子绕组与霍尔传感器一览
一、从有刷电机说起:为什么要"无刷"
有刷直流电机是怎么转的
有刷直流电机(Brushed DC Motor)的结构是:
定子:永磁体,提供固定磁场;
转子:绕组(电枢),通电后在磁场中受力旋转;
换向装置:碳刷 + 机械换向器。
转子的绕组随转子一起转,如果不换向,绕组转过 180° 后受力方向就会反转,电机就会来回摆动而不是连续旋转。换向器的作用就是在绕组越过中性面的瞬间,把电流方向反过来,让转矩方向始终一致。
有刷结构的三个致命短板
短板 | 后果 |
|---|---|
碳刷机械摩擦 | 磨损产生碳粉,寿命有限(典型 1000~3000 小时),需定期更换 |
换向火花 | 产生电磁干扰(EMI),在易燃易爆环境有安全隐患 |
接触电阻与压降 | 效率损失,发热集中在转子(散热困难) |
无刷电机把这些短板一次性解决:把永磁体搬到转子上,把绕组放到定子上(定子散热容易得多),换向交给电子电路完成。
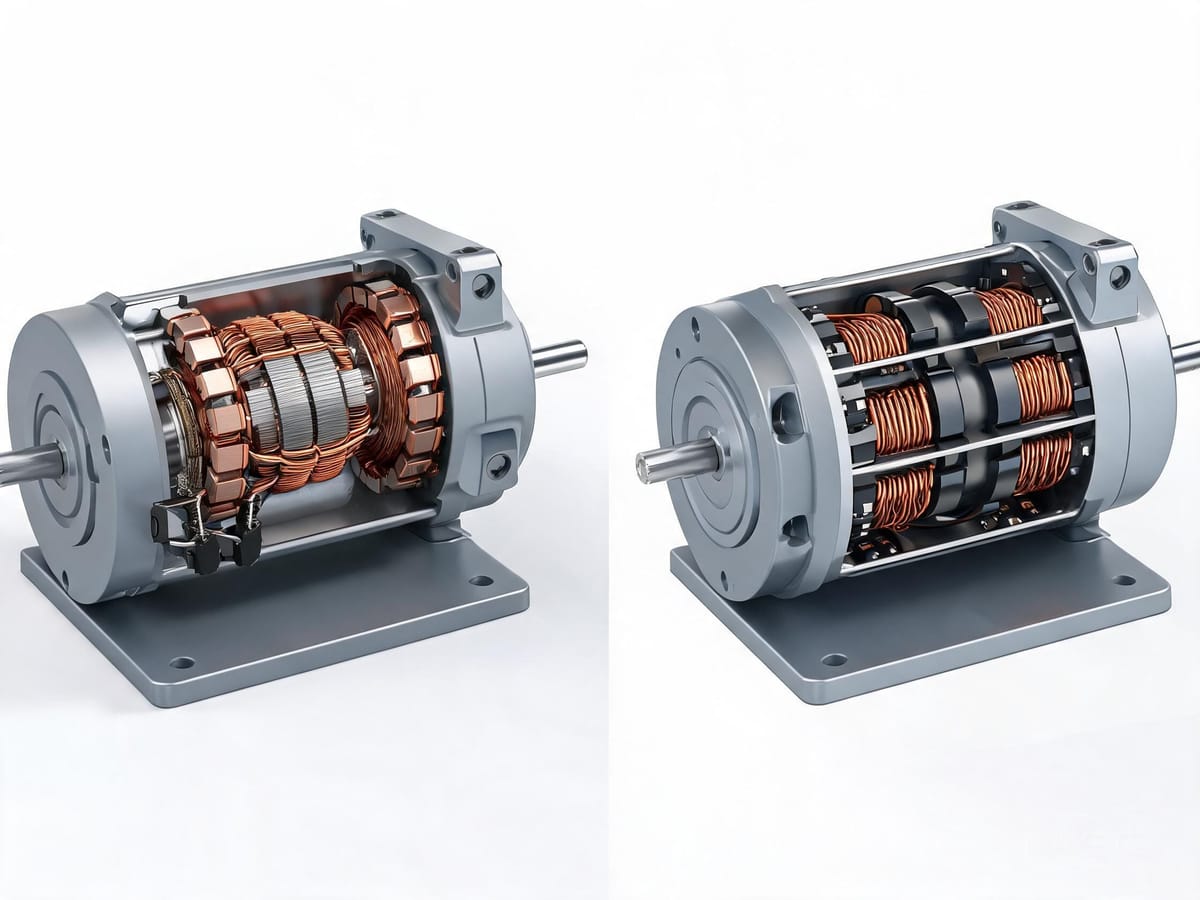
图:有刷电机(碳刷+换向器)与无刷电机(电子换向)的内部结构对比
二、BLDC 是怎么转起来的
基本构造
部件 | 说明 |
|---|---|
转子 | 永磁体(贴装稀土磁钢),2~8 对极常见 |
定子 | 三相绕组(常见 Y 形连接),采用集中绕组 |
位置传感器 | 3 个霍尔元件(Hall Sensor),间隔 120° 电角度布置;或采用无传感器方案 |
控制器 | 三相逆变桥(6 个功率管)+ 控制逻辑 |
电子换向:六步换向法
BLDC 最经典的控制方式是六步方波驱动(Six-Step / Trapezoidal Commutation):
三个霍尔传感器检测转子磁极位置,输出 6 种状态组合(每 60° 电角度变化一次);
控制器根据霍尔状态,决定三相绕组中哪两相导通;
采用两两导通方式:每相导通 120° 电角度,每 60° 电角度换相一次;
定子产生跳跃式旋转磁场,转子永磁体跟随旋转。
关键点:BLDC 只需要知道换相点的位置(每 60° 一次),而不需要连续的精确角度。这就是它常用成本较低的霍尔传感器,而不需要昂贵编码器的原因。
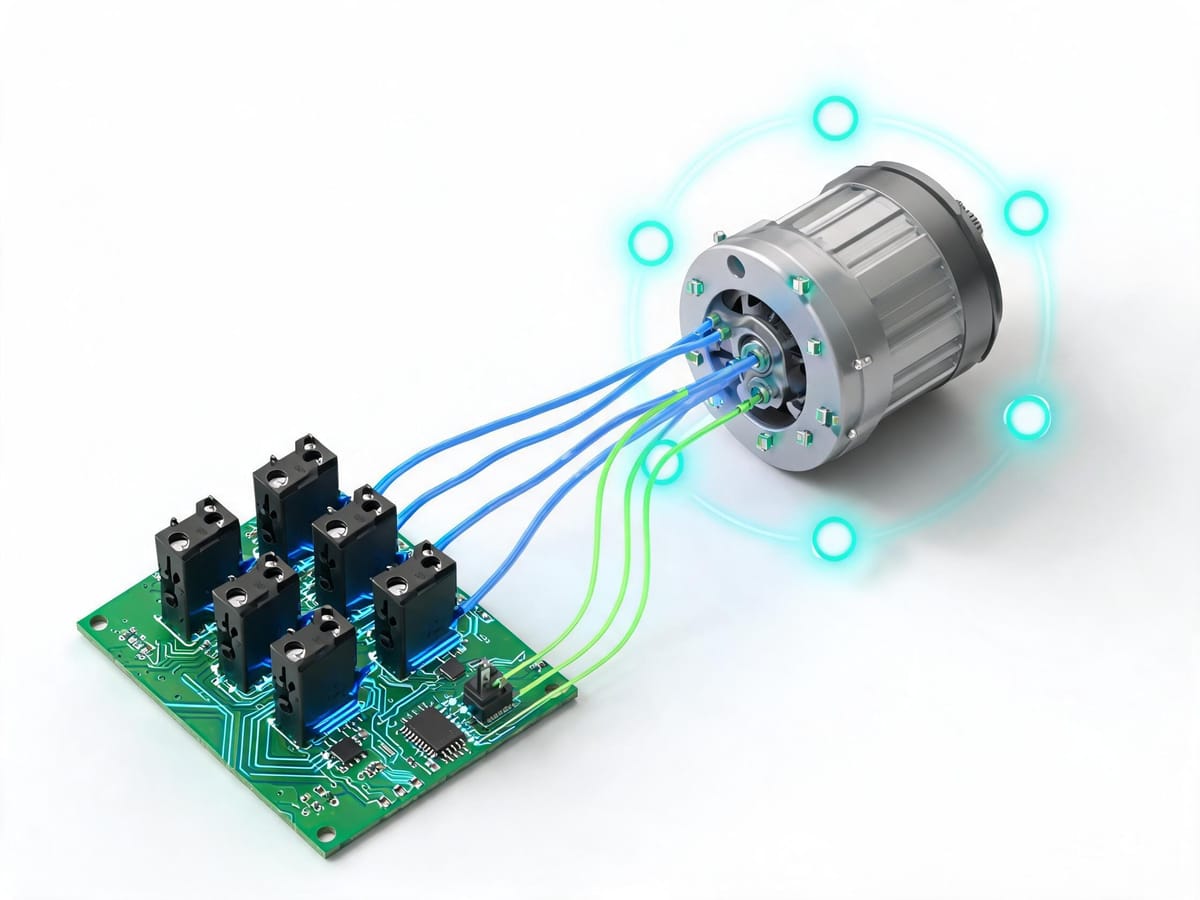
图:BLDC 六步电子换向——三相逆变桥按霍尔信号时序给绕组两两通电
反电动势:梯形波
绕组在磁场中旋转会产生感应电动势,方向与外部电压相反,称为反电动势(Back-EMF)。BLDC 的磁路设计使其在气隙中产生梯形分布的磁密,因此反电动势波形是梯形波。
这也是 BLDC 与 PMSM 最根本的电磁学差异——见下文第四章。
无传感器(Sensorless)控制
霍尔传感器增加了成本、体积和故障点。因此可以不装传感器,通过检测未导通相的反电动势过零点来推算转子位置。
代价:电机静止时没有反电动势,因此无传感器方案启动困难、低速性能差。所以:
风扇、水泵、无人机(对启动平稳性要求不高)→ 无传感器;
需要低速大扭矩、频繁启停、带载启动 → 必须用霍尔或编码器。
三、BLDC vs 有刷直流电机
对比项 | 有刷直流电机 | 无刷直流电机(BLDC) |
|---|---|---|
换向方式 | 机械(碳刷+换向器) | 电子(逆变桥) |
磁场位置 | 定子永磁,转子绕组 | 转子永磁,定子绕组 |
寿命 | 受碳刷磨损限制,1000~3000 h | 仅受轴承限制,可达 20000 h 以上 |
效率 | 75%~80% | 85%~90%+ |
功率密度 | 较低 | 高(转子无绕组,散热好、惯量小) |
噪声 | 有刷摩擦噪声 | 低(低速仍有转矩脉动噪声) |
EMI | 换向火花产生强干扰 | 干扰小 |
维护 | 需定期换碳刷 | 免维护 |
控制器 | 简单(调压即可) | 复杂(必须电子换向) |
成本 | 电机便宜,系统便宜 | 电机贵,控制器贵 |
结论很直接:除了极低成本和极简控制的场合(玩具、简易风扇),BLDC 在各维度全面胜出。这也是为什么过去二十年里,BLDC 在电动工具、无人机、电动车、家电领域的渗透率持续快速上升。
四、BLDC vs PMSM:最容易混淆的一对
这是搜索量极高("bldc vs pmsm motor")也最容易被讲错的话题。
先说结论:它们是同一家族,差异主要在"怎么驱动"
从电机本体看,BLDC 和 PMSM 都是永磁同步电机——转子永磁、定子三相交流绕组、无电刷、电子换相。学术界普遍认为 BLDC 是 PMSM 的一个特例/子类。
真正的差异来自历史上不同行业的命名习惯:
BLDC 一词源自电子与家电行业;
PMSM 一词源自工业驱动、自动化与汽车行业。
五项具体差异
差异点 | BLDC | PMSM |
|---|---|---|
反电动势波形 | 梯形波 | 正弦波 |
定子绕组 | 整距集中绕组 | 短距分布绕组(有时分数槽/正弦绕组) |
运行电流 | 矩形波(方波电流) | 正弦波 |
永磁体形状 | 瓦片形,气隙磁密呈梯形分布 | 抛物线形,气隙磁密尽量呈正弦分布 |
运行方式 | 绕组两两导通,每相导通 120° 电角度,每 60° 换相;只需换相点检测 | 三相同时工作,每相相差 120° 电角度;需要连续位置检测 |
性能差异
性能 | BLDC(六步方波) | PMSM(正弦/FOC) |
|---|---|---|
转矩脉动 | 较大(换相时产生脉动) | 小(转矩平滑) |
低速平稳性 | 一般 | 优秀 |
噪声 | 中(换相噪声明显) | 低 |
效率 | 高(峰值效率高) | 很高(部分负载效率更优) |
控制器复杂度 | 低(六步逻辑简单,算力要求低) | 高(需 Park/Clark 变换,需较强 MCU) |
位置传感器 | 常用霍尔(成本低) | 常用编码器/旋变(精度高) |
系统成本 | 低 | 高 |
典型应用 | 无人机、电动工具、风机、水泵、电动车轮毂 | 伺服系统、机器人关节、电动车主驱、空调压缩机、电梯 |
一个重要趋势:FOC 正在抹平这条界线
FOC(磁场定向控制 / 矢量控制) 的出现,让一台标称 BLDC 的电机也能用正弦波电流驱动,从而获得接近 PMSM 的平滑转矩。反过来,PMSM 用六步驱动也能转,只是性能打折。
所以现代工程实践中的判据不是"它叫什么",而是:
反电动势波形更接近梯形还是正弦? → 决定它更适合哪种驱动方式;
你的应用对低速平滑度和噪声有多敏感? → 决定是否值得上 FOC;
成本预算允许多贵的控制器和传感器? → 决定最终方案。
实用建议:预算允许时,优先选择 FOC 驱动。今天的中高端 MCU 已经能把 FOC 做得非常廉价,而它带来的低噪声、低脉动、高效率,在绝大多数应用里都值回票价。
五、BLDC 的关键控制技术:FOC 与 SVPWM
FOC(磁场定向控制)
FOC 的数学本质是通过两次坐标变换,把交流电机的控制"变成"直流电机的控制:
变换 | 作用 |
|---|---|
Clark 变换 | 三相静止坐标 → 两相静止坐标(α-β) |
Park 变换 | 两相静止 → 两相旋转坐标(d-q),把交流量变成直流量 |
反 Park 变换 | d-q → 两相静止,生成 SVPWM 调制信号 |
核心收益:把励磁电流(Id)和转矩电流(Iq)解耦独立控制——Id 控制磁场,Iq 控制转矩,就像控制直流电机一样简单直接。
SVPWM(空间矢量脉宽调制)
SVPWM 是一种比传统 SPWM 更高效的 PWM 调制方式:
直流母线电压利用率提高约 15%;
谐波含量更低,电机损耗与噪声更小;
数字化实现方便,是现代电机控制的事实标准。
立迈胜 NiMotion 的 BLM 一体化无刷电机与 PMM/PSM 一体化伺服电机,均采用 FOC 磁场定向控制 + SVPWM 驱动方案。
六、BLDC 的典型应用与选型要点
应用场景速查
场景 | 选型要点 |
|---|---|
无人机 / 航模 | 追求功率密度与高转速,无传感器方案为主;"bldc motor for drone" 是典型搜索需求 |
电动滑板车 / 电动车轮毂 | 低速大扭矩,需霍尔传感器;控制器功率要大 |
巡检机器人云台 / 旋盖机 / 灌装 | 中低速、需位置或速度闭环 → 需编码器反馈的一体化方案 |
医疗泵 / 分析仪 | 低噪声、低发热、长寿命 → 必须用 FOC,避免转矩脉动 |
风机 / 水泵 | 效率优先,无传感器即可 |
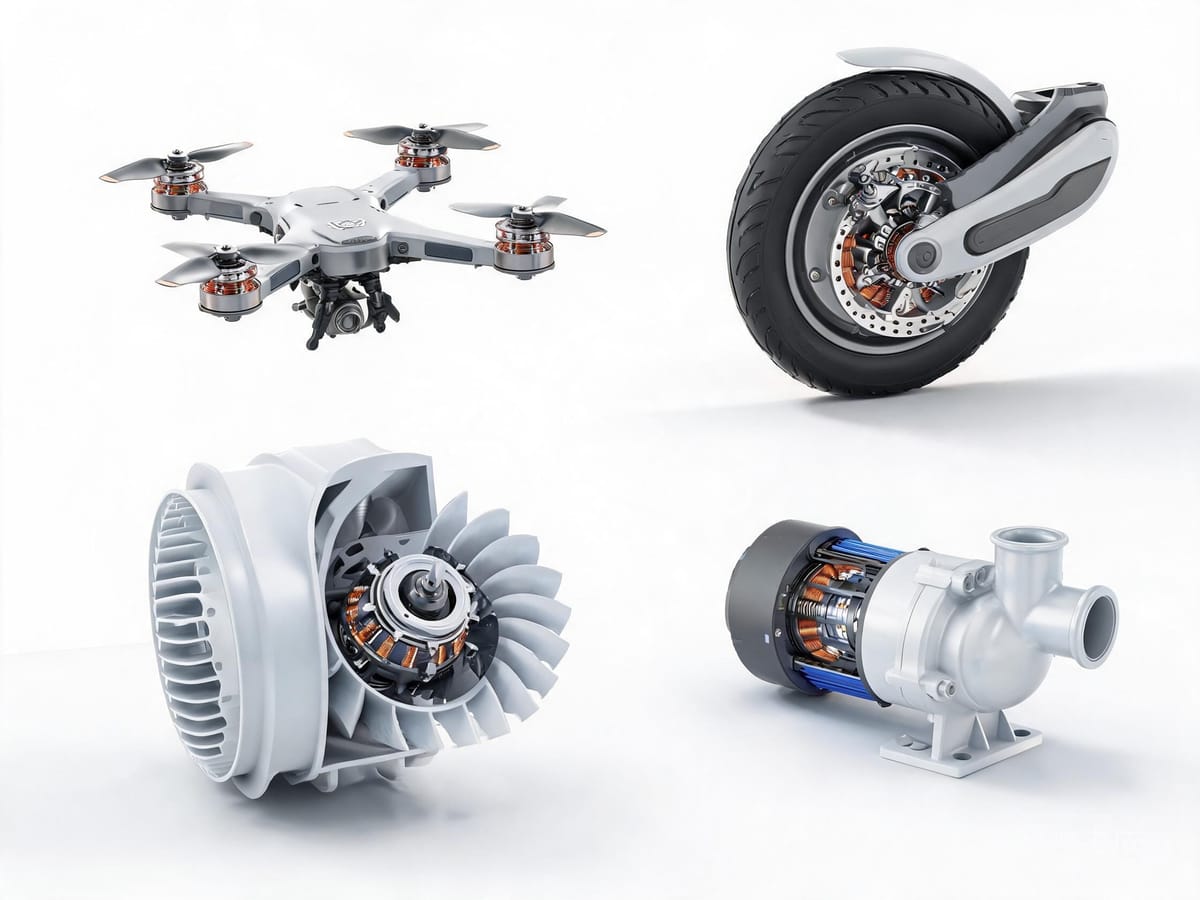
图:BLDC 典型应用——无人机、电动车轮毂、风机水泵等功率密度与效率优先的场合
选型五步
定转矩与转速曲线 — 找出峰值转矩(通常发生在启动或加速段);
定供电电压 — 低压(24/48V)安全性高,高压(220/310V)功率密度更好;
定传感器方案 — 需要带载启动/低速大扭矩 → 霍尔或编码器;否则无传感器;
定驱动方式 — 成本极敏感用六步方波;要求低噪高效用 FOC;
定结构形态 — 分体式(电机+驱动器)还是一体化(驱控一体)。
一体化 BLDC 的参考价值
以立迈胜 NiMotion BLM42 系列一体化无刷电机为例:
项目 | 参数 |
|---|---|
供电电压 | DC 24V |
额定功率 | 25 W / 45 W |
额定转速 | 3000 rpm |
额定电流 | 1.1 A / 2.8 A |
额定转矩 | 0.08 N·m / 0.15 N·m |
驱动方式 | FOC + SVPWM |
编码器 | 集成 2500 线 |
通信 | CANopen / RS485 |
制动电阻 | 内置 16W + 支持外置 |
工作环境 | 0~40℃,10%~85% RH(无凝结),海拔 < 1000 m |
一体化形态的价值在于:把 BLDC 控制器、编码器、通信接口全部集成进电机本体,用户只需接 DC 24V 电源和一根通信线,即可通过 CANopen 或 RS485 直接控制转速、位置和转矩,并读取实时状态。