
常见的EtherCAT集成电机设置问题及解决方法
EtherCAT集成电机将伺服电机、驱动器和实时通信功能集成于一个紧凑的单体设备中。尽管这种集成简化了布线并减少了机柜占用空间,但也给安装调试带来了新的挑战。与驱动器和电机相互独立的传统系统不同,集成式电机的电子元器件会直接承受来自电机本体的热量、振动,以及为其供电的电缆所引入的电磁干扰。此外,EtherCAT通信栈必须经过正确配置,包括PDO映射、分布式时钟、状态机转换以及CiA 402驱动规范的参数设置。
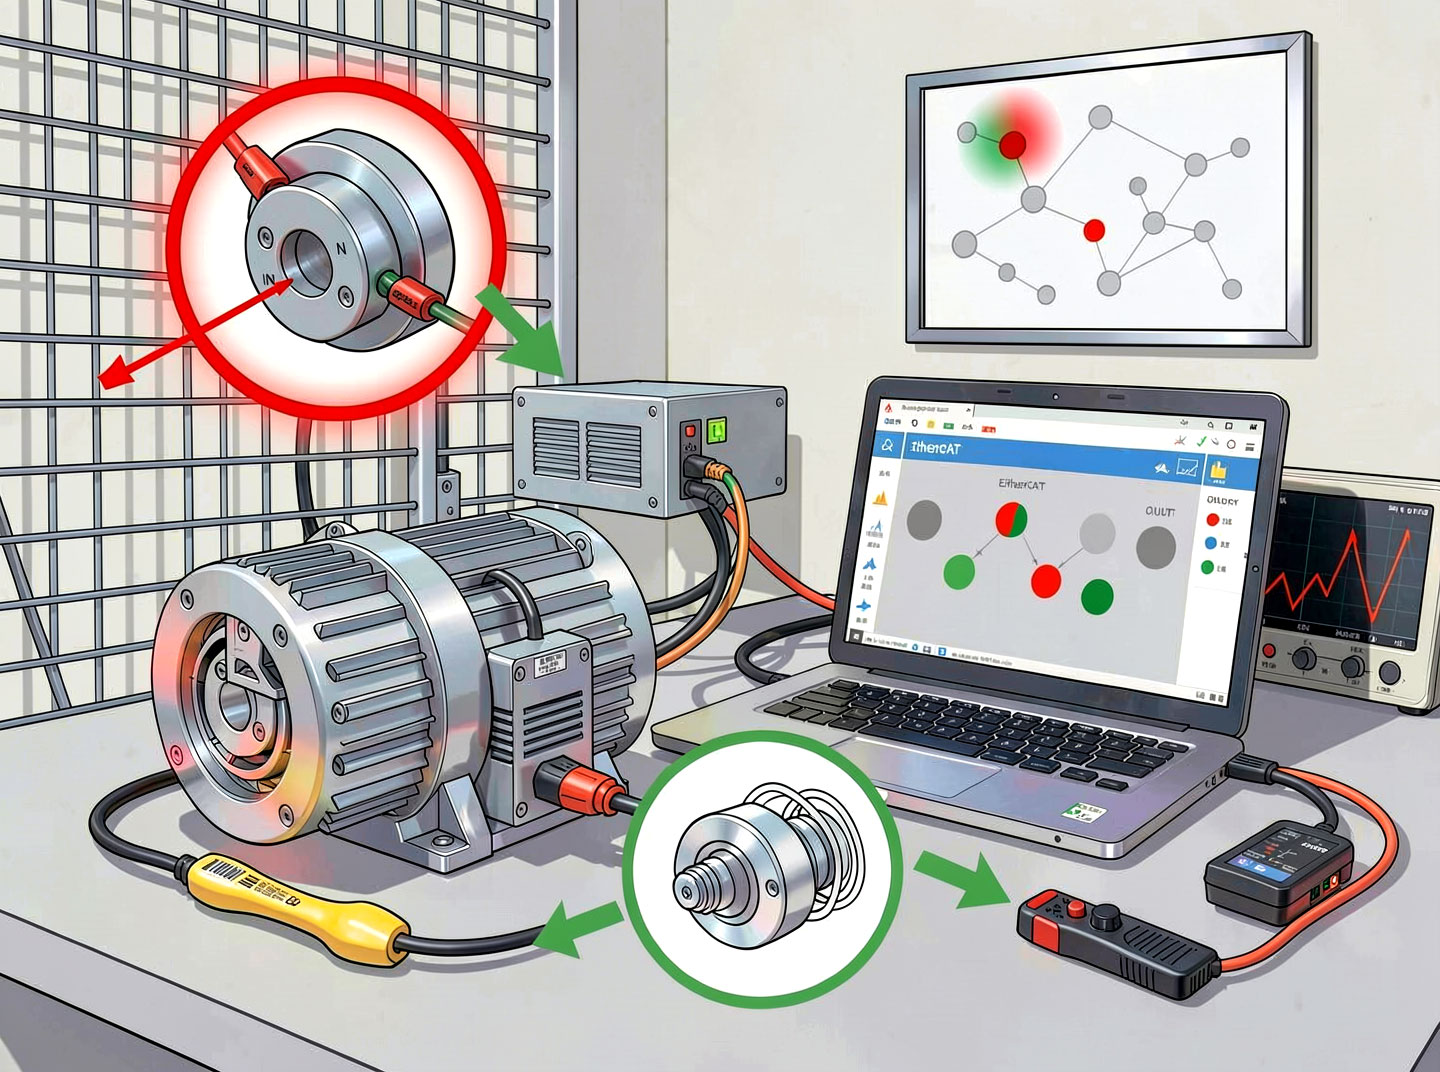
EtherCAT 一体化电机设置与调试常见问题全指南
EtherCAT 一体化电机将伺服电机、驱动器和实时通信集成在一个紧凑的设备中。这种集成简化了布线、减少了控制柜空间,但同时也带来了新的设置与调试挑战。与传统系统中驱动器和电机分离不同,一体化电机的电子部件直接暴露在电机热量、振动以及来自供电电缆的电磁干扰之中。此外,EtherCAT 通信协议栈必须正确配置——从 PDO 映射、分布式时钟,到状态机转换和 CiA 402 协议设置。
本文提供了一份关于 EtherCAT 一体化电机系统最常见设置问题的全面指南。针对每个问题,我们描述了症状、根本原因、分步排查流程以及长期预防措施。文章还包括实际案例、诊断对象表和快速参考流程图。无论您是系统集成商、维护工程师还是机器制造商,本指南都将帮助您快速解决问题,并在未来项目中避免这些问题。
第一部分:典型设置问题概述
在深入具体问题之前,先对 EtherCAT 一体化电机安装中出现的问题类型进行分类会有所帮助。
1.1 问题类别
类别 | 描述 | 常见示例 |
|---|---|---|
通信 | EtherCAT 帧交换、状态机或 PDO 问题 | 无通信、状态卡在 Pre-Op、PDO 映射错误 |
同步 | 分布式时钟与时序相关问题 | 轴漂移、抖动、跟随误差、DC 漂移 |
配置 | ESI 文件或主站设置中的参数错误 | PDO 长度错误、对象缺失、周期时间不匹配 |
电气/EMC | 噪声、接地、电源问题 | 间歇性错误、帧丢失、电机堵转 |
机械/热 | 过热、振动、机械共振 | 过温停机、可闻噪声、转矩不足 |
固件/软件 | Bug、版本不匹配、实现不完整 | 异常行为、自动整定失败、对象访问错误 |
1.2 为什么一体化电机有独特的设置挑战
热量——驱动电子部件位于电机外壳内部,因此热降额至关重要。
振动——电机自身的运动可能震松连接器或损坏电缆。
EMI——电源和 EtherCAT 共用同一电缆束(某些混合设计中甚至共用同一连接器),增加了噪声耦合。
诊断有限——没有独立的驱动器面板,没有 LED 或显示屏;您完全依赖 EtherCAT 对象。
理解这些因素将帮助您正确解读症状。
第二部分:问题一——无 EtherCAT 通信(状态机卡在 Init)
2.1 症状
EtherCAT 主站完全无法检测到 EtherCAT 一体化电机。
电机的状态 LED(如有)熄灭或闪红灯。
主站的总线扫描显示在预期位置没有从站。
2.2 根本原因
电源缺失或电压不正确——电机的逻辑电源(通常为 24V DC)不存在,或电压过低(<18V)或过高(>30V)。
电缆故障——断线、短路或接线错误(如 Tx/Rx 对调)。
EtherCAT 电缆未屏蔽或过长——长度过大(>100m)或电缆质量差。
缺少终端——在菊花链上,最后一个电机的 OUT 端口必须保持开放(或根据需要端接)。某些主站需要在最后一个从站上使用终端电阻。
从站地址冲突——两个电机配置了相同的地址(如果使用显式寻址)。
硬件故障——EtherCAT 从站控制器(ESC)或功率级损坏。
2.3 分步排查
步骤 1:验证电源。
测量电机电源输入端子的电压,应在规定范围内(如 24V DC ±10%)。
检查电机是否有独立的逻辑电源(某些型号)。如有,则电源和逻辑电源都必须存在。
步骤 2:检查 EtherCAT 电缆和连接器。
使用电缆测试仪验证连通性和引脚排列(EtherCAT 使用标准以太网引脚:引脚 1、2 发送;3、6 接收;4、5 和 7、8 在 100BASE-TX 中不使用)。
用已知良好的屏蔽 CAT5e 或 CAT6 电缆替换。
确保使用金属 RJ45 连接器,屏蔽层正确接地(仅在一端接地)。
步骤 3:检查物理拓扑。
如果使用菊花链,确保主站 OUT 连接到第一个电机的 IN,其 OUT 再连接到下一个电机的 IN,依此类推。
最后一个电机的 OUT 应保持空置(无电缆)。除非使用环网冗余,否则不要回环。
步骤 4:最小化设置测试。
断开除一个电机外的所有电机。用短电缆(1-2m)直接连接到主站。再次扫描。
如果工作,问题在布线或其他电机。如果仍失败,电机或主站端口可能有故障。
步骤 5:检查从站寻址。
如果使用显式寻址(非自动递增),验证没有两个电机共享同一地址。使用主站的“设置站地址”功能。
步骤 6:查看主站错误日志。
大多数 EtherCAT 主站(TwinCAT、Codesys 等)提供详细错误消息:“未找到从站”、“无效供应商 ID”、“链路断开”。用这些信息缩小原因。
2.4 预防措施
始终使用预先测试的、带金属连接器的屏蔽 EtherCAT 电缆。
电缆长度远低于 100m(一体化电机建议 ≤50m,因噪声考虑)。
记录拓扑并验证电源时序(先逻辑电源,后电机电源)。
2.5 案例
场景: 某机器制造商在 5 个电机的菊花链上无法从新的 EtherCAT 一体化电机获得任何响应。第一个电机工作,但第二个及之后不可见。
诊断: 电机 1 和电机 2 之间的电缆是标准非屏蔽以太网电缆(CAT5 UTP)。更换为屏蔽 CAT6 电缆后,所有电机出现。非屏蔽电缆允许来自电机功率级的 EMI 破坏 EtherCAT 信号。
第三部分:问题二——状态机卡在预运行(Pre-Op)或安全运行(Safe-Op)
3.1 症状
主站能看到电机(出现在总线扫描中),但电机状态不转换到 Operational。
主站显示“Pre-Operational”或“Safe-Operational”状态。
电机不响应循环命令(无运动)。
3.2 根本原因
同步管理器配置缺失或错误——主站未正确配置 SM2(输出)和 SM3(输入)。
PDO 映射不匹配——主站中定义的 PDO 与电机 ESI 文件中的不匹配。
分布式时钟(DC)配置错误——主站请求的 DC 周期时间电机不支持。
看门狗未配置——某些电机在进入 Operational 前需要设置看门狗定时器。
固件版本不匹配——ESI 文件对应的是比电机上更新的固件。
3.3 分步排查
步骤 1:检查主站错误消息。 大多数主站显示具体原因:“无效 PDO 映射”、“DC 同步错误”、“SM 配置失败”。
步骤 2:验证 ESI 文件正确并已加载。
从电机供应商网站下载最新 ESI 文件,替换旧的。
重新加载 ESI 到主站设备库。
步骤 3:检查 PDO 映射。
在主站配置中,转到电机的“过程数据”选项卡。
确保 TxPDO(电机到主站)至少包括 Statusword(0x6041)和 Actual position(0x6064)。
确保 RxPDO(主站到电机)包括 Controlword(0x6040)和 Target position(0x607A)(如使用 CSP 模式)。
检查 PDO 长度是否与 ESI 规范匹配(如 32 位整数为 4 字节)。
步骤 4:使用最小 PDO 映射测试。 移除所有可选 PDO,仅保留强制对象。如果电机随后进入 Operational,问题是某个不支持的可选对象。
步骤 5:检查 DC 设置。
如果启用 DC,确保周期时间(如 1ms)被电机支持。某些电机仅支持 1ms、2ms 或 4ms。
临时禁用 DC。如果电机关闭 DC 后进入 Operational,则 DC 配置是问题所在。
步骤 6:验证控制字序列。 即使电机处于 Operational,也可能未使能。检查主站“使能”逻辑。电机需要序列:0x06 → 0x07 → 0x0F(参见 CiA 402)。
3.4 预防措施
始终使用供应商官方 ESI 文件;除非您是专家,否则不要手动编辑。
生产前,使用您打算使用的确切 PDO 映射与主站测试电机。
记录每个电机型号支持的 DC 周期时间。
3.5 案例
场景: 使用 Codesys 的集成商无法让 EtherCAT 一体化电机超过 Safe-Operational。主站报告“SM2 配置失败”。
诊断: 电机 ESI 文件有一个自定义 PDO 需要 6 字节输出数据,但主站默认 PDO 分配仅分配了 4 字节。手动将输出 PDO 大小增加到 6 字节后,电机转换到 Operational。
第四部分:问题三——随机通信错误、帧丢失或间歇性堵转
4.1 症状
电机运行一段时间后意外停止。
主站记录“帧丢失”、“CRC 错误”或“从站无响应”。
电机位置跳跃或异常振动。
4.2 根本原因
电磁干扰(EMI)——非屏蔽电缆、接地不良或靠近大功率逆变器。
电缆疲劳——EtherCAT 电缆反复弯曲(如机器人手臂上),出现间歇性断线。
电源纹波——直流电源纹波过大(>5%),导致电机内部逻辑复位。
过热——电机内部温度超过限值,导致 EtherCAT 控制器降额或复位。
固件 Bug——某些早期固件版本存在长期稳定性问题。
4.3 分步排查
步骤 1:监控主站诊断计数器。
在 TwinCAT 中,使用“EtherCAT Diagnostics”查看 CRC 错误、丢失帧和重传。
在 Codesys 中,使用 EtherCAT 主站状态变量。
步骤 2:隔离来源。
将系统缩减为单个电机,使用短的高质量屏蔽电缆。如果错误消失,问题是布线或 EMI。
如果错误持续,逐个替换电机和主站端口。
步骤 3:检查接地和屏蔽。
确保 EtherCAT 电缆屏蔽层仅在一端接地(避免地环路)。
验证电机 PE(保护接地)端子连接到公共星形接地点。
电源电缆和 EtherCAT 电缆保持至少 10cm 距离。如不可避免,以 90° 交叉。
步骤 4:检查电源。
用示波器测量直流母线电压纹波,应 < 标称电压的 5%。
在电源输入电缆上添加铁氧体磁芯(绕铁氧体环一圈)以抑制高频噪声。
步骤 5:检查温度。
通过 CoE 对象 0x2020(供应商特定)或 0x2100 读取电机内部温度。
如果温度 >85°C,电机过热。减少负载、改善冷却或降额转矩。
步骤 6:更新固件。 联系供应商获取最新固件。通过 FoE(File over EtherCAT)更新。
4.4 预防措施
所有 EtherCAT 连接使用 CAT6 S/FTP(屏蔽,箔+编织)电缆。
为每个电机的电源电缆安装铁氧体磁芯。
进行热分析,确保所有一体化电机有足够冷却。
定期检查诊断计数器;CRC 错误率上升预示电缆故障。
4.5 案例
场景: 一台有 8 个一体化电机的包装机每隔几小时随机丢失一个电机的通信。主站在该特定从站上显示“CRC 错误”。
诊断: 从前一个电机到问题电机的电缆经过一台 10kW 变频器(VFD)附近。VFD 的辐射 EMI 破坏了 EtherCAT 信号。将电缆重新布线到 30cm 外并添加铁氧体磁芯后,错误停止。
第五部分:问题四——位置漂移或失去同步(分布式时钟问题)
5.1 症状
多个应一起运动的 EtherCAT 一体化电机轴随时间逐渐失去对齐。
几分钟或几小时后,末端执行器不再处于正确位置。
主站 DC 诊断显示“同步错误”或“漂移”增加。
5.2 根本原因
未启用分布式时钟——主站未使用 DC,因此每个电机依靠自己的内部时钟运行,逐渐漂移。
参考时钟选择错误——参考时钟(通常为第一个从站)不稳定或晶振精度差。
周期时间不匹配——主站周期时间不是电机内部控制周期的整数倍。
从站 DC 性能差——某些低成本一体化电机抖动大(>10µs),导致漂移。
5.3 分步排查
步骤 1:验证主站中 DC 已启用。
在 TwinCAT 中,转到 EtherCAT 设备的“DC”选项卡,确保勾选“Distributed Clocks”。
在 Codesys 中,启用“Sync Unit”并设置“Cycle time”。
步骤 2:检查参考时钟。
参考时钟应为链中第一个电机(或专用时钟主站)。避免使用已知抖动大的电机作为参考。
步骤 3:使用 CoE 对象 0x1C33 监控同步错误。
许多 EtherCAT 一体化电机设备提供对象 0x1C33(同步错误)。循环读取。如果误差超过 ±1µs,则存在问题。
某些主站也提供“同步错误”诊断。
步骤 4:禁用 DC 测试。
临时禁用 DC 并短时间运行系统。如果漂移消失(但现在没有同步),则 DC 配置是问题。如果漂移仍在,问题在其他地方(如机械打滑)。
步骤 5:调整周期时间。
尝试不同的周期时间(如从 1ms 改为 2ms)。某些电机在特定周期时间下 DC 性能更好。
步骤 6:替换可疑从站。
如果某个特定电机导致高同步错误,用已知良好的单元替换。
5.4 预防措施
多轴系统始终启用分布式时钟。
选择具有 ETG 一致性认证的电机——它们保证 DC 抖动 <1µs。
同一网络上使用同一品牌的电机以获得最佳 DC 兼容性。
5.5 案例
场景: 一台有 20 个一体化电机的印刷机在运行 30 分钟后出现套色漂移。主站 DC 诊断显示偏移时间缓慢增加。
诊断: 参考时钟设置为链中最后一个电机,其晶振有缺陷。漂移随时间累积。将参考时钟改为第一个电机后,漂移消失。
第六部分:问题五——电机不运动(不响应循环命令)
6.1 症状
电机处于 Operational 状态(状态字显示“Operation enabled”)。
主站发送目标位置,但电机不旋转。
无错误报告,电机保持位置但不跟随命令。
6.2 根本原因
控制字未正确设置——电机已使能(状态字位 3 = 1),但主站未在控制字序列中设置“Enable operation”位(0x0F)。
运行模式不匹配——主站发送 CSP 命令,但电机配置为 PP 模式。
目标位置未更新——主站写入错误的 PDO 或 PDO 映射不正确。
软件限位激活——电机软件位置限位已达到。
保持制动器未释放——集成制动器仍处于施加状态(如配备)。
6.3 分步排查
步骤 1:验证控制字序列。
检查主站按顺序发送以下控制字值:
0x06 → Shutdown
0x07 → Switch on disabled
0x0F → Enable operation
每步后读取状态字(0x6041)。位 3(operation enabled)必须变为 1。
步骤 2:检查运行模式(0x6060)。
读取 0x6061(模式显示)查看电机实际处于哪种模式。应与主站意图匹配(如 CSP 为 8)。
如不匹配,将所需模式写入 0x6060。
步骤 3:监控目标位置 PDO。
使用主站“在线”视图查看发送到电机 0x607A(目标位置)的实际值。
确保命令运动时该值在变化。
步骤 4:检查软件限位(0x607D)。
读取 0x607D(软件位置限位)。如果命令位置超出最小/最大限位,电机不会运动。
临时将限位设置为宽范围(如 ±1e9)测试。
步骤 5:验证保持制动器。
如果电机有集成制动器,检查制动器释放电压是否存在(通常为 24V DC)。某些电机需要单独的制动器控制信号。
6.4 预防措施
在 PLC 中包含启动例程,明确发送控制字序列并检查状态字。
使用主站的“使能”功能块(如 PLCopen 中的 MC_Power),自动处理序列。
在实现复杂轨迹前,先用简单的点到点移动测试。
6.5 案例
场景: 一位工程师报告他的 EtherCAT 一体化电机已使能(状态字位 3 = 1),但即使发送目标位置也不旋转。
诊断: 他在写入对象 0x607A(目标位置),但电机处于 Profile Position(PP)模式,而非 CSP。在 PP 模式下,电机需要触发“start”位(控制字位 4)。切换到 CSP 模式(0x6060 = 8)后,电机正确运动。
第七部分:问题六——过温停机或转矩降额
7.1 症状
电机在重载运行时停止并报告“热过载”错误(错误代码 0x4310 或类似)。
电机转矩输出低于预期值。
电机外壳感觉非常热(>90°C)。
7.2 根本原因
RMS 转矩过大——电机长时间运行超过其连续转矩额定值。
冷却不足——电机安装在没有气流的壳体中,或环境温度过高。
热降额不正确——电机额定转矩在 25°C 下指定,但机器环境为 50°C。
PWM 频率过高——某些一体化电机允许调整 PWM 频率;更高频率增加开关损耗和热量。
7.3 分步排查
步骤 1:读取电机内部温度。
使用 CoE 对象 0x2020(供应商特定)或 0x2100。与电机规定最大值比较(电子部件通常为 85-100°C)。
步骤 2:计算实际 RMS 转矩。
记录完整周期内的转矩实际值(0x6077)。计算 RMS。如果超过额定转矩,减少负载或增加周期时间。
步骤 3:检查环境温度和安装。
测量电机附近温度。如果 >40°C,每超过 40°C 一度降额 2-5%。确保电机周围至少 10mm 间隙用于气流。
步骤 4:添加强制冷却。
安装风扇直接吹向电机。这可将连续转矩提高 30-50%。
步骤 5:降低 PWM 频率(如可调)。
某些电机允许将 PWM 频率从 16kHz 降至 8kHz,减少开关损耗。权衡:可闻噪声增加。
7.4 预防措施
在设计阶段进行热仿真或测试。
选择比计算 RMS 转矩所需大一档机座尺寸的电机。
使用电机热警告对象(如 0x2021)在停机前触发预报警。
7.5 案例
场景: 一台使用 NEMA 23 EtherCAT 一体化电机的拾放机器人连续运行 20 分钟后停机。电机温度读数为 95°C(限值 85°C)。
诊断: 电机垂直安装在密封壳体中,无通风。添加 120mm 风扇吹过电机后,温度降至 70°C,停机停止。
第八部分:问题七——可闻噪声、啸叫或振动
8.1 症状
电机发出高音啸叫或嗡嗡声。
负载振动,导致表面光洁度差或定位不准确。
噪声随速度变化。
8.2 根本原因
PWM 频率过低——某些电机以 8kHz 运行,可被听到(尤其对年轻耳朵)。增加到 16kHz 可降低噪声但增加热量。
机械共振——负载的固有频率与电机激励匹配。
整定不良——增益(Kp、Ki)过高,导致不稳定和振动。
齿槽转矩——基于步进的一体化电机(步进伺服)具有固有转矩脉动。
8.3 分步排查
步骤 1:改变 PWM 频率。 如果电机驱动器允许,将 PWM 频率增加到 16kHz 或 32kHz。注意这可能增加温度。
步骤 2:再次执行自动整定。 在连接实际负载的情况下运行电机自动整定例程。如果出现超调,降低增益。
步骤 3:添加机械阻尼。 使用弹性联轴器、橡胶支架或增加惯量(添加飞轮)将共振移离运行速度。
步骤 4:如噪声关键,切换到伺服电机。 步进伺服电机比纯正弦伺服噪声大。如果噪声不可接受,选择真正的伺服一体化电机。
8.4 预防措施
为安静环境指定高 PWM 频率(≥16kHz)的电机。
如可用,使用电子阻尼功能(如陷波滤波器)。
8.5 案例
场景: 一个实验室自动化系统使用集成步进伺服。高音噪声干扰研究人员。PWM 频率在电机配置对象中可从 8kHz 调整到 16kHz。改为 16kHz 后,噪声变得不可闻,温升仅高 5°C——可接受。
第九部分:问题八——自动整定失败或产生不良结果
9.1 症状
电机的自动整定功能(通常通过写入供应商特定对象触发)返回错误。
自动整定后,电机振荡或过于迟缓。
整定参数(如 Kp、Ki)为极端值(非常低或非常高)。
9.2 根本原因
机械背隙或柔顺——负载游隙过大(如磨损齿轮、松动皮带)。自动整定无法找到稳定增益。
运动范围不足——整定行程中电机无法移动足够远(如受硬限位限制)。
高摩擦——静摩擦或高静摩擦混淆整定算法。
负载惯量估计不正确——电机整定例程假设一定的惯量范围。
9.3 分步排查
步骤 1:手动移动负载。 断开电机,用手移动负载。感觉是否有粗糙点、卡滞或过大摩擦。
步骤 2:增加整定行程距离。 某些自动整定例程允许设置最大行程距离(如 1 圈)。增加到 5 圈以获得更好数据。
步骤 3:整定时降低加速度。 某些电机允许设置较低的整定加速度以避免激发共振。
步骤 4:手动整定。 如果自动整定持续失败,使用手动整定:从低 Kp 开始,增加直到振荡,然后回退 50%。相应调整 Ki 和 Kd。
步骤 5:使用不同的整定方法。 某些供应商提供多种整定算法(如“刚性”、“柔性”、“自适应”)。尝试不同的。
9.4 预防措施
确保机械传动(减速机、皮带、丝杠)具有低背隙(精密应用 <10 弧分)。
在工作速度和负载下执行自动整定(非空载)。
9.5 案例
场景: 一个皮带驱动龙门系统无法被 EtherCAT 一体化电机的软件自动整定。电机剧烈振荡。手动检查发现皮带松动。拧紧皮带后,自动整定成功,电机平稳运行。
第十部分:问题九——ESI 文件未加载或不兼容
10.1 症状
主站设备扫描器显示电机为通用“EtherCAT 从站”名称,而非正确产品名称。
PDO 映射选项缺失或不正确。
电机无法进入 Operational 状态。
10.2 根本原因
ESI 文件未安装——主站没有供应商的 XML 文件。
ESI 文件过时——文件与电机固件版本不匹配。
ESI 文件损坏——XML 包含语法错误或缺失部分。
10.3 分步排查
步骤 1:从供应商网站下载最新 ESI 文件。 始终使用官方来源。不要使用第三方论坛的文件。
步骤 2:正确安装 ESI 文件。
在 TwinCAT 中:将 XML 复制到
TwinCAT\3.1\Config\Io\EtherCAT并重启 TwinCAT。在 Codesys 中:使用工具菜单中的“Install Device Description”。
步骤 3:用文本编辑器打开文件验证。 检查 <Vendor> 和 <Product> 标签是否与电机 ID 匹配。查找格式良好的 XML(无缺失闭合标签)。
步骤 4:用最小配置测试。 安装正确 ESI 后,从主站设备树中删除电机并重新扫描。
10.4 预防措施
保留您使用的所有电机型号的 ESI 文件库,存储时带版本号。
部署新电机前,在实验室主站上测试 ESI 文件。
10.5 案例
场景: 一位系统集成商加载了某集成电机的 ESI 文件,但主站仍显示“Generic EtherCAT slave”。他意识到下载了错误型号的文件。获得正确文件后,电机被正确识别。
第十一部分:问题十——保持制动器不释放或保持不正确
11.1 症状
电机即使使能也无法移动;感觉被锁定。
电机运动但断电时负载掉落(制动器未接合)。
制动器发出咔嗒声。
11.2 根本原因
制动器电压缺失——集成制动器需要单独的 24V DC 电源(或使用电机逻辑电源)。如缺失,制动器保持接合。
制动器控制逻辑不正确——电机期望“制动器释放”信号(通常通过数字输出),但主站未提供。
制动器磨损或损坏——弹簧施加制动器的机械故障。
11.3 分步排查
步骤 1:检查制动器电压。 在电机制动器端子测量。电机使能时应为 24V DC ±10%。
步骤 2:验证制动器控制序列。 大多数一体化电机在电机使能时自动释放制动器(控制字 = 0x0F)。但某些需要设置单独的数字输出或对象。查阅手册。
步骤 3:手动测试制动器。 电机断电时,直接向制动器端子施加 24V DC(注意极性)。应听到咔嗒声,轴应自由旋转。如不,制动器有故障。
步骤 4:检查制动器静态转矩。 制动器接合时(断电),向轴施加扭力扳手。应至少保持额定制动转矩。
11.4 预防措施
对于垂直轴,始终指定带集成制动器的电机。
作为机器安全检查的一部分测试制动器功能。
11.5 案例
场景: 一台拾放机的 Z 轴在断电后缓慢下落,尽管电机有集成制动器。检查显示制动器电压存在,但制动器摩擦片被油污染。清洁后,制动器正确保持。
第十二部分:问题十一——固件更新失败或电机变砖
12.1 症状
固件更新后电机不再响应 EtherCAT。
更新过程超时或报告错误。
电机状态 LED 显示异常模式。
12.2 根本原因
更新期间电源中断——写入闪存时电机断电。
固件文件不正确——文件用于不同电机型号。
更新程序不正确——使用错误的 FoE(File over EtherCAT)命令或错误文件偏移。
12.3 分步排查
步骤 1:尝试通过引导模式恢复。 许多 EtherCAT 一体化电机设备有引导加载程序,可通过短接两个引脚或上电时按住按钮激活。查阅手册。
步骤 2:使用供应商恢复工具。 某些供应商提供单独实用程序(通过 USB 或串口)在 EtherCAT 无响应时刷写固件。
步骤 3:联系技术支持。 如果恢复失败,电机可能需要返回工厂重新编程。
12.4 预防措施
固件更新期间切勿中断电源(使用 UPS)。
开始前始终验证固件文件校验和。
在测试台上执行更新,而非生产机器上。
12.5 案例
场景: 一位工程师尝试通过 EtherCAT 更新电机固件。更新在 50% 处停滞,因为 EtherCAT 电缆松动。电机变得无响应。供应商的恢复工具(通过 USB)允许重新刷写,电机恢复。
第十三部分:问题十二——转矩输出不一致或不稳定
13.1 症状
电机产生抖动或脉动转矩,尤其在低速时。
实际转矩(0x6077)即使在恒定转矩命令下也大幅波动。
负载不均匀移动。
13.2 根本原因
电流环整定不良——电机内部电流环增益不正确(现代一体化电机中罕见,但可能)。
编码器噪声——脏污或损坏的编码器信号导致转矩脉动。
电机相线问题——某些一体化电机中电机相线内部连接,但如果单元是“电机+独立驱动器”混合,相序错误可导致转矩粗糙。
13.3 分步排查
步骤 1:检查编码器信号。 缓慢移动时读取实际位置(0x6064)。查找突然跳跃或非单调值。
步骤 2:执行电机相位测试。 如果电机允许,使用供应商软件运行“相位诊断”。将检测开路绕组或短路。
步骤 3:调整电流环参数(如可访问)。 某些高级一体化电机允许手动整定电流环(Kp_current、Ki_current)。稍微增加 Kp 以减少纹波。
步骤 4:在转矩命令上添加低通滤波器。 如果主站发送转矩命令,应用一阶滤波器(如时间常数 0.5ms)平滑信号。
13.4 预防措施
为低速平滑性选择高分辨率编码器(≥20 位)的电机。
保持电机及其电缆远离磁干扰源。
13.5 案例
场景: 一个由 EtherCAT 一体化电机驱动的旋转分度台在低速时表现出 0.5° 摆动。编码器实际位置读数显示每转 0.3° 的跳跃。编码器盘被灰尘污染。清洁后,转矩变得平滑。
第十四部分:问题十三——主站在大型网络中无法到达所有从站
14.1 症状
主站扫描总线但只找到部分电机(如 12 个中的 8 个)。
缺失的电机在长菊花链的末端。
主站报告“链路断开”或“无响应”。
14.2 根本原因
总电缆长度过大——EtherCAT 允许设备间 100m,但总链长累积信号衰减可能在 300-400m 后导致问题。
电源电压下降——如果所有电机共用一个电源,远端电压可能过低无法供逻辑。
连接器接触不良——腐蚀或松动的 RJ45 插孔。
14.3 分步排查
步骤 1:测量最后一个电机的电压。 应在电机规定范围内(如 24V DC ±10%)。如不,添加本地电源或更粗电缆。
步骤 2:用较短链测试。 用短电缆将缺失电机直接连接到主站。如出现,问题是长链。
步骤 3:添加 EtherCAT 分支(中继器)。 在链中间放置分支(如 Beckhoff EK1122)以再生信号。
步骤 4:使用环网拓扑。 如果主站支持环网冗余,闭合环路。这减少有效长度。
14.4 预防措施
对于超过 10 个电机,使用星形或环形拓扑而非单一长菊花链。
计算配电电压降并添加本地电源。
14.5 案例
场景: 一个输送系统有 15 个一体化电机在菊花链中(总电缆长度 280m),只能看到前 10 个电机。最后一个电机电压为 18V(最低要求 22V)。在链中间添加第二个 24V 电源后,所有电机可见。
第十五部分:快速参考排查流程图(文本)
无通信?→ 检查电源 → 检查电缆 → 测试最小设置 → 验证寻址。
状态卡在 Pre-Op?→ 检查 ESI 文件 → 验证 PDO 映射 → 检查 DC 设置 → 用最小 PDO 测试。
间歇性错误?→ 检查屏蔽/接地 → 添加铁氧体 → 监控 CRC 计数器 → 更换电缆。
位置漂移?→ 启用分布式时钟 → 设置正确参考时钟 → 检查同步错误(0x1C33)→ 替换故障从站。
电机不运动?→ 验证控制字序列 → 检查运行模式 → 检查软件限位 → 释放制动器。
过温?→ 读取温度 → 计算 RMS 转矩 → 改善冷却 → 降额或更换电机。
噪声/振动?→ 增加 PWM 频率 → 重新整定增益 → 添加机械阻尼。
自动整定失败?→ 检查机械背隙 → 增加整定行程 → 降低加速度 → 手动整定。
ESI 文件问题?→ 下载最新 → 正确安装 → 验证 XML 语法。
制动器问题?→ 检查制动器电压 → 验证控制序列 → 手动测试制动器。
第十六部分:诊断对象参考表
CoE 对象 | 名称 | 排查用途 |
|---|---|---|
0x1000 | 设备类型 | 验证正确电机型号 |
0x100A | 实时计数器 | 计数丢失帧(通信中断时递增) |
0x1018 | 身份对象 | 供应商 ID、产品代码、版本、序列号 |
0x1C33 | 同步错误(DC) | 监控同步质量;应 <1µs |
0x603F | 错误代码 | 最后错误(CiA 402 标准) |
0x6040 | 控制字 | 写入以使能/禁用电机 |
0x6041 | 状态字 | 读取以检查“operation enabled”(位 3) |
0x6060 | 运行模式 | 设置为 8(CSP)、9(CSV)、10(CST) |
0x6061 | 运行模式显示 | 读取以确认实际模式 |
0x6064 | 实际位置 | 监控位置反馈 |
0x6077 | 实际转矩 | 监控转矩(用于过载检测) |
0x607A | 目标位置 | 写入 CSP 设定点 |
0x607D | 软件位置限位 | 检查限位是否激活 |
0x6081 | 轮廓速度 | 用于 PP 模式 |
0x60FD | 数字输入 | 读取制动器状态、限位开关 |
0x2020(供应商) | 内部温度 | 通常以 0.1°C 或 1°C 为单位 |
0x2021(供应商) | 直流母线电压 | 检查电源稳定性 |
第十七部分:结论与最终建议
设置 EtherCAT 一体化电机系统可能具有挑战性,但大多数问题属于几个易于理解的类别:通信、同步、配置、电气噪声和机械集成。通过遵循本文概述的系统排查步骤,